Різниця частоти прибуття (FDOA) — її називають також різницевим Доплером — це техніка пасивної геолокації, яка визначає положення RF-випромінювача за різницею доплерівських зміщень, що їх той самий сигнал створює на двох приймачах, які рухаються відносно нього. Виміряна різниця зазвичай становить від кількох герців до мілігерців і обмежує випромінювача ізодоплерівською кривою; у перетині з гіперболою TDOA від тієї самої пари приймачів вона дає позицію без жодного випромінювання в бік цілі. Це стандартна друга спостережувана величина всюди, де рухаються платформи-збирачі: на літаках, БпЛА і супутниках.
Доплерівська фізика в основі FDOA
Приймач, що рухається до випромінювача або від нього, вимірює зміщену несучу: зміщення дорівнює швидкості зближення за лінією візування, поділеній на довжину хвилі. Два приймачі з різними лініями візування вимірюють різні зміщення, навіть коли власна частота випромінювача невідома і немодульована. У стандартній вузькосмуговій моделі (відносні швидкості мізерно малі порівняно з c, тож прийнятий сигнал є затриманою, зміщеною за частотою копією переданого):
Doppler at receiver i:   d_i = v_los,i / lambda                     [Hz]
FDOA (receiver B - A):  f_FDOA = d_B - d_A
                              = (1/lambda) * ( v_B . u_B  -  v_A . u_A )

u_i = unit vector from receiver i toward the emitter
v_i = velocity vector of receiver i,  lambda = c / f0
Невідома частота передачі скорочується у різниці — точну несучу випромінювача знати не потрібно — але обидва приймачі мусять мати спільний частотний еталон, стабільний до малої частки FDOA, яку ви хочете виміряти. Масштаб чисел: на 300 MHz (довжина хвилі близько 1 м) БпЛА на швидкості 50 m/s бачить щонайбільше ±50 Hz Доплера; на 12 GHz кожен 1 m/s руху за лінією візування дає 40 Hz. Розділення різниці між двома такими зміщеннями з точністю до мілігерців визначає більшість системних рішень на цій сторінці.
Ізодоплерівські контури: геометрія вимірювання FDOA
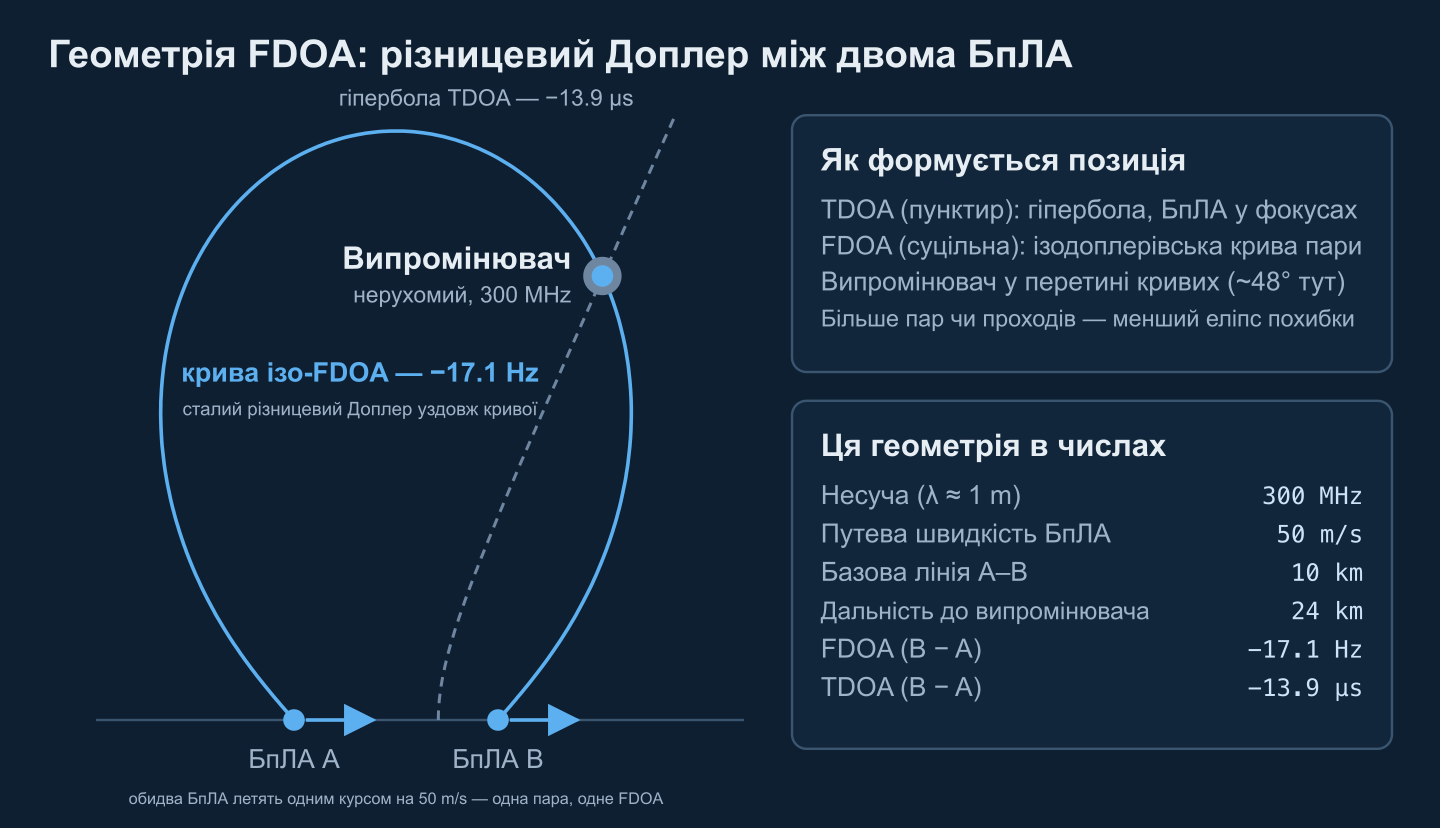
Кожне виміряне значення FDOA визначає геометричне місце: множину положень випромінювача, що дають саме такий різницевий Доплер для відомих положень і швидкостей приймачів. Ці ізодоплерівські (ізо-FDOA) контури — аналог гіпербол TDOA, але вони не є коніками. Нещодавній алгебро-геометричний аналіз показує, що рівняння FDOA для двох сенсорів утворюють поліноміальну систему восьмого степеня (Duflot, Cheney і Given, 2024), а Pine, Pine і Cheney (IEEE TAES, 2021) каталогізують поведінку цих кривих:
- Ближнє поле (дальність до випромінювача порівнянна з базовою лінією): контури огинають кожен сенсор із рогоподібними особливостями в позиціях сенсорів — охайного замкненого розв'язку, як у TDOA, немає.
- Дальнє поле, різні швидкості сенсорів: контури випрямляються в прямі крізь побудову сенсорів, тож FDOA несе лише напрямну інформацію — ту саму, що вже дає TDOA, чим і пояснюється слабка продуктивність деяких розв'язків TDOA/FDOA із різними швидкостями у дальньому полі.
- Дальнє поле, однакові швидкості (пара один за одним): напрямний головний член скорочується, виживає справжня дальномерна інформація, і ізодоплерівська крива перетинає гіперболу TDOA майже перпендикулярно аж на великих дальностях. Це одна з причин, чому два літаки або БпЛА на одному курсі — така продуктивна геометрія.
Чутливість спадає з дальністю: віднесіть випромінювача вдвічі далі, і та сама зміна положення дає приблизно чверть зміни FDOA (близько v * b / (lambda * R^2) на траверзі для пари один за одним із базовою лінією b). Позиціювання за FDOA тому прогресивно погіршує обумовленість із дальністю — супутникові системи компенсують це у 40× коротшими довжинами хвиль і швидкостями в км/с.
Чому хоча б один збирач мусить рухатися
Немає відносного руху — немає FDOA. Зі нерухомим випромінювачем і двома нерухомими приймачами обидва доплерівські зміщення нульові, і вимірювання тотожно неінформативне — статична наземна мережа мусить покладатися лише на TDOA або кут приходу. На практиці мають значення три режими:
- Нерухомий випромінювач, рухомі приймачі — канонічний авіаційний випадок. Будь-який рух, через який дві швидкості за лініями візування розходяться, дає FDOA: різні курси або просто різні позиції вздовж одного маршруту (пара один за одним бачить різні кути пеленга на випромінювач, отже різні Доплери, навіть за однакової швидкості й курсу).
- Рухомий випромінювач, нерухомі приймачі — FDOA знову вимірна, тепер як різниця Доплера випромінювача на двох пунктах. Але вектор швидкості випромінювача входить у рівняння як додаткові невідомі, тож солвер мусить оцінювати положення і швидкість спільно й потребує відповідно більше вимірювань.
- Не змодельований рух випромінювача — це зміщення, а не шум — у розібраному прикладі нижче випромінювач, що повзе на 10 m/s уздовж базової лінії, поки ви вважаєте його нерухомим, зсуває FDOA на 3.4 Hz — 3.7 км уявного переміщення, якого усереднення більшої кількості знімків не прибере.
Звідки береться рух? БпЛА та літаки літають швидко, але мусять точно журналювати власну швидкість; супутники на низькій орбіті проносять повз випромінювач десятки кілогерців Доплера за один прохід; і навіть номінально геостаціонарні ретранслятори рухаються на метри за секунду — достатньо, щоб геолокація супутникових завад мусила коригувати Доплер, який спливає під час збору.
TDOA vs FDOA vs AOA: яку техніку коли
TDOA і FDOA оцінюються в одній операції (наступний розділ) і розв'язують задачу для того самого випромінювача, але відмовляють у різних місцях, а AOA залишається третьою опорою. Таблиця підсумовує простір компромісів; наш огляд RF-геолокації в обороні розкриває кожну техніку на вступному рівні.
| TDOA | FDOA | AOA | |
|---|---|---|---|
| Вимірює | Різниця часу прибуття (різниця довжин шляхів) | Різниця доплерівських зміщень (різниця швидкостей за лінією візування) | Пеленг із каліброваної антенної решітки |
| Геометричне місце | Гіпербола з парою сенсорів у фокусах | Ізодоплерівська крива — не коніка; визначена обома векторами швидкості | Промінь пеленга; позиція трієангуляцією |
| Жорстка вимога | Синхронізація часу класу наносекунд | Відносний рух + спільний частотний еталон класу мілігерців + відома навігація платформ | Калібрування решітки та апертура |
| Сильна в | Широкосмугові сигнали, довгі базові лінії, статичні наземні мережі | Вузькосмугові сигнали, довгі когерентні знімки, швидкі платформи | Мала дальність, швидкий перший пеленг, цілевказівка з однієї платформи |
| Відмовляє в | Вузькосмугові несучі (без гостроти за часом), колінеарна геометрія | Статичні пари, виродження у дальньому полі за однакового курсу, дрейфуючі еталони, не змодельований рух випромінювача | Велика дальність (похибка росте лінійно), багатопроменевість, малі апертури |
| Типові збирачі | Наземні сенсорні мережі, рої БпЛА | Літаки, пари БпЛА, супутники LEO і GEO | Наземні кільця пеленгування, мобільні одиночні платформи |
Доповнюваність — і є оперативна суть: точність TDOA масштабується зі смугою сигналу, FDOA — з часом когерентної інтеграції; вузькосмугова несуча, що лишає TDOA без гостроти, все одно може дати мілігерцеве FDOA. Фузію та арифметику еліпса похибки для її зважування розібрано в нашому посібнику з точності геолокації та CEP, погляд на топологію сенсорів — у архітектурі мережі пеленгування.
Спільне оцінювання TDOA/FDOA: крос-функція неоднозначності
TDOA і FDOA не вимірюються окремо: комплексні сигнали базової смуги пари корелюються по двовимірній сітці кандидатних затримок і частотних зміщень — це крос-функція неоднозначності (CAF), запропонована для цієї задачі роботами Стайна 1981 року про функцію неоднозначності й досі стандартна формулювання:
CAF(tau, nu) = integral over t in [0, T] of
               s1(t) * conj( s2(t + tau) ) * exp( -j * 2 * pi * nu * t ) dt

peak of |CAF(tau, nu)|   ->   ( TDOA, FDOA ) estimate for the pair
Уздовж осі затримок пік має ширину близько 1/B (B = смуга сигналу); уздовж осі Доплера — близько 1/T (T = час когерентної інтеграції). Це ширини розділення, а не межі точності — інтерполяція навколо піку витягує частку біна — але саме вони задають сітку пошуку. Практичні движки йдуть за схемою, яку встановив Стайн: сформувати добуток із лагом s1(n) * conj(s2(n+m)) для кожної кандидатної затримки m, пропустити його через ФНЧ і децимувати (смуга Доплера, що цікавить, — крихітна частка частоти дискретизації) і взяти один FFT на стовпець затримок:
# coarse CAF on a delay x Doppler grid, then refine
for m in candidate_lags:                        # delay hypothesis
    lag = s1[n0:n0+N] * np.conj(s2[n0+m:n0+m+N])  # lag product
    lag = decimate(lowpass(lag, doppler_bw), M)
    A[:, m] = np.fft.fft(lag, n=n_fft)          # Doppler slice, one FFT per lag
# quadratic interpolation of |A| around the peak -> (tdoa, fdoa)
У промисловій експлуатації мають значення два вдосконалення. Перше — пошук від грубого до точного: широка сітка з низькою роздільністю, щоб знайти пік, потім локальне уточнення — повний перебір усього простору невизначеності обчислювально руйнівний. Друге — член швидкості Доплера: коли різницевий Доплер спливає протягом знімка (супутникові ретранслятори — класичний випадок), кореляція мусить компенсувати частоту, що змінюється приблизно лінійно з часом — підхід, запатентований QinetiQ для двосупутникової локалізації завад (Griffin et al., US 6,618,009), що спирається на давніший супутниковий метод локалізації DTO/DFO Говорта. Висота і кривина піку також дають коваріацію, потрібну солверу для зважування пари. CAF — найважче обчислення в ланцюзі — один FFT на стовпець затримок, на пару, на знімок — і природно лягає на той самий GPU-конвеєр, що каналізація і класифікація, як описано в архітектурі нашого конвеєра обробки сигналів SDR.
Що визначає точність FDOA
Класичне посилання — нижня межа Крамéра–Рао, сформульована Стайном 1981 року (без виведення; деталі сигнальної моделі пізніше дослідили Фаулер і Ху, а також Єредор і Анджел). Для двох приймачів, що спостерігають той самий невідомий сигнал в адитивному білому гаусовому шумі, у вузькосмуговому наближенні:
sigma_FDOA  >=  1 / ( 2*pi * T_rms * sqrt(B * T * SNR_eff) )    [Hz]
sigma_TDOA  >=  1 / ( 2*pi * B_rms * sqrt(B * T * SNR_eff) )    [s]

1 / (2 * SNR_eff) = 1/SNR_1 + 1/SNR_2 + 1/(SNR_1 * SNR_2)

B      receiver noise bandwidth [Hz]
T      coherent collection time [s]
T_rms  rms duration of the effective window (T/sqrt(12) for rectangular)
B_rms  rms bandwidth of the signal spectrum
Читайте масштабування, а не константи: точність FDOA задає час інтеграції — подвоєння когерентного знімка покращує sigma_FDOA на 2*sqrt(2) ≈ 2.8× — тоді як точність TDOA задає середньоквадратична смуга. Сигнал зв'язку на 25 kHz безнадійний для гострого TDOA, але відмінний для FDOA за кількох секунд когерентності. Навколо межі домінують чотири інженерні члени:
- Стабільність еталона. Будь-який відносний частотний зсув між опорними генераторами двох приймачів потрапляє просто в FDOA. Залишковий зсув 1×10⁻¹⁰ між двома дисциплінованими еталонами дає 30 mHz на 300 MHz — у десять разів більше за чисту вимірювальну межу в розібраному прикладі нижче, і значно гірше в утриманні без ГНСС. GPS-дисципліновані генератори (GPSDO) — базовий рівень; OCXO або рубідієві еталони забезпечують утримання; розподілений волокном PTP/White Rabbit знімає проблему там, де є волокно.
- Навігація платформи. Солвер перетворює FDOA на положення через вектор швидкості кожного приймача; похибка там невідрізна від доплерівської. Масові ГНСС-приймачі декларують точність швидкості 0.05 m/s (клас u-blox NEO-M8) — це близько 70 mHz похибки FDOA для пари на 300 MHz, знову на порядок вище вимірювальної межі.
- Геометрія. Градієнт ізодоплера спадає як 1/R², і там, де ізодоплерівська крива перетинає гіперболу TDOA під пологим кутом, обидва вимірювання обмежують майже той самий напрям і еліпс похибки вибухає. Ближньопольові пари один за одним на траверзі дають майже перпендикулярні перетини; випромінювачі на продовженні базової лінії або на осі швидкості дають вироджені.
- Межі когерентності. Знімок не може тривати нескінченно: сигнал мусить лишатися фазово-когерентним, випромінювач — приблизно нерухомим, а для широкосмугових сигналів різницева затримка спливає протягом знімка (0.33 μs за секунду при різниці швидкостей зближення 100 m/s) — нехтовна на смузі 25 kHz, домінантна на 10 MHz. Скакуни по частотах і пакетні випромінювачі ще дужче обрізають вікно; вихід — об'єднання багатьох коротких знімків у часі.
Саме цей шар ми й будуємо: конвеєри крос-неоднозначнісної обробки, багатосенсорні солвери геолокації TDOA/FDOA з чесною коваріацією на виході та їхню інтеграцію в конвеєри збору SIGINT і C2. Якщо ви формуєте вимоги до авіаційної, БпЛА- або наземно-мережевої спроможності геолокації, розкажіть нам про свої платформи і сигнали — ми промапуємо досяжну точність, перш ніж хтось братиме зобов'язання щодо обладнання.
Розібраний приклад: два БпЛА локалізують випромінювач на 300 MHz
Два БпЛА летять один за одним на відстані 10 км, обидва на 50 m/s тим самим курсом; нерухомий випромінювач 300 MHz лежить за 24 км під 65° до осі базової лінії. Приймач A зближується зі швидкістю 28.6 m/s (+28.6 Hz), B — 11.5 m/s (+11.5 Hz): FDOA −17.1 Hz. Різниця шляхів становить −4.15 км, отже TDOA −13.9 μs. Біля випромінювача чутливість дорівнює 0.93 Hz/km для FDOA (1 Hz ≈ 1.1 км) і 1.25 μs/km для TDOA, а криві перетинаються під 48° — пристойна, хоч і не ідеальна, геометрія.
Припустімо смугу шуму приймача 25 kHz і відношення сигнал/шум 3 dB на кожному БпЛА, що дає ефективне двоприймачне SNR близько 2 dB. Межі Стайна тоді дають чисту вимірювальну межу (до похибок навігації та еталонів):
| Когерентний знімок T | Бін Доплера CAF (1/T) | sigma_FDOA (вим.) | Позиція лише за FDOA, 1σ | sigma_TDOA (вим.) | Позиція лише за TDOA, 1σ |
|---|---|---|---|---|---|
| 30 ms | 33 Hz | 531 mHz | 570 m | 638 ns | 511 m |
| 100 ms | 10 Hz | 87 mHz | 94 m | 349 ns | 280 m |
| 300 ms | 3.3 Hz | 17 mHz | 18 m | 202 ns | 162 m |
| 1 s | 1 Hz | 2.8 mHz | 3 m | 110 ns | 89 m |
З однією секундою когерентності сам сигнал уже не лімітує: додавання похибки швидкості ГНСС 0.05 m/s на БпЛА (≈71 mHz) і залишкового зсуву еталона 1×10⁻¹⁰ (30 mHz) до вимірювальної межі 2.8 mHz дає сумарну сигму FDOA 77 mHz, а поруч сигму TDOA 118 ns (110 ns вимірювання + 42 ns внесок годинника). Сумарна позиція на 24 км — приблизно 70 m × 150 m на одну сигму: CEP50 ≈ 130 m, CEP90 ≈ 260 m. На знімку 100 ms CEP50 деградує до половини кілометра. Найсильніший важіль на межі — не RF-обладнання, а якість навігації, стабільність еталона і тривалість знімка.
Побудова системи FDOA: від синхронізованого захоплення до C2
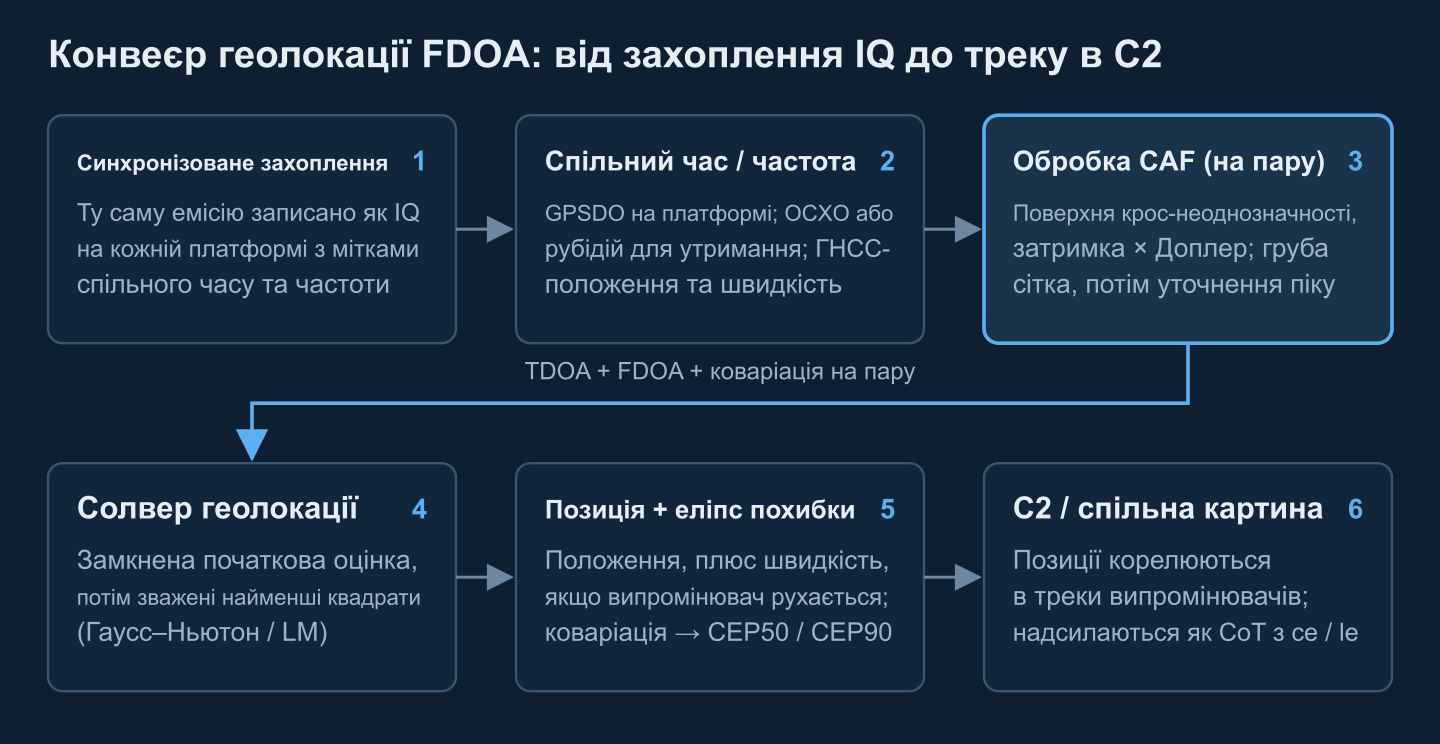
Вимірювальний ланцюг — лише половина системи; друга половина тримає платформи когерентними і доводить продукт до особи, що ухвалює рішення:
- Синхронізоване захоплення IQ. Кожна платформа записує ту саму емісію як комплексну базову смугу IQ з мітками часу і частоти від власного GPSDO. Движок геолокації — споживач конвеєра обробки сигналів, а не окреме радіо.
- Бюджет лінії передачі даних. Кореляції потрібні обидві копії сигналу в одному місці: канал 25 kHz у 16-бітному IQ — це близько 1 Mbit/s з платформи на секунду знімка, емісія 1 MHz — 40 Mbit/s. Пересилайте сирі фрагменти IQ, коли лінія дозволяє, обробляйте на борту й пересилайте лише вимірювання або централізуйте по волокну — розподіл «край проти тилу» розібрано в нашій архітектурі периферійної обробки SIGINT.
- Калібрування. Залишкові зсуви годинника й опорного генератора оцінюються в солвері як параметри завади, в ідеалі — спостережені проти еталонного випромінювача у відомій точці. Супутникова геолокація завад вважає це обов'язковим: відомі еталонні сигнали через ті самі два супутники знімають системні зсуви до розв'язання невідомого випромінювача.
- Солвер. Замкнена початкова оцінка (рішення Ho і Chan 1997 року з відомою висотою — класичне посилання), потім зважене за коваріацією уточнення Гаусса–Ньютона або Левенберга–Марквардта по всіх парах і проходах, спільне оцінювання швидкості випромінювача за потреби, відсіювання викидів — і положення, повернуте з його коваріацією, а ніколи — гола координата.
- Вихід у C2. Позиції корелюються в треки в базі пеленгів, а чутливі до часу йдуть у спільну оперативну картину як Cursor on Target із полями точності
ce/le, виставленими з еліпса похибки — див. наші розібрані приклади повідомлень CoT. Оточуючу архітектуру розкрито в посібнику з архітектури SIGINT-платформ.
Де FDOA окується
Геолокація супутникових завад — флагманське застосування: заважаючий висхідний канал, захоплений через два сусідні геостаціонарні супутники, дає DTO/DFO (назви TDOA/FDOA в супутниковій спільноті), калібровані еталонними сигналами, що локалізує джерело завад на землі — саме його дрейфуючі різницеві зсуви змусили вводити описану вище компенсацію швидкості Доплера. Авіаційний SIGINT вважає TDOA/FDOA типовим режимом позиціювання проти нерухомих випромінювачів: рух платформи безкоштовний, а послідовні позиції вздовж маршруту накопичуються в щільний трек. Пари БпЛА втілюють розібраний приклад за низьку ціну — проти командних ліній дронів FDOA від рухомих збирачів доповнює техніки з нашого аналізу виявлення дронів на HackRF. І всюди, де вузькосмуговий випромінювач робить TDOA безсилою, FDOA — та спостережувана, що все ще працює.
Коли FDOA — не той інструмент
Статичні пари зі статичним випромінювачем не вимірюють нічого. Дальні геометрії з різними швидкостями колапсують у суто напрямну інформацію, тож швидкий носій у парі з наземною станцією може давати впевнені на вигляд позиції, погано обумовлені за дальністю. Рухомі випромінювачі зміщують розв'язок, якщо швидкість не оцінюється спільно. Вимоги до еталонів і навігації безжальні: мілігерцеве FDOA на 300 MHz — це частотне вимірювання класу 10-11, а заперечення ГНСС б'є по ньому і прямо (немає дисциплінування, немає швидкості), і через дрейф утримання. Скакуни по частотах і пакетні випромінювачі обрізають когерентну інтеграцію, на якій тримається вся історія точності. Коли сигнал широкосмуговий, сенсори статичні, а передача часу відмінна — звичайне TDOA простіше й краще; коли ціль близько й пеленг потрібен у першу секунду — виграє AOA. Найсильніші системи відмовляються вибирати — вони поєднують дані.
Створіть движок геолокації, а не лише діаграму
Ми будуємо конвеєри обробки CAF, багатосенсорні солвери геолокації TDOA/FDOA з коваріацією на виході та їхню інтеграцію в конвеєри збору SIGINT і C2. Розкажіть нам про свої платформи, діапазони й випромінювачі.
Підготовлено інженерною командою Corvus Intelligence, яка будує програмне забезпечення пасивної геолокації та обробки SIGINT для оборонних програм збору. Про Corvus Intelligence →