Die Frequenzdifferenz beim Empfang (FDOA) — auch differenzieller Doppler genannt — ist ein passives Geolokalisierungsverfahren, das die Position eines HF-Senders aus der Differenz der Doppler-Verschiebungen bestimmt, die dieselbe Emission an zwei Empfängern erzeugt, die sich relativ zu ihm bewegen. Die gemessene Differenz beträgt typischerweise wenige Hertz bis hinunter zu Millihertz und schränkt den Sender auf eine Isodoppler-Kurve ein; mit der TDOA-Hyperbel desselben Empfängerpaares geschnitten, liefert sie einen Fix, ohne irgendetwas zum Ziel zu senden. Sie ist die zweite Standard-Beobachtungsgröße überall dort, wo sich Erfassungsplattformen bewegen: Flugzeuge, UAVs und Satelliten.
Die Doppler-Physik hinter FDOA
Ein Empfänger, der sich auf einen Sender zu oder von ihm weg bewegt, misst einen verschobenen Träger: Die Verschiebung ist die Annäherungsgeschwindigkeit entlang der Sichtlinie geteilt durch die Wellenlänge. Zwei Empfänger mit unterschiedlichen Sichtlinien messen unterschiedliche Verschiebungen, selbst wenn die Eigenfrequenz des Senders unbekannt und unmoduliert ist. Im Standardmodell mit schmalem Band (die Relativgeschwindigkeiten sind winzig gegenüber c, das Empfangssignal ist also eine verzögerte, frequenzverschobene Kopie des gesendeten):
Doppler at receiver i:   d_i = v_los,i / lambda                     [Hz]
FDOA (receiver B - A):  f_FDOA = d_B - d_A
                              = (1/lambda) * ( v_B . u_B  -  v_A . u_A )

u_i = unit vector from receiver i toward the emitter
v_i = velocity vector of receiver i,  lambda = c / f0
Die unbekannte Sendefrequenz hebt sich in der Differenz heraus — den exakten Träger des Senders muss man nie kennen —, aber beide Empfänger müssen eine Frequenzreferenz teilen, die auf einen kleinen Bruchteil des zu messenden FDOA stabil ist. Die Größenordnung: Bei 300 MHz (Wellenlänge rund 1 m) sieht ein UAV mit 50 m/s höchstens ±50 Hz Doppler; bei 12 GHz ergibt jedes 1 m/s Sichtlinienbewegung 40 Hz. Die Differenz zweier solcher Verschiebungen auf Millihertz aufzulösen, treibt den größten Teil des Systementwurfs auf dieser Seite.
Isodoppler-Konturen: die Geometrie einer FDOA-Messung
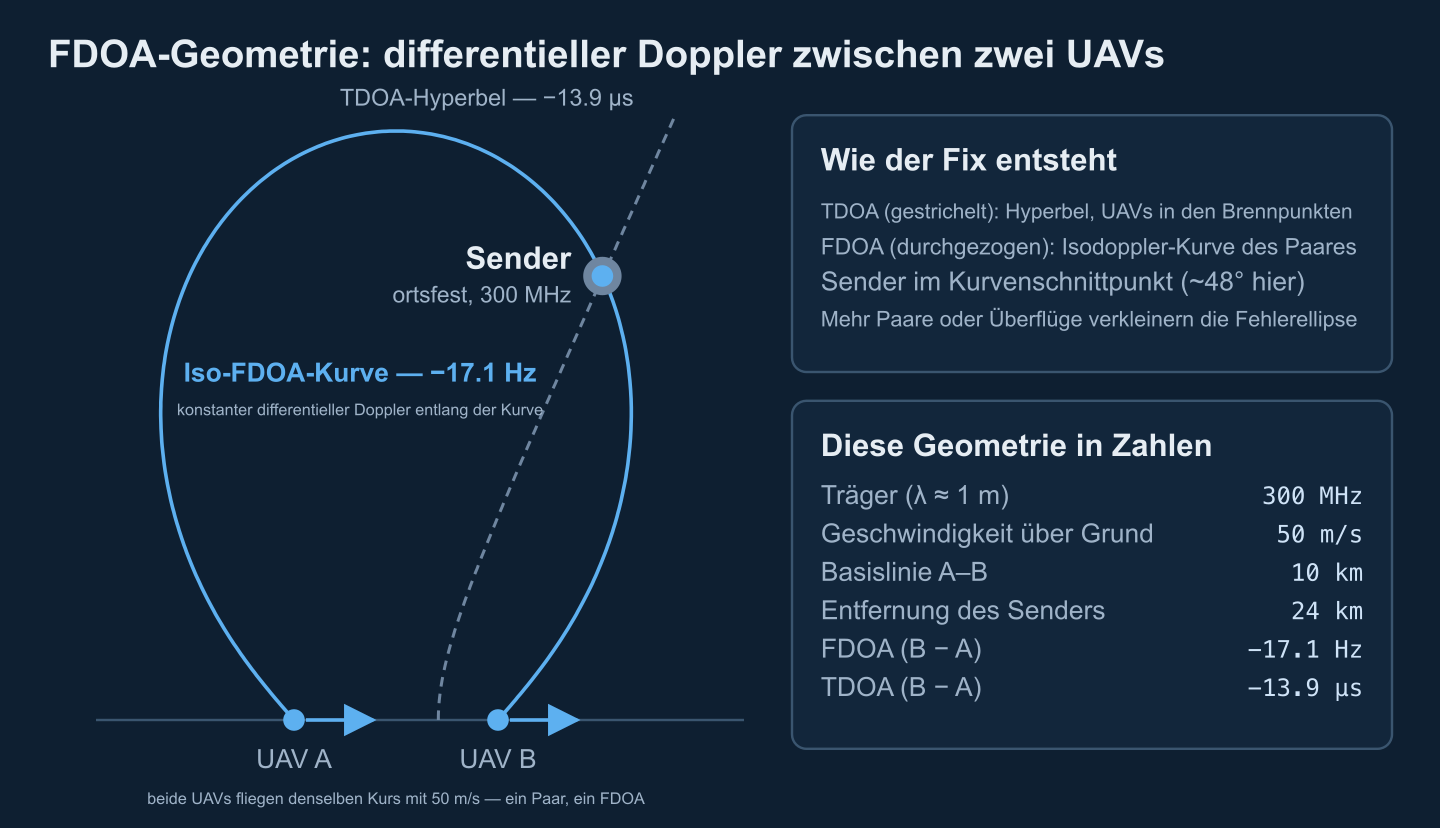
Jeder gemessene FDOA-Wert definiert einen Ort: die Menge der Senderpositionen, die genau diesen differentiellen Doppler für die bekannten Empfängerpositionen und -geschwindigkeiten erzeugen. Diese Isodoppler-Konturen (Iso-FDOA) sind das Gegenstück zu den Hyperbeln der TDOA, aber sie sind keine Kegelschnitte. Eine aktuelle algebraisch-geometrische Analyse zeigt, dass die FDOA-Gleichungen für zwei Sensoren ein Polynomsystem achten Grades bilden (Duflot, Cheney und Given, 2024), und Pine, Pine und Cheney (IEEE TAES, 2021) katalogisieren das Verhalten der Kurven:
- Nahfeld (Senderentfernung vergleichbar mit der Basislinie): Die Konturen biegen sich um jeden Sensor mit hornartigen Singularitäten an den Sensorpositionen — keine saubere geschlossene Behandlung, wie sie die TDOA genießt.
- Fernfeld, ungleiche Sensorgeschwindigkeiten: Die Konturen strecken sich zu Geraden durch die Sensorformation, sodass FDOA nur Richtungsinformation trägt — dieselbe Information, die TDOA bereits liefert, was die schwache Fernfeldleistung mancher TDOA/FDOA-Lösungen mit ungleichen Geschwindigkeiten erklärt.
- Fernfeld, gleiche Geschwindigkeiten (ein Paar hintereinander): Der führende Richtungsterm hebt sich, echte Entfernungsinformation überlebt, und die Isodoppler-Kurve schneidet die TDOA-Hyperbel bis in große Entfernungen quer. Das ist einer der Gründe, warum zwei Flugzeuge oder UAVs auf gleichem Kurs eine so ergiebige Geometrie sind.
Die Empfindlichkeit fällt mit der Entfernung: Wird der Sender doppelt so weit entfernt, erzeugt dieselbe Positionsänderung rund ein Viertel der FDOA-Änderung (etwa v * b / (lambda * R^2) auf Querab für ein Paar hintereinander mit Basislinie b). Die Positionsbestimmung aus FDOA ist damit mit der Entfernung zunehmend schlecht konditioniert — Satellitensysteme kompensieren dies mit um 40× kürzeren Wellenlängen und Geschwindigkeiten in km/s.
Warum sich mindestens ein Erfasser bewegen muss
Keine Relativbewegung, kein FDOA. Bei ortsfestem Sender und zwei ortsfesten Empfängern sind beide Doppler-Verschiebungen null und die Messung ist ausnahmslos uninformative — ein statisches Bodennetz muss sich allein auf TDOA oder Einfallsrichtung stützen. Drei Regime sind in der Praxis relevant:
- Ortsfester Sender, bewegliche Empfänger — der kanonische Luftfall. Jede Bewegung, die die beiden Sichtliniengeschwindigkeiten unterscheidet, erzeugt FDOA: unterschiedliche Kurse oder schlicht unterschiedliche Positionen entlang eines Flugwegs (ein Paar hintereinander sieht verschiedene Peilwinkel zum Sender, also verschiedene Doppler, selbst bei identischer Geschwindigkeit und Kurs).
- Bewegter Sender, ortsfeste Empfänger — FDOA ist wieder messbar, nun als Differenz des Dopplers des Senders an den beiden Standorten. Der Geschwindigkeitsvektor des Senders geht aber als zusätzliche Unbekannte in die Gleichungen ein, sodass der Löser Position und Geschwindigkeit gemeinsam schätzen muss und entsprechend mehr Messungen braucht.
- Unmodellierte Sendebewegung ist ein Bias, kein Rauschen — im Rechenbeispiel unten verschiebt ein Sender, der mit 10 m/s entlang der Basislinie kriecht, während Sie ihn als ortsfest annehmen, die FDOA um 3.4 Hz — 3.7 km scheinbare Verschiebung, die das Mitteln längerer Beobachtungen nicht beseitigt.
Woher kommt die Bewegung? UAVs und Flugzeuge sind schnell, müssen aber die eigene Geschwindigkeit präzise aufzeichnen; Satelliten in niedriger Umlaufbahn ziehen während eines Überflugs zig Kilohertz Doppler am Sender vorbei; und selbst nominal geostationäre Transponder bewegen sich mit Metern pro Sekunde — genug, dass Satelliten-Störortung ein Doppler-Signal korrigieren muss, das während der Erfassung drifft.
TDOA vs FDOA vs AOA: welche Technik wann
TDOA und FDOA werden in demselben Vorgang geschätzt (nächster Abschnitt) und lösen denselben Sender, versagen aber an unterschiedlichen Stellen, während AOA die dritte Säule bleibt. Die Tabelle fasst den Zielkonflikt zusammen; unser Überblick über RF-Geolokalisierung in der Verteidigung entwickelt jede Technik in einführender Tiefe.
| TDOA | FDOA | AOA | |
|---|---|---|---|
| Misst | Differenz der Ankunftszeit (Laufwegdifferenz) | Differenz der Doppler-Verschiebung (Differenz der Sichtliniengeschwindigkeit) | Peilung aus einer kalibrierten Antennenarray |
| Positionsort | Hyperbel mit dem Sensorpaar in den Brennpunkten | Isodoppler-Kurve — kein Kegelschnitt; von beiden Geschwindigkeitsvektoren bestimmt | Peilstrahl; Fix durch Triangulation |
| Harte Voraussetzung | Zeitsynchronisation im Nanosekundenbereich | Relativbewegung + gemeinsame Frequenzreferenz im Millihertz-Bereich + bekannte Plattformnavigation | Array-Kalibrierung und Apertur |
| Stark bei | Breitbandsignale, lange Basislinien, statische Bodennetze | Schmalbandsignale, lange kohärente Beobachtungen, schnelle Plattformen | Kurze Entfernung, schnelle Erstpeilung, Zielzuweisung von einer Plattform |
| Versagt bei | Schmalbandige Träger (keine Zeitenschärfe), kollineare Geometrie | Statische Paare, Fernfeld-Degeneration bei gleichem Kurs, driftende Referenzen, unmodellierte Sendebewegung | Große Entfernung (Fehler wächst linear), Mehrwegeausbreitung, kleine Aperturen |
| Typische Erfasser | Bodensensornetze, UAV-Schwärme | Flugzeuge, UAV-Paare, LEO- und GEO-Satelliten | Boden-Peilringe, mobile Einzelplattformen |
Die Komplementarität ist der operative Kern: TDOA-Präzision skaliert mit der Signalbandbreite, FDOA-Präzision mit der kohärenten Integrationszeit — ein schmalbandiger Träger, der die TDOA aushungert, kann dennoch Millihertz-FDOA liefern. Fusion und die Fehlerellen-Arithmetik zu ihrer Gewichtung behandelt unser Leitfaden zu Geolokalisierungsgenauigkeit und CEP, die Sicht auf die Sensortopologie die Architektur von Peilnetzwerken.
Gemeinsame TDOA/FDOA-Schätzung: die Kreuzambiguitätsfunktion
TDOA und FDOA werden nicht getrennt gemessen: Die komplexen Basisbandsignale des Paares werden über ein zweidimensionales Raster von Kandidaten-Laufzeiten und Frequenzversätzen korreliert — die Kreuzambiguitätsfunktion (CAF), für dieses Problem durch Steins Ambiguitätsfunktionen-Arbeiten von 1981 eingeführt und bis heute die Standardformulierung:
CAF(tau, nu) = integral over t in [0, T] of
               s1(t) * conj( s2(t + tau) ) * exp( -j * 2 * pi * nu * t ) dt

peak of |CAF(tau, nu)|   ->   ( TDOA, FDOA ) estimate for the pair
Entlang der Laufzeitachse ist der Peak etwa 1/B breit (B = Signalbandbreite); entlang der Dopplerachse etwa 1/T (T = kohärente Integrationszeit). Das sind Auflösungsbreiten, keine Genauigkeitsgrenzen — Interpolation um den Peak gewinnt einen Bruchteil einer Bin —, aber sie legen das Suchraster fest. Praktische Engines folgen dem Muster, das Stein etablierte: das Laufzeitprodukt s1(n) * conj(s2(n+m)) für jede Kandidaten-Verzögerung m bilden, tiefpassfiltern und dezimieren (das interessante Dopplerband ist ein winziger Bruchteil der Abtastrate) und eine FFT pro Laufzeitspalte nehmen:
# coarse CAF on a delay x Doppler grid, then refine
for m in candidate_lags:                        # delay hypothesis
    lag = s1[n0:n0+N] * np.conj(s2[n0+m:n0+m+N])  # lag product
    lag = decimate(lowpass(lag, doppler_bw), M)
    A[:, m] = np.fft.fft(lag, n=n_fft)          # Doppler slice, one FFT per lag
# quadratic interpolation of |A| around the peak -> (tdoa, fdoa)
Zwei Verfeinerungen zählen im Produktivbetrieb. Erstens eine Grob-zu-Fein-Suche: ein weites Raster in niedriger Auflösung, um den Peak zu finden, dann lokale Verfeinerung — Brute Force über den gesamten Unsicherheitsraum ist rechnerisch ruinös. Zweitens ein Doppler-Ratenterm: Wenn das differentielle Doppler während der Beobachtung drifft (Satellitentransponder sind der klassische Fall), muss die Korrelation eine näherungsweise linear mit der Zeit veränderliche Frequenz kompensieren — der von QinetiQ für die Zwei-Satelliten-Störortung patentierte Ansatz (Griffin et al., US 6,618,009), der auf Haworths früherer DTO/DFO-Satellitenortungsmethode aufbaut. Peakhöhe und -krümmung liefern zudem die Kovarianz, die der Löser zur Gewichtung des Paares braucht. Die CAF ist die schwerste Rechnung der Kette — eine FFT pro Laufzeitspalte, pro Paar, pro Beobachtung — und liegt natürlich auf derselben GPU-Pipeline wie Kanalisierung und Klassifikation, wie in der Architektur unserer SDR-Signalverarbeitungskette beschrieben.
Was die FDOA-Genauigkeit bestimmt
Die klassische Referenz ist die von Stein 1981 angegebene Cramér-Rao-Untergrenze (dort ohne Herleitung; das Kleingedruckte des Signalmodells untersuchten später Fowler und Hu sowie Yeredor und Angel). Für zwei Empfänger, die dasselbe unbekannte Signal in additivem weißem Gaußschem Rauschen beobachten, unter der Schmalband-Näherung:
sigma_FDOA  >=  1 / ( 2*pi * T_rms * sqrt(B * T * SNR_eff) )    [Hz]
sigma_TDOA  >=  1 / ( 2*pi * B_rms * sqrt(B * T * SNR_eff) )    [s]

1 / (2 * SNR_eff) = 1/SNR_1 + 1/SNR_2 + 1/(SNR_1 * SNR_2)

B      receiver noise bandwidth [Hz]
T      coherent collection time [s]
T_rms  rms duration of the effective window (T/sqrt(12) for rectangular)
B_rms  rms bandwidth of the signal spectrum
Lesen Sie die Skalierung, nicht die Konstanten: Die FDOA-Präzision setzt die Integrationszeit — Verdopplung der kohärenten Beobachtung verbessert sigma_FDOA um 2*sqrt(2) ≈ 2.8× —, während die TDOA-Präzision die RMS-Bandbreite setzt. Ein 25-kHz-Kommunikationssignal ist für scharfe TDOA hoffnungslos, für FDOA bei Sekunden Kohärenz ausgezeichnet. Um die Grenze herum dominieren vier Ingenieursterme:
- Referenzstabilität. Jede relative Frequenzabweichung zwischen den lokalen Oszillatoren der beiden Empfänger landet direkt im FDOA. Eine Restabweichung von 1×10⁻¹⁰ zwischen zwei gesteuerten Referenzen sind 30 mHz bei 300 MHz — das Zehnfache der reinen Messuntergrenze im Rechenbeispiel unten und im GNSS-verweigerten Haltebetrieb weit schlechter. GPS-gesteuerte Oszillatoren (GPSDO) sind die Basis; OCXO- oder Rubidium-Referenzen tragen den Haltebetrieb; über Glasfaser verteiltes PTP/White Rabbit beseitigt das Problem, wo Glasfaser existiert.
- Plattformnavigation. Der Löser wandelt FDOA über den Geschwindigkeitsvektor jedes Empfängers in Position; ein Fehler dort ist von einem Dopplerfehler nicht zu unterscheiden. Handelsübliche GNSS-Empfänger geben 0.05 m/s Geschwindigkeitsgenauigkeit an (u-blox NEO-M8-Klasse) — rund 70 mHz FDOA-Fehler für ein Paar bei 300 MHz, ebenfalls eine Größenordnung über der Messuntergrenze.
- Geometrie. Der Isodoppler-Gradient fällt mit 1/R², und wo die Isodoppler-Kurve die TDOA-Hyperbel flach schneidet, beschränken beide Messungen nahezu dieselbe Richtung, und die Fehlerellipse explodiert. Nahfeld-Paare hintereinander auf Querab geben nahezu senkrechte Schnitte; Sender auf der Basislinien-Verlängerung oder der Geschwindigkeitsachse geben degenerierte.
- Kohärenzgrenzen. Die Beobachtung kann nicht beliebig wachsen: Das Signal muss phasenkohärent bleiben, der Sender grob ortsfest, und bei Breitbandsignalen driftet die differentielle Laufzeit während der Beobachtung (0.33 μs pro Sekunde bei 100 m/s Entfernungsraten-Differenz) — bei 25 kHz Bandbreite vernachlässigbar, bei 10 MHz dominant. Frequenzspringer und Burst-Sender kappen das Fenster zusätzlich; die Abhilfe ist die Fusion vieler kurzer Beobachtungen über die Zeit.
Diese Schicht bauen wir: Kreuzambiguitäts-Verarbeitungsketten, multisensorische TDOA/FDOA-Geolokalisierungs-Löser mit ehrlicher Kovarianzausgabe und deren Integration in SIGINT-Erfassungs- und C2-Ketten. Wenn Sie eine luftgestützte, UAV- oder Bodennetz-Geolokalisierungsfähigkeit spezifizieren, erzählen Sie uns von Ihren Plattformen und Signalen — wir kartieren die erreichbare Genauigkeit, bevor sich jemand auf Hardware festlegt.
Rechenbeispiel: zwei UAVs orten einen 300-MHz-Sender
Zwei UAVs fliegen hintereinander 10 km versetzt, beide mit 50 m/s auf gleichem Kurs; ein ortsfester 300-MHz-Sender liegt 24 km entfernt, 65° von der Basislinienachse. Empfänger A nähert sich mit 28.6 m/s (+28.6 Hz), B mit 11.5 m/s (+11.5 Hz): FDOA −17.1 Hz. Die Laufwegdifferenz beträgt −4.15 km, also TDOA −13.9 μs. Beim Sender beträgt die Empfindlichkeit 0.93 Hz/km für FDOA (1 Hz ≈ 1.1 km) und 1.25 μs/km für TDOA, und die Kurven schneiden sich bei 48° — ordentliche, wenn auch nicht ideale Geometrie.
Nehmen wir eine Empfänger-Rauschbandbreite von 25 kHz und 3 dB Signal-Rausch-Verhältnis an jedem UAV an, was ein effektives Zwei-Empfänger-SNR von etwa 2 dB ergibt. Die Stein-Schranken liefern dann die reine Messuntergrenze (vor Navigations- und Referenzfehlern):
| Kohärente Beobachtung T | CAF-Doppler-Bin (1/T) | sigma_FDOA (Messung) | Nur-FDOA-Position 1σ | sigma_TDOA (Messung) | Nur-TDOA-Position 1σ |
|---|---|---|---|---|---|
| 30 ms | 33 Hz | 531 mHz | 570 m | 638 ns | 511 m |
| 100 ms | 10 Hz | 87 mHz | 94 m | 349 ns | 280 m |
| 300 ms | 3.3 Hz | 17 mHz | 18 m | 202 ns | 162 m |
| 1 s | 1 Hz | 2.8 mHz | 3 m | 110 ns | 89 m |
Mit einer Sekunde Kohärenz ist das Signal selbst nicht mehr die Grenze: Addiert man 0.05 m/s GNSS-Geschwindigkeitsfehler pro UAV (≈71 mHz) und eine Restreferenzabweichung von 1×10⁻¹⁰ (30 mHz) zur Messuntergrenze von 2.8 mHz, ergibt sich eine gesamte FDOA-Sigma von 77 mHz, neben 118 ns TDOA-Sigma (110 ns Messung + 42 ns Taktanteil). Der kombinierte Fix auf 24 km ist grob 70 m × 150 m per Sigma: CEP50 ≈ 130 m, CEP90 ≈ 260 m. Bei 100-ms-Beobachtung verschlechtert sich CEP50 Richtung eines halben Kilometers. Der stärkste Hebel am Rand ist nicht die HF-Hardware — es sind Navigationsqualität, Referenzstabilität und Beobachtungslänge.
Ein FDOA-System bauen: von der synchronisierten Aufzeichnung bis C2
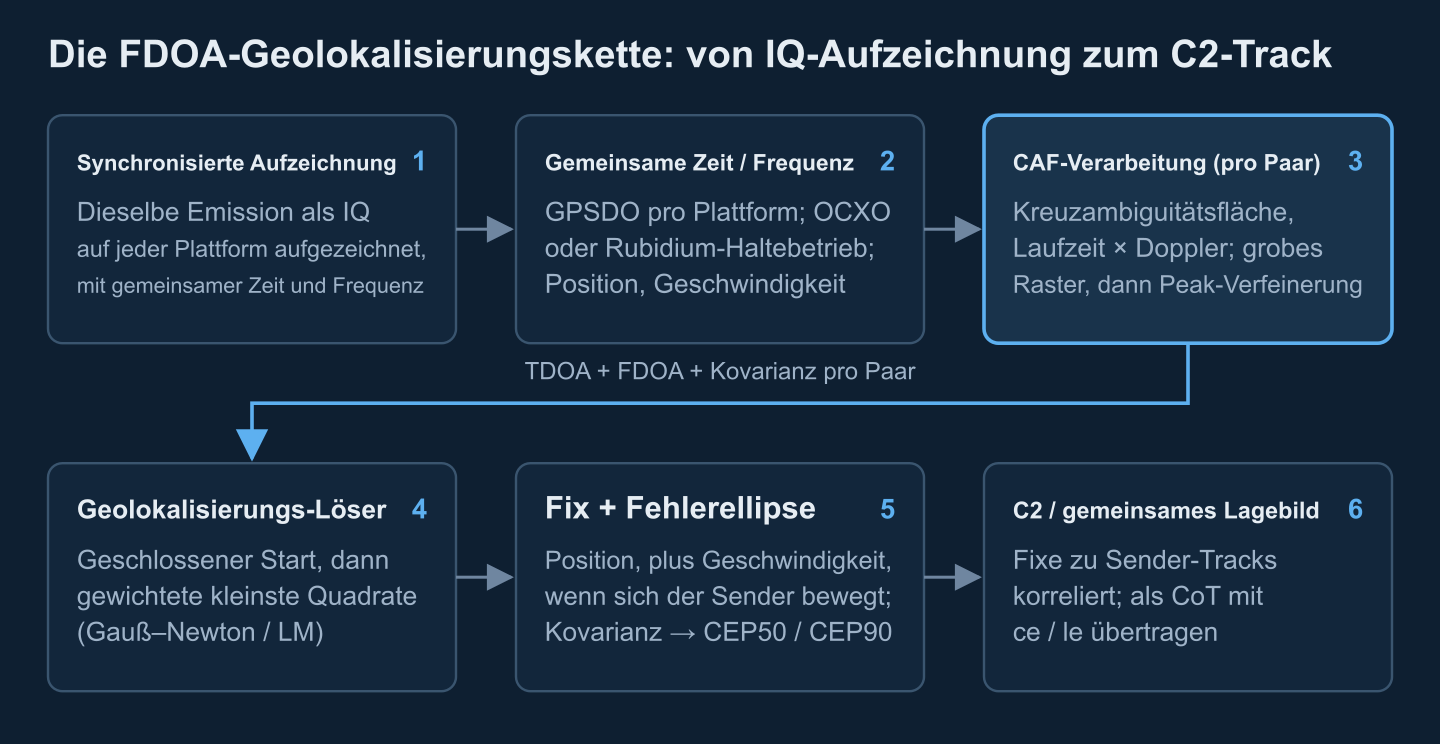
Die Messkette ist nur die Hälfte des Systems; die andere Hälfte hält die Plattformen kohärent und bringt das Produkt zum Entscheider:
- Synchronisierte IQ-Aufzeichnung. Jede Plattform zeichnet dieselbe Emission als komplexes Basisband-IQ auf, zeit- und frequenzgestempelt gegen ihr GPSDO. Die Geolokalisierungs-Engine ist Konsument der Signalverarbeitungskette, kein separates Funkgerät.
- Datenlink-Budget. Die Korrelation braucht beide Kopien des Signals an einem Ort: Ein 25-kHz-Kanal in 16-Bit-IQ ist etwa 1 Mbit/s pro Plattform pro Beobachtungssekunde, eine 1-MHz-Emission 40 Mbit/s. Versenden Sie rohe IQ-Ausschnitte, wenn die Verbindung es erlaubt, verarbeiten Sie an Bord und versenden nur Messungen, oder zentralisieren über Glasfaser — die Edge-gegen-Rück-Aufteilung analysiert unsere Architektur der SIGINT-Edge-Verarbeitung.
- Kalibrierung. Restliche Takt- und Oszillatorversätze werden im Löser als Störparameter geschätzt, idealerweise gegen einen Referenzsender an bekanntem Standort beobachtet. Die Satelliten-Störortung behandelt dies als Pflicht: bekannte Referenzsignale über dieselben zwei Satelliten entfernen die Systemversätze, bevor der unbekannte Sender gelöst wird.
- Löser. Geschlossene Initialisierung (die Lösungen von Ho und Chan, 1997, mit bekannter Höhe sind die klassische Referenz), dann kovarianzgewichtete Gauß–Newton- oder Levenberg–Marquardt-Verfeinerung über alle Paare und Überflüge, gemeinsame Sendegeschwindigkeitsschätzung bei Bedarf, Ausreißer-Gating — und eine Position, mit ihrer Kovarianz zurückgegeben, nie eine bloße Koordinate.
- Ausgabe an C2. Fixe korrelieren zu Tracks in der Peildatenbank, und zeitkritische gehen als Cursor on Target mit den aus der Fehlerellipse gesetzten Genauigkeitsfeldern
ce/leins gemeinsame Lagebild — siehe unsere kommentierten CoT-Nachrichtbeispiele. Die umgebende Architektur behandelt der Leitfaden zur SIGINT-Plattformarchitektur.
Wo FDOA sich bezahlt macht
Satelliten-Störortung ist die Flaggschiff-Anwendung: Eine störende Aufwärtsstrecke, über zwei benachbarte geostationäre Satelliten erfasst, liefert DTO/DFO (die Namen der Satellitengemeinschaft für TDOA/FDOA), kalibriert durch Referenzsignale, und ortet den Störer am Boden — deren driftende differentielle Versätze erzwingen die oben beschriebene Doppler-Raten-Kompensation. Luftgestützter SIGINT betrachtet TDOA/FDOA als Standard-Fixmodus gegen ortsfeste Sender: Die Plattformbewegung ist gratis, und aufeinanderfolgende Fixe entlang des Flugwegs multiplizieren sich zu einem engen Track. UAV-Paare setzen das Rechenbeispiel kostengünstig um — gegen Drohnen-Kommandoverbindungen ergänzt FDOA von beweglichen Erfassern die Techniken unserer Analyse zur HackRF-Drohnenerkennung. Und überall dort, wo der schmalbandige Sender die TDOA schlägt, ist FDOA die Beobachtungsgröße, die noch funktioniert.
Wann FDOA das falsche Werkzeug ist
Statische Paare mit statischem Sender messen nichts. Ferngeometrien mit ungleichen Geschwindigkeiten kollabieren in reine Richtungsinformation, sodass ein schneller Träger im Paar mit einer Bodenstation selbstsichere, in der Entfernung schlecht konditionierte Fixe liefern kann. Bewegte Sender verzerren die Lösung, es sei denn, die Geschwindigkeit wird gemeinsam geschätzt. Die Referenz- und Navigationsansprüche sind gnadenlos: Millihertz-FDOA bei 300 MHz ist eine Frequenzmessung der Klasse 10-11, und GNSS-Verweigerung trifft sie direkt (keine Steuerung, keine Geschwindigkeit) wie über Haltebetriebs-Drift. Frequenzspringer und Burst-Sender kappen die kohärente Integration, auf der die Genauigkeitsgeschichte ruht. Wenn das Signal breitbandig, die Sensoren statisch und die Zeitübertragung exzellent sind, ist schlichte TDOA einfacher und besser; wenn das Ziel nahe ist und in der ersten Sekunde eine Peilung gebraucht wird, gewinnt AOA. Die stärksten Systeme weigern sich zu wählen — sie fusionieren.
Bauen Sie die Geolokalisierungs-Engine, nicht nur das Diagramm
Wir bauen CAF-Verarbeitungsketten, multisensorische TDOA/FDOA-Geolokalisierungs-Löser mit Kovarianzausgang und deren Integration in SIGINT-Erfassungs- und C2-Ketten. Erzählen Sie uns von Ihren Plattformen, Bändern und Sendern.
Erstellt vom Engineering-Team von Corvus Intelligence, das passive Geolokalisierung und SIGINT-Verarbeitungssoftware für defensische Erfassungsprogramme entwickelt. Über Corvus Intelligence →