Diferența de frecvență de sosire (FDOA) — numită și Doppler diferențial — este o tehnică de geolocalizare pasivă care determină poziția unui emițător RF din diferența dintre decalajele Doppler pe care aceeași emisie le produce la două receptoare aflate în mișcare față de el. Diferența măsurată este de obicei de la câțiva hertzi până la milihertz și constrânge emițătorul la o curbă izodoppler; intersectată cu hiperbola TDOA a aceleiași perechi de receptoare, produce o poziție fără a transmite nimic către țintă. Este a doua observabilă standard oriunde se mișcă colectoarele: avioane, drone și sateliți.
Fizica Doppler din spatele FDOA
Un receptor care se apropie de un emițător sau se îndepărtează de el măsoară o purtătoare decalată: decalajul este viteza de apropiere pe linia de vizare împărțită la lungimea de undă. Două receptoare cu linii de vizare diferite măsoară decalaje diferite chiar și când frecvența proprie a emițătorului este necunoscută și nemodulată. În modelul standard cu bandă îngustă (vitezele relative sunt infime față de c, deci semnalul receptat este o copie întârziată și decalată în frecvență a celui transmis):
Doppler at receiver i:   d_i = v_los,i / lambda                     [Hz]
FDOA (receiver B - A):  f_FDOA = d_B - d_A
                              = (1/lambda) * ( v_B . u_B  -  v_A . u_A )

u_i = unit vector from receiver i toward the emitter
v_i = velocity vector of receiver i,  lambda = c / f0
Frecvența necunoscută de transmitere se reduce în diferență — purtătoarea exactă a emițătorului nu trebuie niciodată cunoscută — dar cele două receptoare trebuie să partajeze o referință de frecvență stabilă la o fracțiune mică din FDOA pe care vreți să o măsurați. Ordinul de mărime: la 300 MHz (lungime de undă de circa 1 m), o dronă care zboară cu 50 m/s vede cel mult ±50 Hz de Doppler; la 12 GHz, fiecare 1 m/s de mișcare pe linia de vizare înseamnă 40 Hz. Rezolvarea diferenței dintre două astfel de decalaje cu precizie de milihertz dictează cea mai mare parte a proiectării sistemului de pe această pagină.
Contururi izodoppler: geometria unei măsurători FDOA
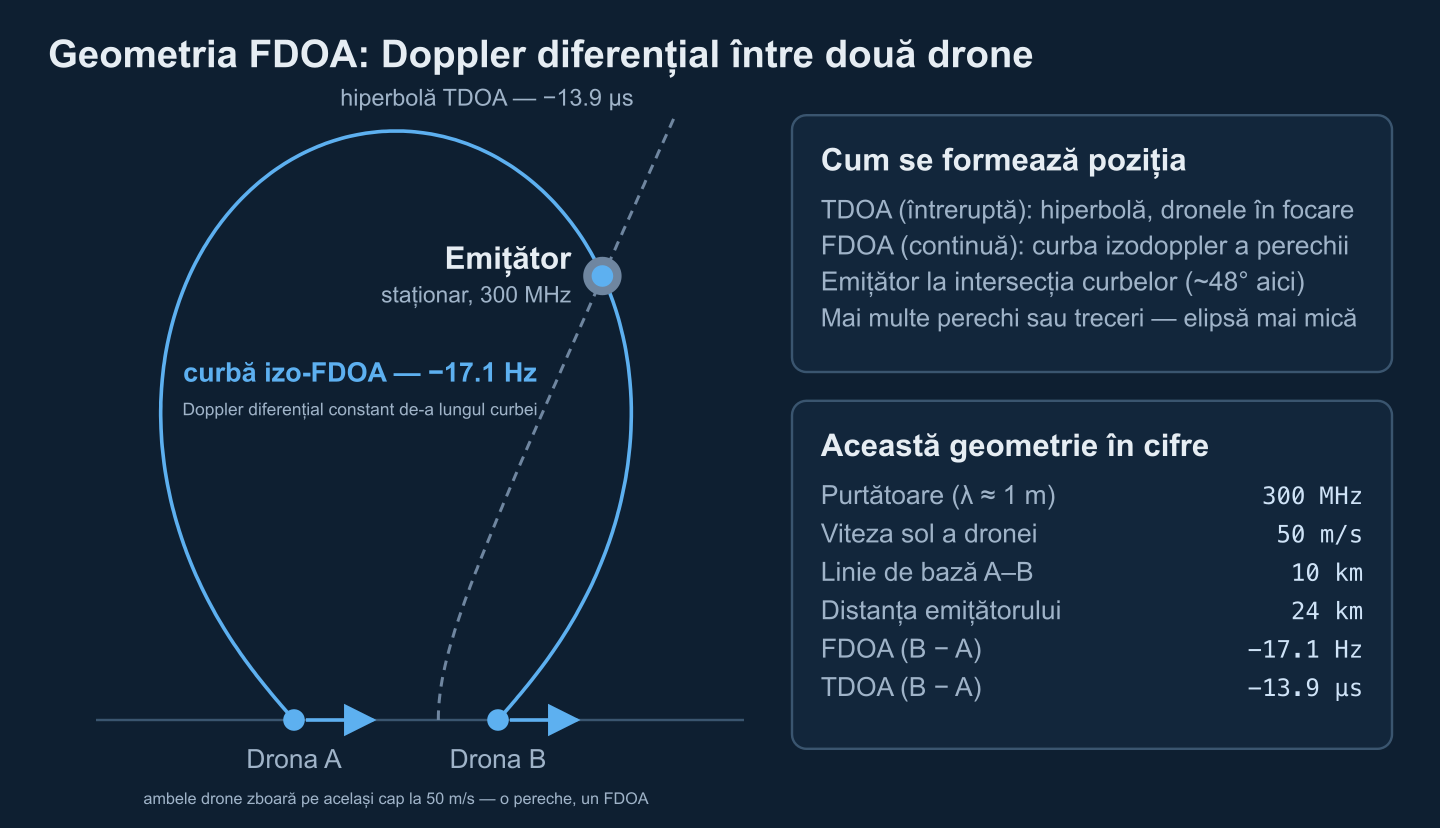
Fiecare valoare FDOA măsurată definește un loc geometric: mulțimea pozițiilor emițătorului care produc exact acel Doppler diferențial pentru pozițiile și vitezele cunoscute ale receptoarelor. Aceste contururi izodoppler (izo-FDOA) sunt echivalentul hiperbolelor TDOA, dar nu sunt conice. O analiză algebrico-geometrică recentă arată că ecuațiile FDOA pentru doi senzori formează un sistem polinomial de gradul opt (Duflot, Cheney și Given, 2024), iar Pine, Pine și Cheney (IEEE TAES, 2021) cataloghează comportamentul curbelor:
- Câmp apropiat (distanța emițătorului comparabilă cu linia de bază): contururile se îndoaie în jurul fiecărui senzor cu singularități în formă de corn la pozițiile senzorilor — nicio tratare elegantă în formă închisă, cum se bucură TDOA.
- Câmp îndepărtat, viteze inegale ale senzorilor: contururile se îndreaptă în linii prin formația de senzori, deci FDOA poartă informație doar direcțională — aceeași informație pe care TDOA o furnizează deja, ceea ce explică performanța slabă în câmp îndepărtat a unor soluții TDOA/FDOA cu viteze inegale.
- Câmp îndepărtat, viteze egale (o pereche în linie): termenul dominant direcțional se reduce, supraviețuiește informația autentică de distanță, iar curba izodoppler continuă să taie hiperbola TDOA transversal până la distanțe mari. Acesta este un motiv pentru care două avioane sau drone pe același cap sunt o geometrie atât de productivă.
Sensibilitatea scade cu distanța: mutați emițătorul de două ori mai departe și aceeași schimbare de poziție produce aproximativ un sfert din schimbarea FDOA (circa v * b / (lambda * R^2) pe travers pentru o pereche în linie cu linia de bază b). Poziționarea din FDOA este deci progresiv slab condiționată cu distanța — sistemele prin satelit compensează cu lungimi de undă de 40× mai scurte și viteze de ordinul km/s.
De ce trebuie să se miște cel puțin un colector
Fără mișcare relativă, nu există FDOA. Cu un emițător staționar și două receptoare staționare, ambele decalaje Doppler sunt zero, iar măsurătoarea este integral neinformativă — o rețea terestră statică trebuie să se bazeze doar pe TDOA sau unghiul de sosire. În practică contează trei regimuri:
- Emițător staționar, receptoare mobile — cazul canonic aerian. Orice mișcare care face cele două viteze pe liniile de vizare să difere produce FDOA: capuri diferite sau, pur și simplu, poziții diferite de-a lungul unei singure rute (o pereche în linie vede unghiuri de reperare diferite către emițător, deci Doppleri diferiți, chiar la viteză și cap identice).
- Emițător mobil, receptoare staționare — FDOA este din nou măsurabilă, acum ca diferență a Dopplerului emițătorului la cele două poziții. Dar vectorul viteză al emițătorului intră în ecuații ca necunoscute suplimentare, deci solverul trebuie să estimeze poziția și viteza împreună și are nevoie de corespunzător mai multe măsurători.
- Mișcarea nemodelată a emițătorului este o biasare, nu zgomot — în exemplul numeric de mai jos, un emițător care se târăște cu 10 m/s de-a lungul liniei de bază în timp ce îl presupuneți staționar deplasează FDOA cu 3.4 Hz — 3.7 km de deplasare aparentă pe care mediarea mai multor observații nu o poate îndepărta.
De unde vine mișcarea? Dronele și avioanele zboară repede, dar trebuie să-și înregistreze propria viteză cu acuratețe; sateliții pe orbită joasă mătură zeci de kilohertzi de Doppler pe lângă emițător în timpul unei treceri; iar chiar și retransmisorii nominal geostaționari se mișcă cu metri pe secundă — suficient încât geolocalizarea interferențelor prin satelit trebuie să corecteze un Doppler care derivează în timpul colectării.
TDOA vs FDOA vs AOA: ce tehnică, când
TDOA și FDOA se estimează în aceeași operație (secțiunea următoare) și rezolvă același emițător, dar cedează în locuri diferite, iar AOA rămâne al treilea pilon. Tabelul rezumă spațiul compromisurilor; prezentarea noastră a geolocalizării RF în apărare dezvoltă fiecare tehnică la adâncime introductivă.
| TDOA | FDOA | AOA | |
|---|---|---|---|
| Măsoară | Diferența timpului de sosire (diferența lungimilor de parcurs) | Diferența decalajului Doppler (diferența vitezelor pe linia de vizare) | Reper dintr-o rețea de antene calibrată |
| Locul poziției | Hiperbolă cu perechea de senzori în focare | Curbe izodoppler — nu o conică; determinată de ambii vectori viteză | Rază de reper; poziție prin triangulație |
| Condiție dură | Sincronizare a timpului de clasă nanosecundă | Mișcare relativă + referință de frecvență comună de clasă milihertz + navigație cunoscută a platformelor | Calibrarea și apertura rețelei |
| Excellează la | Semnale cu bandă largă, linii de bază lungi, rețele terestre statice | Semnale cu bandă îngustă, observații coerente lungi, platforme rapide | Distanță mică, primul reper rapid, indicare a țintei de pe o singură platformă |
| Cedează la | Purtătoare cu bandă îngustă (fără acuitate temporală), geometrie coliniară | Perechi statice, degenerare în câmp îndepărtat la capuri egale, referințe care derivă, mișcarea nemodelată a emițătorului | Distanță mare (eroarea crește liniar), multitraiectorie, aperturi mici |
| Colectori tipici | Rețele de senzori terestri, roiuri de drone | Avioane, perechi de drone, sateliți LEO și GEO | Inele de radiogoniometrie terestre, platforme unice mobile |
Complementaritatea este punctul operațional: precizia TDOA scalează cu lățimea de bandă a semnalului, FDOA cu timpul de integrare coerentă — o purtătoare îngustă care înfometează TDOA poate totuși livra FDOA de milihertz. Fuziunea și aritmetica elipsei de eroare pentru ponderarea ei sunt tratate în ghidul nostru de precizie a geolocalizării și CEP, iar perspectiva topologiei senzorilor în arhitectura rețelelor de radiogoniometrie.
Estimarea comună TDOA/FDOA: funcția de ambiguitate încrucișată
TDOA și FDOA nu se măsoară separat: semnalele complexe în bandă de bază ale perechii sunt corelate pe o grilă bidimensională de întârzieri și decalaje de frecvență candidate — funcția de ambiguitate încrucișată (CAF), introdusă pentru această problemă prin lucrările lui Stein din 1981 despre funcția de ambiguitate și încă formularea standard:
CAF(tau, nu) = integral over t in [0, T] of
               s1(t) * conj( s2(t + tau) ) * exp( -j * 2 * pi * nu * t ) dt

peak of |CAF(tau, nu)|   ->   ( TDOA, FDOA ) estimate for the pair
De-a lungul axei întârzierilor vârful are lățimea de circa 1/B (B = lățimea de bandă a semnalului); de-a lungul axei Doppler circa 1/T (T = timpul de integrare coerentă). Acestea sunt lățimi de rezoluție, nu limite de precizie — interpolarea în jurul vârfului recuperează o fracțiune de interval — dar ele stabilesc grila de căutare. Motoarele practice urmează tiparul stabilit de Stein: formează produsul cu întârziere s1(n) * conj(s2(n+m)) pentru fiecare întârziere candidată m, îl filtrează trece-jos și îl decimează (banda Doppler de interes e o fracțiune infimă din frecvența de eșantionare) și ia un FFT pe coloană de întârziere:
# coarse CAF on a delay x Doppler grid, then refine
for m in candidate_lags:                        # delay hypothesis
    lag = s1[n0:n0+N] * np.conj(s2[n0+m:n0+m+N])  # lag product
    lag = decimate(lowpass(lag, doppler_bw), M)
    A[:, m] = np.fft.fft(lag, n=n_fft)          # Doppler slice, one FFT per lag
# quadratic interpolation of |A| around the peak -> (tdoa, fdoa)
În producție contează două rafinări. Prima, o căutare de la grosier la fin: o grilă largă la rezoluție mică pentru găsirea vârfului, apoi rafinarea locală — forța brută pe tot spațiul de incertitudine este rușinoasă computațional. A doua, un termen de viteză Doppler: când Dopplerul diferențial derivează în timpul observației (retransmisorii prin satelit sunt cazul clasic), corelația trebuie să compenseze o frecvență care variază aproximativ liniar cu timpul — abordarea patentată de QinetiQ pentru localizarea interferențelor cu doi sateliți (Griffin et al., US 6,618,009), construită pe metoda anterioară de localizare prin satelit DTO/DFO a lui Haworth. Înălțimea și curbura vârfului dau și covarianța de care solverul are nevoie pentru a pondera perechea. CAF este cel mai greu calcul din lanț — un FFT pe coloană de întârziere, pe pereche, pe observație — și stă natural pe aceeași linie GPU ca canalizarea și clasificarea, după cum este descris în arhitectura lanțului nostru de procesare a semnalelor SDR.
Ce determină precizia FDOA
Referința clasică este limita inferioară Cramér–Rao enunțată de Stein în 1981 (acolo fără demonstrație; detaliile modelului de semnal au fost examinate ulterior de Fowler și Hu, respectiv de Yeredor și Angel). Pentru două receptoare care observă același semnal necunoscut în zgomot alb gaussian aditiv, sub aproximarea cu bandă îngustă:
sigma_FDOA  >=  1 / ( 2*pi * T_rms * sqrt(B * T * SNR_eff) )    [Hz]
sigma_TDOA  >=  1 / ( 2*pi * B_rms * sqrt(B * T * SNR_eff) )    [s]

1 / (2 * SNR_eff) = 1/SNR_1 + 1/SNR_2 + 1/(SNR_1 * SNR_2)

B      receiver noise bandwidth [Hz]
T      coherent collection time [s]
T_rms  rms duration of the effective window (T/sqrt(12) for rectangular)
B_rms  rms bandwidth of the signal spectrum
Citiți scalarea, nu constantele: precizia FDOA este stabilită de timpul de integrare — dublarea observației coerente îmbunătățește sigma_FDOA cu 2*sqrt(2) ≈ 2.8× — în timp ce precizia TDOA este stabilită de lățimea de bandă rms. Un semnal de comunicații de 25 kHz este fără speranță pentru TDOA ascuțită, dar excelent pentru FDOA la câteva secunde de coerență. În jurul limitei domină patru termeni de inginerie:
- Stabilitatea referinței. Oricare abatere relativă de frecvență între oscilatoarele locale ale celor două receptoare ajunge direct în FDOA. O abatere reziduală de 1×10⁻¹⁰ între două referințe disciplinate este 30 mHz la 300 MHz — de zece ori pragul pur de măsurare din exemplul numeric de mai jos și mult mai rău în menținere fără GNSS. Oscilatoarele disciplinate de GPS (GPSDO) sunt baza; referințele OCXO sau cu rubidiu susțin menținerea; PTP/White Rabbit distribuit prin fibră elimină problema acolo unde există fibră.
- Navigația platformei. Solverul convertește FDOA în poziție folosind vectorul viteză al fiecărui receptor; o eroare acolo este de nedistins de o eroare Doppler. Receptoarele GNSS comerciale declară 0.05 m/s acuratețe a vitezei (clasa u-blox NEO-M8) — circa 70 mHz de eroare FDOA pentru o pereche la 300 MHz, din nou un ordin de mărime peste pragul de măsurare.
- Geometria. Gradientul izodoppler scade ca 1/R², iar acolo unde curba izodoppler taie hiperbola TDOA sub un unghi ascuțit, ambele măsurători constrâng aproape aceeași direcție și elipsa de eroare explodează. Perechile în câmp apropiat, în linie, pe travers dau intersecții aproape perpendiculare; emițătoarele pe prelungirea liniei de bază sau pe axa vitezei dau intersecții degenerate.
- Limitele coerenței. Observația nu poate crește la nesfârșit: semnalul trebuie să rămână coerent în fază, emițătorul aproximativ staționar, iar pentru semnalele cu bandă largă întârzierea diferențială derivează în timpul observației (0.33 μs pe secundă la o diferență de viteză radială de 100 m/s) — neglijabilă la 25 kHz bandă, dominantă la 10 MHz. Săritorii de frecvență și emițătoarele în rafale limitează și mai mult fereastra; soluția este fuziunea multor observații scurte în timp.
Exact acest strat îl construim: lanțuri de procesare a ambiguității încrucișate, solvere de geolocalizare TDOA/FDOA multisenzor cu ieșire onestă de covarianță și integrarea lor în lanțurile de colectare SIGINT și C2. Dacă specificați o capabilitate de geolocalizare aeriană, cu drone sau în rețea terestră, spuneți-ne despre platformele și semnalele dvs. — cartografiem precizia atingeabilă înainte ca cineva să se angajeze la echipamente.
Exemplu numeric: două drone fixează un emițător de 300 MHz
Două drone zboară în linie la 10 km distanță, ambele cu 50 m/s pe același cap; un emițător staționar de 300 MHz se află la 24 km, la 65° de axul liniei de bază. Receptorul A se apropie cu 28.6 m/s (+28.6 Hz), B cu 11.5 m/s (+11.5 Hz): FDOA −17.1 Hz. Diferența de parcurs este −4.15 km, deci TDOA −13.9 μs. În jurul emițătorului sensibilitatea este de 0.93 Hz/km pentru FDOA (1 Hz ≈ 1.1 km) și 1.25 μs/km pentru TDOA, iar curbele se intersectează la 48° — geometrie decentă, deși nu ideală.
Presupunem o lățime de bandă a zgomotului receptorului de 25 kHz și un raport semnal-zgomot de 3 dB la fiecare dronă, ceea ce dă un SNR eficient pe două receptoare de circa 2 dB. Limitele Stein dau atunci pragul pur de măsurare (înaintea erorilor de navigație și referință):
| Observația coerentă T | Intervalul Doppler CAF (1/T) | sigma_FDOA (măsur.) | Poziția doar din FDOA, 1σ | sigma_TDOA (măsur.) | Poziția doar din TDOA, 1σ |
|---|---|---|---|---|---|
| 30 ms | 33 Hz | 531 mHz | 570 m | 638 ns | 511 m |
| 100 ms | 10 Hz | 87 mHz | 94 m | 349 ns | 280 m |
| 300 ms | 3.3 Hz | 17 mHz | 18 m | 202 ns | 162 m |
| 1 s | 1 Hz | 2.8 mHz | 3 m | 110 ns | 89 m |
Cu o secundă de coerență, semnalul însuși nu mai este limita: adăugarea unei erori de viteză GNSS de 0.05 m/s pe dronă (≈71 mHz) și a unei abateri reziduale de referință de 1×10⁻¹⁰ (30 mHz) la pragul de măsurare de 2.8 mHz dă un sigma FDOA total de 77 mHz, alături de 118 ns sigma TDOA (110 ns măsurare + 42 ns contribuția ceasului). Poziția combinată la 24 km este de aproximativ 70 m × 150 m la un sigma: CEP50 ≈ 130 m, CEP90 ≈ 260 m. La o observație de 100 ms, CEP50 se degradează spre jumătate de kilometru. Pârghia cea mai puternică la margine nu este echipamentul RF — ci calitatea navigației, stabilitatea referinței și durata observației.
Construirea unui sistem FDOA: de la captura sincronizată la C2
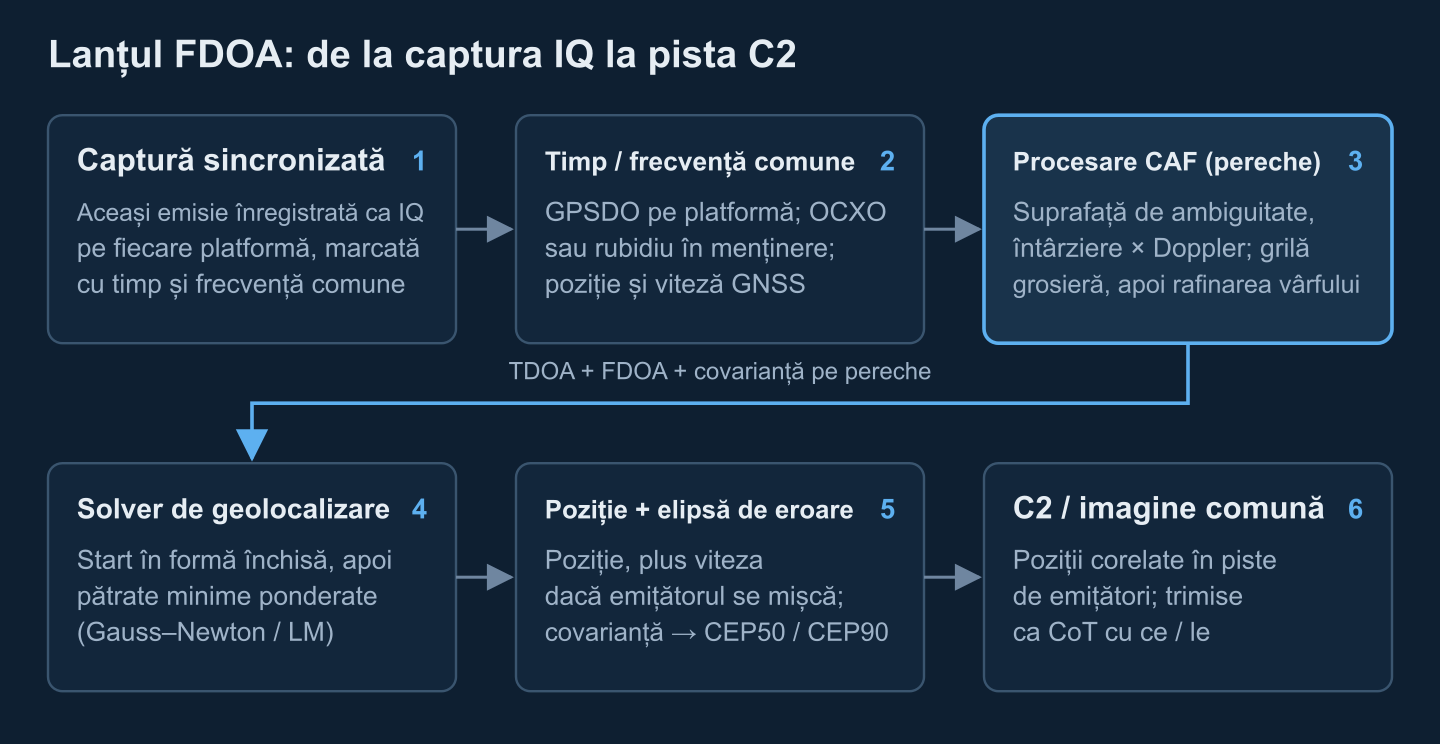
Lanțul de măsurare este doar jumătate de sistem; cealaltă jumătate menține platformele coerente și aduce produsul la decident:
- Captură IQ sincronizată. Fiecare platformă înregistrează aceeași emisie ca bandă de bază IQ complexă, marcată în timp și frecvență față de GPSDO-ul propriu. Motorul de geolocalizare este consumator al lanțului de procesare a semnalelor, nu un radio separat.
- Bugetul legăturii de date. Corelația are nevoie de ambele copii ale semnalului într-un singur loc: un canal de 25 kHz în IQ pe 16 biți este circa 1 Mbit/s pe platformă pe secundă de observație, o emisie de 1 MHz — 40 Mbit/s. Trimiteți fragmente IQ brute când legătura permite, procesați la bord și trimiteți doar măsurători, sau centralizați prin fibră — împărțirea margine-versus-spate este analizată în arhitectura noastră de procesare SIGINT la margine.
- Calibrarea. Abaterile reziduale de ceas și de oscilator local sunt estimate în solver ca parametri de perturbare, ideal observați față de un emițător de referință într-un punct cunoscut. Geolocalizarea interferențelor prin satelit o consideră obligatorie: semnale de referință cunoscute prin aceiași doi sateliți îndepărtează abaterile de sistem înainte de rezolvarea emițătorului necunoscut.
- Solverul. Inițializare în formă închisă (soluțiile cu altitudine cunoscută ale lui Ho și Chan, 1997, sunt referința clasică), apoi rafinare Gauss–Newton sau Levenberg–Marquardt ponderată cu covarianța pe toate perechile și trecerile, estimarea comună a vitezei emițătorului la nevoie, eliminarea valorilor aberante — și o poziție returnată cu covarianța ei, niciodată o coordonată goală.
- Ieșire către C2. Pozițiile se corelează în piste în baza de reperări, iar cele sensibile în timp merg în imaginea operațională comună ca Cursor on Target cu câmpurile de precizie
ce/lestabilite din elipsa de eroare — vedeți exemplele noastre adnotate de mesaje CoT. Arhitectura din jur este tratată în ghidul de arhitectură a platformelor SIGINT.
Unde FDOA își câștigă valoarea
Geolocalizarea interferențelor prin satelit este aplicația-amiral: o legătură ascendentă care interferează, capturată prin doi sateliți geostaționari vecini, dă DTO/DFO (denumirile TDOA/FDOA din comunitatea prin satelit), calibrate prin semnale de referință, localizând sursa de interferență pe sol — abaterile diferențiale care derivă ale acesteia sunt cele care au impus compensarea vitezei Doppler descrisă mai sus. SIGINT-ul aerian tratează TDOA/FDOA ca mod implicit de fixare împotriva emițătoarelor staționare: mișcarea platformei este gratuită, iar pozițiile succesive de-a lungul rutei se cumulează într-o pistă strânsă. Perechile de drone pun exemplul numeric în practică la cost redus — împotriva legăturilor de comandă ale dronelor, FDOA de la colectori mobili completează tehnicile din analiza noastră de detectare a dronelor cu HackRF. Și oriunde emițătorul cu bandă îngustă învinge TDOA, FDOA este observabila care încă funcționează.
Când FDOA este unealta greșită
Perechile statice cu un emițător static nu măsoară nimic. Geometriile la distanță lungă cu viteze inegale se prăbușesc în informație pur direcțională, deci o platformă rapidă în pereche cu o stație terestră poate produce poziții încrezătoare în aspect, dar slab condiționate în distanță. Emițătoarele mobile biasază soluția dacă viteza nu este estimată împreună. Cerințele de referință și navigație sunt neiertătoare: FDOA de milihertz la 300 MHz este o măsurătoare de frecvență de clasa 10-11, iar negarea GNSS o atacă direct (fără disciplinare, fără viteză) și prin derivarea regimului de menținere. Săritorii de frecvență și emițătoarele în rafale limitează integrarea coerentă pe care se sprijină toată povestea preciziei. Când semnalul are bandă largă, senzorii sunt statici și transferul de timp excelent, TDOA simplă e mai simplă și mai bună; când ținta este aproape și un reper trebuie obținut în prima secundă, AOA câștigă cursa. Cele mai puternice sisteme refuză să aleagă — fuzionează.
Construiți motorul de geolocalizare, nu doar diagrama
Construim lanțuri de procesare CAF, solvere de geolocalizare TDOA/FDOA multisenzor cu ieșire de covarianță și integrarea lor în lanțurile de colectare SIGINT și C2. Spuneți-ne despre platformele, benzile și emițătoarele dvs.
Pregătit de echipa de inginerie Corvus Intelligence, care dezvoltă software de geolocalizare pasivă și procesare SIGINT pentru programe de colectare în apărare. Despre Corvus Intelligence →