Różnica częstotliwości przybycia (FDOA) — nazywana też dopplerem różnicowym — to technika pasywnej geolokalizacji, która wyznacza położenie nadajnika RF z różnicy przesunięć Dopplera, jakie ta sama emisja wytwarza na dwóch odbiornikach poruszających się względem niego. Mierzona różnica to typowo od kilku herców do miliherców i ogranicza nadajnik krzywą izodopplerową; przecięta hiperbolą TDOA z tej samej pary odbiorników daje pozycję bez nadawania czegokolwiek w kierunku celu. To standardowa druga obserwowalna wszędzie tam, gdzie kolektory się ruszają: na samolotach, BSP i satelitach.
Fizyka Dopplera stojąca za FDOA
Odbiornik zbliżający się do nadajnika lub od niego oddalający mierzy przesuniętą nośną: przesunięcie to prędkość zbliżania wzdłuż linii widzenia podzielona przez długość fali. Dwa odbiorniki o różnych liniach widzenia mierzą różne przesunięcia nawet wtedy, gdy własna częstotliwość nadajnika jest nieznana i niemodulowana. W standardowym modelu wąskopasmowym (prędkości względne są nikłe wobec c, więc sygnał odebrany jest opóźnioną, przesuniętą w częstotliwości kopią nadanego):
Doppler at receiver i:   d_i = v_los,i / lambda                     [Hz]
FDOA (receiver B - A):  f_FDOA = d_B - d_A
                              = (1/lambda) * ( v_B . u_B  -  v_A . u_A )

u_i = unit vector from receiver i toward the emitter
v_i = velocity vector of receiver i,  lambda = c / f0
Nieznana częstotliwość nadawania skraca się w różnicy — dokładnej nośnej nadajnika nie trzeba znać — ale oba odbiorniki muszą dzielić odniesienie częstotliwości stabilne do małej ułamka mierzonego FDOA. Skala liczb: przy 300 MHz (długość fali około 1 m) BSP lecący 50 m/s widzi co najwyżej ±50 Hz Dopplera; przy 12 GHz każdy 1 m/s ruchu wzdłuż linii widzenia to 40 Hz. Rozdzielenie różnicy dwóch takich przesunięć z dokładnością do miliherców decyduje o większości projektowych wyborów na tej stronie.
Kontury izodopplerowe: geometria pomiaru FDOA
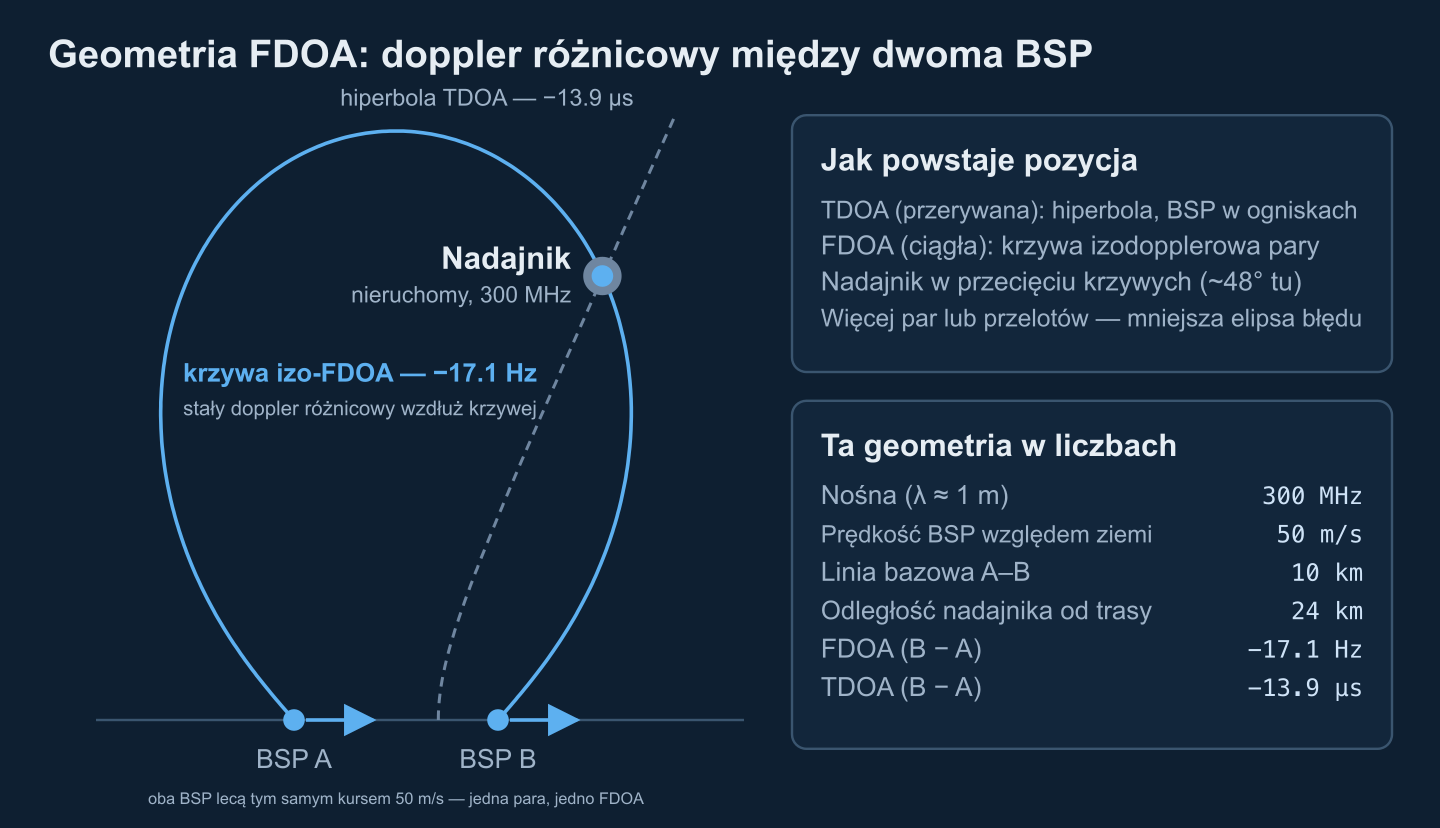
Każda zmierzona wartość FDOA definiuje miejsce geometryczne: zbiór położeń nadajnika dających dokładnie ten doppler różnicowy dla znanych położeń i prędkości odbiorników. Te kontury izodopplerowe (izo-FDOA) są odpowiednikiem hiperbol TDOA, ale nie są krzywymi stożkowymi. Niedawna analiza geometryczno-algebraiczna pokazuje, że równania FDOA dla dwóch sensorów tworzą układ wielomianowy ósmego stopnia (Duflot, Cheney i Given, 2024), a Pine, Pine i Cheney (IEEE TAES, 2021) katalogują zachowanie tych krzywych:
- Pole bliskie (odległość nadajnika porównywalna z linią bazową): kontury owijają się wokół każdego sensora z rogowatymi osobliwościami w ich położeniach — brak eleganckiego rozwiązania w formie zamkniętej, jakim cieszy się TDOA.
- Pole dalekie, różne prędkości sensorów: kontury prostują się w linie przechodzące przez formację sensorów, więc FDOA niesie wyłącznie kierunkową informację — tę samą, którą daje już TDOA, co tłumaczy słabą skuteczność niektórych rozwiązań TDOA/FDOA o różnych prędkościach w polu dalekim.
- Pole dalekie, równe prędkości (para jeden za drugim): kierunkowy człon wiodący znika, przetrwała prawdziwa informacja o odległości, a krzywa izodopplerowa przecina hiperbolę TDOA niemal prostopadle aż do dalekich zasięgów. To jeden z powodów, dla których dwa samoloty albo BSP na tym samym kursie to tak wydajna geometria.
Czułość maleje z odległością: odsuń nadajnik dwa razy dalej, a ta sama zmiana położenia daje z grubsza ćwierć zmiany FDOA (około v * b / (lambda * R^2) na trawersie dla pary jeden za drugim z linią bazową b). Pozycjonowanie z FDOA jest więc postępująco źle uwarunkowane z odległością — systemy satelitarne kompensują to o 40× krótszymi długościami fal i prędkościami rzędu km/s.
Dlaczego choć jeden kolektor musi się ruszać
Brak ruchu względnego, brak FDOA. Przy nieruchomym nadajniku i dwóch nieruchomych odbiornikach oba przesunięcia Dopplera są zerowe i pomiar nie niesie żadnej informacji — statyczna sieć naziemna musi polegać wyłącznie na TDOA lub kącie nadejścia. W praktyce liczą się trzy reżimy:
- Nadajnik nieruchomy, odbiorniki ruchome — kanoniczny przypadek lotniczy. Każdy ruch, przez który obie prędkości wzdłuż linii widzenia się różnią, daje FDOA: inne kursy albo po prostu inne pozycje wzdłuż jednej trasy (para jeden za drugim widzi różne kąty namiaru na nadajnik, a więc różne dopplery, nawet przy identycznej prędkości i kursie).
- Nadajnik ruchomy, odbiorniki nieruchome — FDOA znowu jest mierzalna, teraz jako różnica dopplera nadajnika na dwóch stanowiskach. Ale wektor prędkości nadajnika wchodzi do równań jako dodatkowe niewiadome, więc solver musi estymować położenie i prędkość łącznie i potrzebuje odpowiednio więcej pomiarów.
- Niemodelowany ruch nadajnika to dryf systematyczny, nie szum — w poniższym przykładzie liczbowym nadajnik pełznący 10 m/s wzdłuż linii bazowej, gdy zakładasz, że stoi, przesuwa FDOA o 3.4 Hz — 3.7 km pozornego przemieszczenia, którego nie usunie uśrednianie większej liczby obserwacji.
Skąd bierze się ruch? BSP i samoloty latają szybko, ale muszą dokładnie logować własną prędkość; satelity na niskiej orbicie przenoszą obok nadajnika dziesiątki kiloherców dopplera podczas przelotu; a nawet nominalnie geostacjonarne transpondery poruszają się o metry na sekundę — wystarczająco, by geolokalizacja zakłóceń satelitarnych musiała korygować doppler, który dryfuje w trakcie zbierania.
TDOA vs FDOA vs AOA: która technika kiedy
TDOA i FDOA estymowane są w tej samej operacji (następna sekcja) i dotyczą tego samego nadajnika, ale zawodzą w różnych miejscach, a AOA pozostaje trzecią nogą. Tabela podsumowuje przestrzeń kompromisów; nasz przegląd geolokalizacji RF w obronności rozwija każdą technikę na poziomie wprowadzającym.
| TDOA | FDOA | AOA | |
|---|---|---|---|
| Mierzy | Różnicę czasu przybycia (różnicę długości dróg) | Różnicę przesunięcia Dopplera (różnicę prędkości wzdłuż linii widzenia) | Namiar z skalibrowanej sieci antenowej |
| Miejsce geometryczne | Hiperbola z parą sensorów w ogniskach | Krzywa izodopplerowa — nie stożkowa; wyznaczona przez oba wektory prędkości | Promień namiaru; pozycja przez triangulację |
| Twardy warunek | Synchronizacja czasu klasy nanosekundowej | Ruch względny + wspólne odniesienie częstotliwości klasy milihercowej + znana nawigacja platform | Kalibracja i apertura sieci antenowej |
| Najlepsza w | Sygnały szerokopasmowe, długie linie bazowe, statyczne sieci naziemne | Sygnały wąskopasmowe, długie spójne obserwacje, szybkie platformy | Bliski zasięg, szybki pierwszy namiar, wskazanie celu z jednej platformy |
| Zawodzi w | Nośne wąskopasmowe (brak ostrości czasowej), geometria kolinearna | Pary statyczne, degeneracja pola dalekiego przy równych kursach, dryfujące odniesienia, niemodelowany ruch nadajnika | Daleki zasięg (błąd rośnie liniowo), propagacja wielodrożna, małe apertury |
| Typowi kolektorzy | Naziemne sieci sensorów, roje BSP | Samoloty, pary BSP, satelity LEO i GEO | Naziemne pierścienie radiopelengacyjne, mobilne pojedyncze platformy |
Wzajemne dopełnienie to sedno operacyjne: dokładność TDOA skaluje się z pasmem sygnału, FDOA z czasem spójnej integracji — wąskopasmowa nośna, która głodzi TDOA, wciąż może dać milihercowe FDOA. Fuzję i arytmetykę elipsy błędu do jej ważenia omawia nasz poradnik dokładności geolokalizacji i CEP, a widok topologii sensorów architektura sieci radiopelengacyjnej.
Wspólna estymacja TDOA/FDOA: krzyżowa funkcja niejednoznaczności
TDOA i FDOA nie mierzy się osobno: zespolone sygnały pasma podstawowego pary koreluje się po dwuwymiarowej siatce hipotez opóźnień i przesunięć częstotliwości — to krzyżowa funkcja niejednoznaczności (CAF), wprowadzona do tego problemu przez prace Steina z 1981 roku nad funkcją niejednoznaczności i wciąż standardowe sformułowanie:
CAF(tau, nu) = integral over t in [0, T] of
               s1(t) * conj( s2(t + tau) ) * exp( -j * 2 * pi * nu * t ) dt

peak of |CAF(tau, nu)|   ->   ( TDOA, FDOA ) estimate for the pair
Wzdłuż osi opóźnień pik ma szerokość około 1/B (B = pasmo sygnału); wzdłuż osi dopplera około 1/T (T = czas spójnej integracji). To szerokości rozdzielczości, a nie granice dokładności — interpolacja wokół piku odzyskuje ułamek przedziału — ale to one wyznaczają siatkę przeszukiwania. Praktyczne silniki idą za schematem ustalonym przez Steina: utworzyć iloczyn przesunięty s1(n) * conj(s2(n+m)) dla każdej hipotezy opóźnienia m, przefiltrować go filtrem dolnoprzepustowym i decymować (interesujące pasmo dopplera to ułamek częstotliwości próbkowania) i policzyć jedną FFT na kolumnę opóźnień:
# coarse CAF on a delay x Doppler grid, then refine
for m in candidate_lags:                        # delay hypothesis
    lag = s1[n0:n0+N] * np.conj(s2[n0+m:n0+m+N])  # lag product
    lag = decimate(lowpass(lag, doppler_bw), M)
    A[:, m] = np.fft.fft(lag, n=n_fft)          # Doppler slice, one FFT per lag
# quadratic interpolation of |A| around the peak -> (tdoa, fdoa)
W produkcji liczą się dwa usprawnienia. Pierwsze to przeszukiwanie od zgrubnego do dokładnego: szeroka siatka o niskiej rozdzielczości, by znaleźć pik, a potem lokalne doprecyzowanie — pełna siłowa enumeracja całej przestrzeni niepewności jest obliczeniowo ruinująca. Drugie to człon szybkości Dopplera: gdy doppler różnicowy dryfuje w trakcie obserwacji (transpondery satelitarne to klasyczny przypadek), korelacja musi kompensować częstotliwość zmieniającą się w przybliżeniu liniowo z czasem — podejście opatentowane przez QinetiQ dla dwusatelitarnego lokalizowania zakłóceń (Griffin i in., US 6,618,009), oparte na wcześniejszej satelitarnej metodzie lokalizacji DTO/DFO Hawortha. Wysokość i krzywizna piku dają też kowariancję, której solver potrzebuje do ważenia pary. CAF to najcięższe obliczenie w łańcuchu — jedna FFT na kolumnę opóźnień, na parę, na obserwację — i naturalnie ląduje na tym samym potoku GPU co kanałizacja i klasyfikacja, co opisano w architekturze naszego potoku przetwarzania sygnałów SDR.
Co wyznacza dokładność FDOA
Klasyczne odniesienie to dolna granica Craméra–Rao podana przez Steina w 1981 roku (tam bez dowodu; drobny druk modelu sygnału zbadali później Fowler i Hu oraz Yeredor i Angel). Dla dwóch odbiorników obserwujących ten sam nieznany sygnał w addytywnym białym szumie gaussowskim, w przybliżeniu wąskopasmowym:
sigma_FDOA  >=  1 / ( 2*pi * T_rms * sqrt(B * T * SNR_eff) )    [Hz]
sigma_TDOA  >=  1 / ( 2*pi * B_rms * sqrt(B * T * SNR_eff) )    [s]

1 / (2 * SNR_eff) = 1/SNR_1 + 1/SNR_2 + 1/(SNR_1 * SNR_2)

B      receiver noise bandwidth [Hz]
T      coherent collection time [s]
T_rms  rms duration of the effective window (T/sqrt(12) for rectangular)
B_rms  rms bandwidth of the signal spectrum
Czytaj skalowanie, nie stałe: precyzję FDOA wyznacza czas integracji — podwojenie spójnej obserwacji poprawia sigma_FDOA o 2*sqrt(2) ≈ 2.8× — natomiast precyzję TDOA wyznacza pasmo rms. Sygnał łączności o 25 kHz jest beznadziejny dla ostrej TDOA, ale znakomity dla FDOA przy sekundach spójności. Wokół granicy dominują cztery składniki inżynierskie:
- Stabilność odniesienia. Każda ułamkowa niedokładność częstotliwości między generatorami lokalnymi dwóch odbiorników trafia wprost do FDOA. Resztkowe odchylenie 1×10⁻¹⁰ między dwoma odniesieniami dyscyplinowanymi to 30 mHz przy 300 MHz — dziesięciokrotność czystej podłogi pomiarowej w poniższym przykładzie, a bez GNSS, w trybie holdover, wielokrotnie gorzej. Generatory dyscyplinowane GPS (GPSDO) to baza; odniesienia OCXO lub rubidowe zapewniają holdover; rozproszony światłowodem PTP/White Rabbit usuwa problem tam, gdzie światłowód jest.
- Nawigacja platformy. Solver zamienia FDOA na położenie przez wektor prędkości każdego odbiornika; błąd tam jest nieodróżnialny od błędu dopplera. Popularne odbiorniki GNSS deklarują dokładność prędkości 0.05 m/s (klasa u-blox NEO-M8) — około 70 mHz błędu FDOA dla pary przy 300 MHz, znów rząd wielkości ponad podłogą pomiarową.
- Geometria. Gradient izodopplera spada jak 1/R², a tam, gdzie krzywa izodopplerowa przecina hiperbolę TDOA pod kątem ostrym, oba pomiary ograniczają niemal ten sam kierunek i elipsa błędu eksploduje. Pary bliskie, jeden za drugim, na trawersie dają przecięcia niemal prostopadłe; nadajniki na przedłużeniu linii bazowej lub na osi prędkości dają zdegenerowane.
- Granice spójności. Obserwacja nie może trwać w nieskończoność: sygnał musi zachować spójność fazową, nadajnik być z grubsza nieruchomy, a dla sygnałów szerokopasmowych różnicowe opóźnienie dryfuje w trakcie obserwacji (0.33 μs na sekundę przy różnicy prędkości zmiany odległości 100 m/s) — znikome przy pasmie 25 kHz, dominujące przy 10 MHz. Skoczki częstotliwości i nadajniki impulsowe dodatkowo skracają okno; ratunkiem jest fuzja wielu krótkich obserwacji w czasie.
To właśnie tę warstwę budujemy: łańcuchy przetwarzania krzyżowej niejednoznaczności, wielosenorowe solvery geolokalizacji TDOA/FDOA z uczciwą kowariancją na wyjściu i ich integrację z łańcuchami zbierania SIGINT i C2. Jeśli definiujesz zdolność geolokalizacji lotniczą, na BSP lub sieci naziemnej, opowiedz nam o swoich platformach i sygnałach — rozpiszemy osiągalną dokładność, zanim ktokolwiek zwiąże się z sprzętem.
Przykład liczbowy: dwa BSP wyznaczają pozycję nadajnika 300 MHz
Dwa BSP lecą jeden za drugim w odległości 10 km, oba 50 m/s na tym samym kursie; nieruchomy nadajnik 300 MHz leży 24 km stąd, 65° od osi linii bazowej. Odbiornik A zbliża się 28.6 m/s (+28.6 Hz), B — 11.5 m/s (+11.5 Hz): FDOA −17.1 Hz. Różnica dróg wynosi −4.15 km, zatem TDOA −13.9 μs. Wokół nadajnika czułość to 0.93 Hz/km dla FDOA (1 Hz ≈ 1.1 km) i 1.25 μs/km dla TDOA, a krzywe przecinają się pod 48° — przyzwoita, choć nieidealna, geometria.
Przyjmijmy pasmo szumu odbiornika 25 kHz i stosunek sygnał-szum 3 dB na każdym BSP, co daje skuteczne dwuodbiornikowe SNR około 2 dB. Granice Steina dają wtedy czystą pomiarową podłogę (przed błędami nawigacji i odniesień):
| Spójna obserwacja T | Przedział dopplera CAF (1/T) | sigma_FDOA (pomiar) | Pozycja tylko FDOA, 1σ | sigma_TDOA (pomiar) | Pozycja tylko TDOA, 1σ |
|---|---|---|---|---|---|
| 30 ms | 33 Hz | 531 mHz | 570 m | 638 ns | 511 m |
| 100 ms | 10 Hz | 87 mHz | 94 m | 349 ns | 280 m |
| 300 ms | 3.3 Hz | 17 mHz | 18 m | 202 ns | 162 m |
| 1 s | 1 Hz | 2.8 mHz | 3 m | 110 ns | 89 m |
Przy jednej sekundzie spójności sam sygnał przestaje limitować: dodanie błędu prędkości GNSS 0.05 m/s na BSP (≈71 mHz) i resztkowego odchylenia odniesienia 1×10⁻¹⁰ (30 mHz) do podłogi pomiarowej 2.8 mHz daje łączną sigmę FDOA 77 mHz, a obok sigmę TDOA 118 ns (110 ns pomiar + 42 ns wkład zegara). Połączona pozycja z 24 km to z grubsza 70 m × 150 m na jedną sigmę: CEP50 ≈ 130 m, CEP90 ≈ 260 m. Przy obserwacji 100 ms CEP50 degeneruje do pół kilometra. Największa dźwignia na marginesie to nie sprzęt RF — to jakość nawigacji, stabilność odniesienia i długość obserwacji.
Budowa systemu FDOA: od zsynchronizowanego zapisu do C2
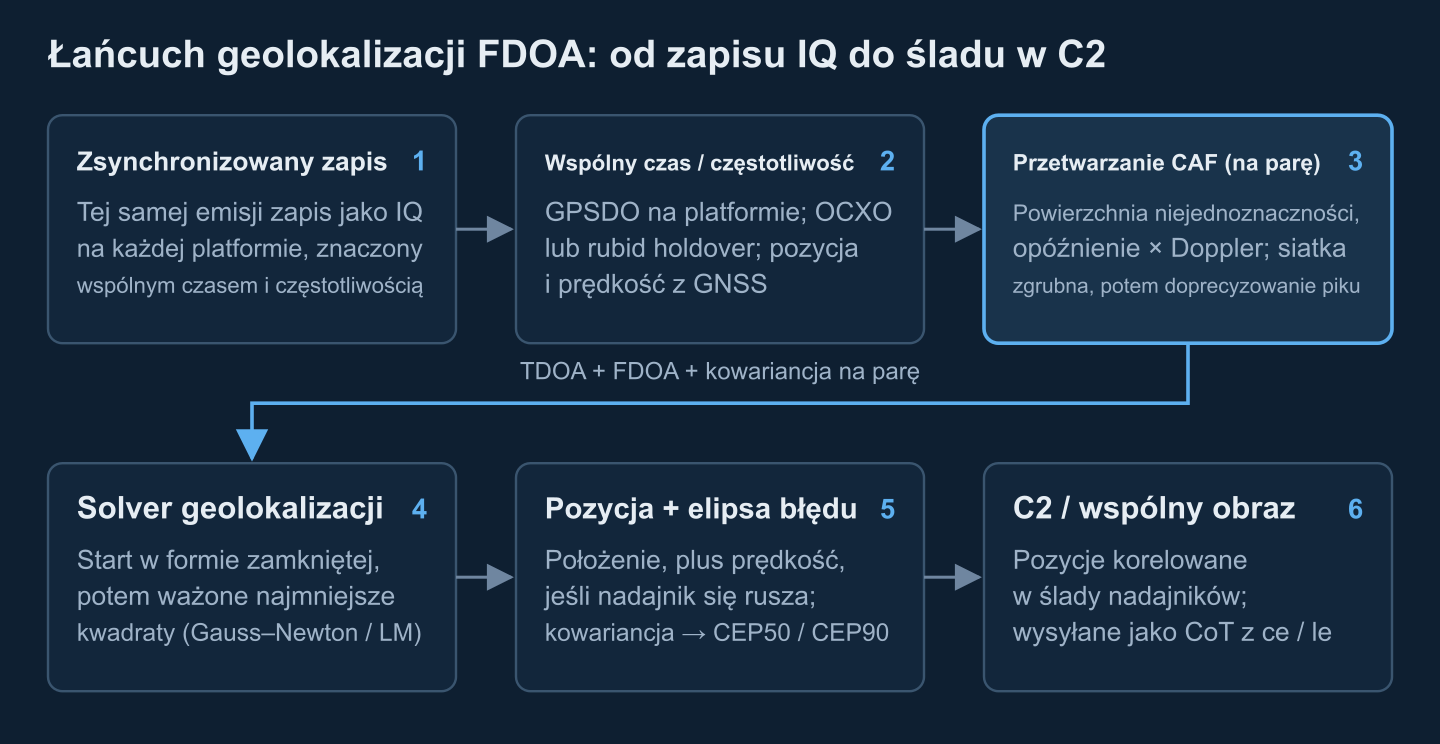
Łańcuch pomiarowy to tylko połowa systemu; druga połowa utrzymuje platformy spójne i doprowadza produkt do decydenta:
- Zsynchronizowany zapis IQ. Każda platforma nagrywa tę samą emisję jako zespoloną podstawę IQ z etykietami czasu i częstotliwości od własnego GPSDO. Silnik geolokalizacji jest konsumentem potoku przetwarzania sygnałów, nie osobnym radiem.
- Budżet łącza danych. Korelacja wymaga obu kopii sygnału w jednym miejscu: kanał 25 kHz w 16-bitowym IQ to około 1 Mbit/s z platformy na sekundę obserwacji, emisja 1 MHz — 40 Mbit/s. Przesyłaj surowe fragmenty IQ, gdy łącze pozwala, przetwarzaj na pokładzie i przesyłaj same pomiary albo centralizuj po światłowodzie — podział krawędzi versus zaplecze analizujemy w architekturze przetwarzania brzegowego SIGINT.
- Kalibracja. Resztkowe przesunięcia zegara i generatora lokalnego estymowane są w solverze jako parametry zakłócenia, w idealu obserwowane wobec nadajnika odniesienia w znanym punkcie. Geolokalizacja zakłóceń satelitarnych traktuje to jako obowiązkowe: znane sygnały odniesienia przez te same dwa satelity usuwają przesunięcia systemowe, zanim rozwiąże się nieznanego nadajnika.
- Solver. Inicjalizacja w formie zamkniętej (rozwiązania Ho i Chana z 1997 roku ze znaną wysokością to klasyczne odniesienie), potem ważona kowariancją poprawka Gaussa–Newtona lub Levemberga–Marquardta po wszystkich parach i przelotach, wspólna estymacja prędkości nadajnika w razie potrzeby, bramkowanie odstających — i położenie zwracane ze swoją kowariancją, nigdy goła współrzędna.
- Wyjście do C2. Pozycje korelują się w ślady w bazie namiarów, a wrażliwe czasowo trafiają do wspólnego obrazu operacyjnego jako Cursor on Target z polami dokładności
ce/lewziętymi z elipsy błędu — zobacz nasze opatrzone komentarzem przykłady komunikatów CoT. Otaczającą architekturę omawia poradnik architektury platform SIGINT.
Gdzie FDOA się sprawdza
Geolokalizacja zakłóceń satelitarnych to zastosowanie flagowe: zakłócające łącze zwrotne uchwycone przez dwa sąsiednie satelity geostacjonarne daje DTO/DFO (nazwy TDOA/FDOA w społeczności satelitarnej), kalibrowane sygnałami odniesienia, lokując zakłócacz na ziemi — to jego dryfujące przesunięcia różnicowe wymusiły opisaną powyżej kompensację szybkości dopplera. Lotniczy SIGINT traktuje TDOA/FDOA jako domyślny tryb wyznaczania pozycji wobec nadajników nieruchomych: ruch platformy jest darmowy, a kolejne pozycje wzdłuż trasy składają się w ciasny ślad. Pary BSP wcielają przykład liczbowy w życie niskim kosztem — wobec łączy sterowania dronów FDOA od ruchomych kolektorów uzupełnia techniki z naszej analizy wykrywania dronów HackRF. A wszędzie tam, gdzie wąskopasmowy nadajnik pokonuje TDOA, FDOA jest obserwowalną, która nadal działa.
Kiedy FDOA to złe narzędzie
Pary statyczne z nadajnikiem statycznym nie mierzą niczego. Dalekie geometrie o różnych prędkościach zapadają się w informację czysto kierunkową, więc szybki nosiciel w parze ze stacją naziemną może dawać pewne siebie pozycje fatalnie uwarunkowane w odległości. Nadajniki ruchome przekłamują rozwiązanie, chyba że prędkość estymowana jest łącznie. Wymogi odniesień i nawigacji są bezlitosne: milihercowe FDOA przy 300 MHz to pomiar częstotliwości klasy 10-11, a zagłuszanie GNSS uderza w niego i wprost (brak dyscyplinacji, brak prędkości), i przez dryf holdoveru. Skoczki częstotliwości i nadajniki impulsowe ścinają spójną integrację, na której stoi cała historia dokładności. Gdy sygnał jest szerokopasmowy, sensory statyczne, a transfer czasu znakomity — zwykła TDOA jest prostsza i lepsza; gdy cel jest blisko, a namiar potrzebny w pierwszej sekundzie — wygrywa AOA. Najmocniejsze systemy odmawiają wyboru — dokonują fuzji.
Zbuduj silnik geolokalizacji, nie tylko diagram
Budujemy łańcuchy przetwarzania CAF, wielosenorowe solvery geolokalizacji TDOA/FDOA z wyjściową kowariancją oraz ich integrację z łańcuchami zbierania SIGINT i C2. Opowiedz nam o swoich platformach, pasmach i nadajnikach.
Przygotowane przez zespół inżynierów Corvus Intelligence, który buduje pasywną geolokalizację i oprogramowanie przetwarzania SIGINT dla obronnych programów zbierania. O Corvus Intelligence →