Frequentieverschil van aankomst (FDOA) — ook differentiële Doppler genoemd — is een passieve geolocatietechniek die de positie van een RF-zender bepaalt uit het verschil tussen de Doppler-verschuivingen dat dezelfde emissie op twee ten opzichte van hem bewegende ontvangers veroorzaakt. Het gemeten verschil bedraagt typisch enkele hertz tot millihertz, en het beperkt de zender tot een isodoppler-kromme; gekruist met de TDOA-hyperbool van hetzelfde ontvangerpaar levert het een fix op zonder iets naar het doel te zenden. Het is de standaard tweede waarneembare grootheid overal waar verzamelaars bewegen: vliegtuigen, drones en satellieten.
De Doppler-fysica achter FDOA
Een ontvanger die op een zender toebeweegt of ervan af beweegt, meet een verschoven drager: de verschuiving is de naderingssnelheid langs de zichtlijn gedeeld door de golflengte. Twee ontvangers met verschillende zichtlijnen meten verschillende verschuivingen, ook als de eigen frequentie van de zender onbekend en ongemoduleerd is. In het standaard smalbandmodel (relatieve snelheden zijn nietig vergeleken met c, dus het ontvangen signaal is een vertraagde, in frequentie verschoven kopie van het verzonden):
Doppler at receiver i:   d_i = v_los,i / lambda                     [Hz]
FDOA (receiver B - A):  f_FDOA = d_B - d_A
                              = (1/lambda) * ( v_B . u_B  -  v_A . u_A )

u_i = unit vector from receiver i toward the emitter
v_i = velocity vector of receiver i,  lambda = c / f0
De onbekende zendfrequentie valt weg in het verschil — de exacte drager van de zender hoef je nooit te kennen — maar beide ontvangers moeten een frequentiereferentie delen die stabiel is tot een klein deel van de te meten FDOA. De orde van grootte: bij 300 MHz (golflengte ongeveer 1 m) ziet een drone die 50 m/s vliegt hooguit ±50 Hz Doppler; bij 12 GHz is elke 1 m/s zichtlijnbeweging 40 Hz. Het verschil tussen twee zulke verschuivingen tot op millihertz oplossen, bepaalt het grootste deel van het systeemontwerp op deze pagina.
Isodoppler-contouren: de geometrie van een FDOA-meting
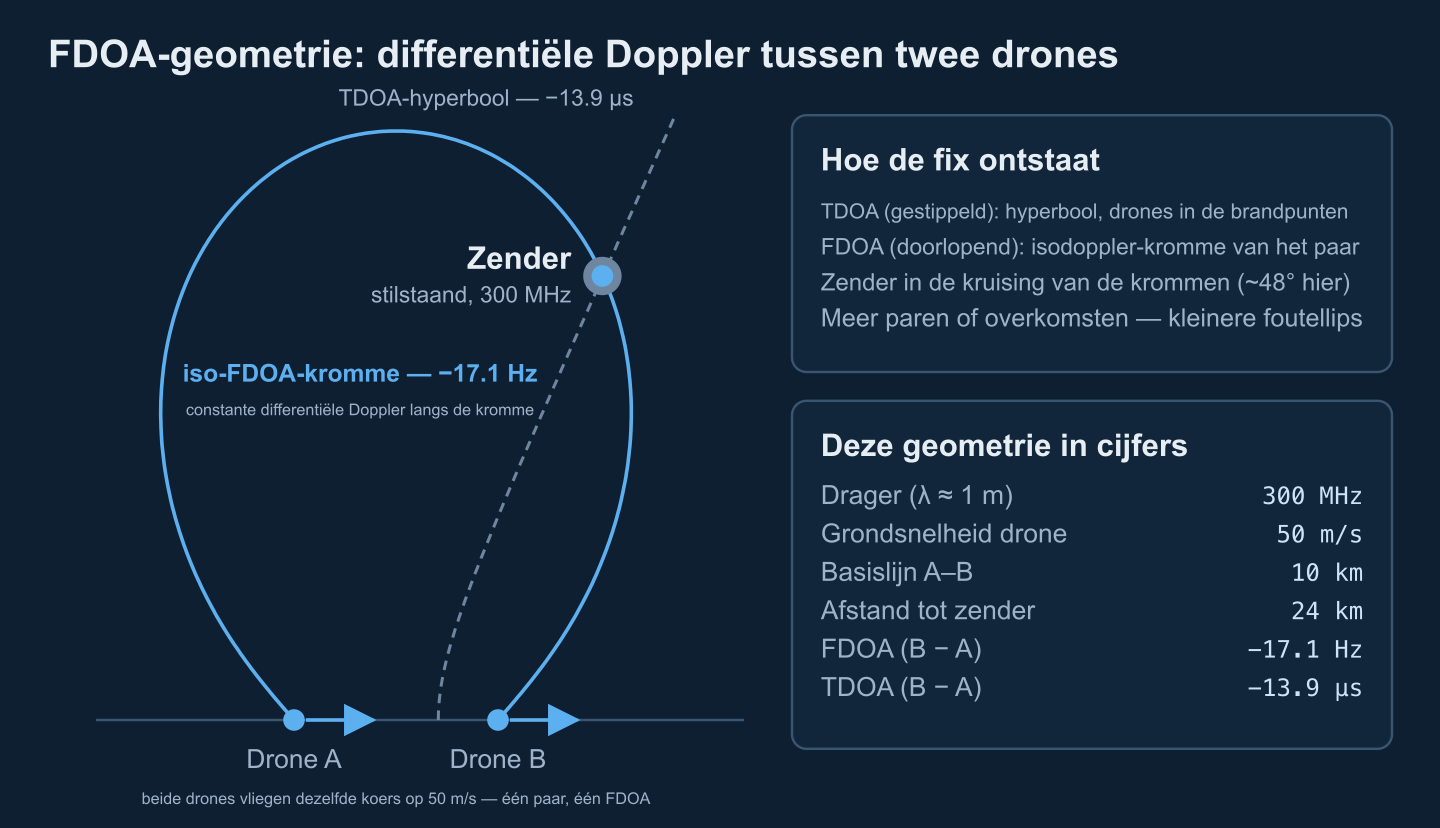
Elke gemeten FDOA-waarde definieert een plaatskromme: de verzameling zenderposities die precies die differentiële Doppler oplevert voor de bekende posities en snelheden van de ontvangers. Deze isodoppler- (iso-FDOA-) contouren zijn de tegenhanger van TDOA's hyperbolen, maar het zijn geen kegelsneden. Een recente algebraïsch-geometrische analyse toont aan dat de FDOA-vergelijkingen voor twee sensoren een veeltermstelsel van de achtste graad vormen (Duflot, Cheney en Given, 2024), en Pine, Pine en Cheney (IEEE TAES, 2021) catalogeren het gedrag van de krommen:
- Nabij veld (zenderafstand vergelijkbaar met de basislijn): de contouren buigen zich om elke sensor heen met hoornvormige singulariteiten op de sensorposities — geen nette gesloten behandeling zoals TDOA die geniet.
- Ver veld, ongelijke sensorsnelheden: de contouren strekken zich tot lijnen door de sensorformatie, zodat FDOA alleen richtingsinformatie draagt — dezelfde informatie die TDOA al biedt, wat de slechte ver-veldprestatie van sommige TDOA/FDOA-oplossingen met ongelijke snelheden verklaart.
- Ver veld, gelijke snelheden (een paar in echelon): de richtingsgedomineerde leidende term valt weg, echte afstandsinformatie overleeft, en de isodoppler-kromme blijft de TDOA-hyperbool tot op grote afstand transversaal kruisen. Dit is één reden waarom twee vliegtuigen of drones op dezelfde koers zo productief is als geometrie.
De gevoeligheid valt af met afstand: verplaats de zender twee keer zo ver weg en dezelfde positieverandering levert ruwweg een kwart van de FDOA-verandering (ongeveer v * b / (lambda * R^2) dwarslinks voor een paar in echelon met basislijn b). Positionering uit FDOA is daarmee progressief slecht geconditioneerd met afstand — satellietsystemen compenseren dat met 40× kortere golflengten en snelheden in km/s.
Waarom minstens één verzamelaar moet bewegen
Geen relatieve beweging, geen FDOA. Bij een stilstaande zender en twee stilstaande ontvangers zijn beide Doppler-verschuivingen nul en is de meting totaal oninformatief — een statisch grondnet moet uitsluitend op TDOA of aankomsthoek leunen. Drie regimes tellen in de praktijk:
- Stilstaande zender, bewegende ontvangers — het canonieke luchtvaartgeval. Elke beweging die de twee zichtlijnsnelheden doet verschillen levert FDOA op: verschillende koersen, of simpelweg verschillende posities langs één vluchtroute (een paar in echelon ziet verschillende peilhoeken naar de zender, dus verschillende Dopplers, ook bij identieke snelheid en koers).
- Bewegende zender, stilstaande ontvangers — FDOA is opnieuw meetbaar, nu als het verschil van de Doppler van de zender op de twee posten. Maar de snelheidsvector van de zender komt als extra onbekenden de vergelijkingen binnen, zodat de solver positie en snelheid gezamenlijk moet schatten en overeenkomstig meer metingen nodig heeft.
- Niet-gemodelleerde zenderbeweging is een bias, geen ruis — in het rekenvoorbeeld hieronder verschuift een zender die 10 m/s langs de basislijn kruipt terwijl jij hem stilstaand aanneemt de FDOA met 3.4 Hz — 3.7 km schijnbare verplaatsing die middeling over meer waarnemingen niet wegneemt.
Waar komt de beweging vandaan? Drones en vliegtuigen vliegen snel maar moeten hun eigen snelheid nauwkeurig loggen; satellieten in lage baan vegen tijdens één overgang tientallen kilohertz Doppler langs de zender; en zelfs nominale geostationaire transponders bewegen meters per seconde — genoeg zodat satellietstoringsgeolocatie Doppler moet corrigeren die tijdens de verzameling drift.
TDOA vs FDOA vs AOA: welke techniek wanneer
TDOA en FDOA worden in dezelfde bewerking geschat (volgende sectie) en lossen voor dezelfde zender op, maar ze falen op verschillende plaatsen, en AOA blijft de derde pijler. De tabel vat de afwegingsruimte samen; ons overzicht van RF-geolocatie in defensie ontwikkelt elke techniek op inleidende diepte.
| TDOA | FDOA | AOA | |
|---|---|---|---|
| Meet | Verschil in aankomsttijd (padlengteverschil) | Verschil in Doppler-verschuiving (zichtlijnsnelheidsverschil) | Peiling vanaf een gekalibreerde antenne-array |
| Positielocus | Hyperbool met het sensorenpaar als brandpunten | Isodoppler-kromme — geen kegelsnede; bepaald door beide snelheidsvectoren | Peilstraal; fix door triangulatie |
| Harde voorwaarde | Tijdsynchronisatie op nanosecondeniveau | Relatieve beweging + gedeelde frequentiereferentie op millihertsniveau + bekende platformnavigatie | Array-kalibratie en apertuur |
| Sterk in | Breedbandsignalen, lange basislijnen, statische grondnetten | Smalbandsignalen, lange coherente waarnemingen, snelle platforms | Korte afstand, snelle eerste peiling, doelwijzing vanaf één platform |
| Faalt in | Smalbandige dragers (geen tijdsscherpte), collineaire geometrie | Statische paren, ver-veld-degeneratie bij gelijke koers, driftende referenties, niet-gemodelleerde zenderbeweging | Lange afstand (fout groeit lineair), meerpad, kleine aperturen |
| Typische verzamelaars | Grondsensornetwerken, droneswarms | Vliegtuigen, droneparen, LEO- en GEO-satellieten | Grondpeilringen, mobiele enkele platforms |
De complementariteit is het operationele punt: TDOA-nauwkeurigheid schaalt met de signaalbandbreedte, FDOA met de coherente integratietijd — een smalbandige drager die TDOA uithongert kan nog steeds millihertz-FDOA opleveren. Fusie en de foutellipsrekenkunde om haar te wegen worden behandeld in onze gids voor geolocatienauwkeurigheid en CEP, de sensortopologievisie in de architectuur van peilnetwerken.
Gezamenlijke TDOA/FDOA-schatting: de kruisambiguïteitsfunctie
TDOA en FDOA worden niet afzonderlijk gemeten: de complexe basisbandsignalen van het paar worden gecorreleerd over een tweedimensionaal raster van kandidaat-vertragingen en frequentieverschuivingen — de kruisambiguïteitsfunctie (CAF), voor dit probleem geïntroduceerd door Steins ambiguïteitsfunctiewerk uit 1981 en nog altijd de standaardformulering:
CAF(tau, nu) = integral over t in [0, T] of
               s1(t) * conj( s2(t + tau) ) * exp( -j * 2 * pi * nu * t ) dt

peak of |CAF(tau, nu)|   ->   ( TDOA, FDOA ) estimate for the pair
Langs de vertragingsas is de piek ongeveer 1/B breed (B = signaalbandbreedte); langs de Doppleras ongeveer 1/T (T = coherente integratietijd). Dat zijn resolutiebreedten, geen nauwkeurigheidsgrenzen — interpolatie rond de piek wint een fractie van een bin terug — maar zij bepalen het zoekraster. Praktische engines volgen het patroon dat Stein vastlegde: vorm het vertragingsproduct s1(n) * conj(s2(n+m)) voor elke kandidaat-vertraging m, laagdoorlaat-filter en decimeer het (de interessante Dopplerband is een nietige fractie van de samplefrequentie) en neem één FFT per vertragingskolom:
# coarse CAF on a delay x Doppler grid, then refine
for m in candidate_lags:                        # delay hypothesis
    lag = s1[n0:n0+N] * np.conj(s2[n0+m:n0+m+N])  # lag product
    lag = decimate(lowpass(lag, doppler_bw), M)
    A[:, m] = np.fft.fft(lag, n=n_fft)          # Doppler slice, one FFT per lag
# quadratic interpolation of |A| around the peak -> (tdoa, fdoa)
Twee verfijningen tellen in productie. Ten eerste een grof-naar-fijn-zoektocht: een breed raster op lage resolutie om de piek te vinden, daarna lokale verfijning — brute kracht over de volledige onzekerheidsruimte is rekenkundig verwoestend. Ten tweede een Doppler-snelheidsterm: wanneer de differentiële Doppler tijdens de waarneming drift (satelliettransponders zijn het klassieke geval), moet de correlatie een frequentie compenseren die bij benadering lineair met de tijd verandert — de aanpak die QinetiQ patenteerde voor storinglokalisatie met twee satellieten (Griffin et al., US 6,618,009), voortbouwend op Haworths eerdere DTO/DFO-satellietlokalisatiemethode. Pieahoogte en -kromming leveren ook de covariantie die de solver nodig heeft om het paar te wegen. De CAF is de zwaarste berekening in de keten — één FFT per vertragingskolom, per paar, per waarneming — en ligt van nature op dezelfde GPU-pipeline als kanalisatie en classificatie, zoals beschreven in de architectuur van onze SDR-signaalverwerkingsketen.
Wat bepaalt de FDOA-nauwkeurigheid
De klassieke referentie is de ondergrens van Cramér–Rao die Stein in 1981 formuleerde (aldaar zonder afleiding; de kleinletterlijke details van het signaalmodel werden later onderzocht door Fowler en Hu, en door Yeredor en Angel). Voor twee ontvangers die hetzelfde onbekende signaal in additieve witte Gaussische ruis waarnemen, onder de smalbandbenadering:
sigma_FDOA  >=  1 / ( 2*pi * T_rms * sqrt(B * T * SNR_eff) )    [Hz]
sigma_TDOA  >=  1 / ( 2*pi * B_rms * sqrt(B * T * SNR_eff) )    [s]

1 / (2 * SNR_eff) = 1/SNR_1 + 1/SNR_2 + 1/(SNR_1 * SNR_2)

B      receiver noise bandwidth [Hz]
T      coherent collection time [s]
T_rms  rms duration of the effective window (T/sqrt(12) for rectangular)
B_rms  rms bandwidth of the signal spectrum
Lees de schaal, niet de constanten: de FDOA-precisie wordt gezet door de integratietijd — verdubbeling van de coherente waarneming verbetert sigma_FDOA met 2*sqrt(2) ≈ 2.8× — terwijl de TDOA-precisie door de rms-bandbreedte wordt gezet. Een 25 kHz-communicatiesignaal is hopeloos voor scherpe TDOA maar uitstekend voor FDOA bij enkele seconden coherentie. Rond de grens domineren vier engineeringtermen:
- Referentiestabiliteit. Elke relatieve frequentieafwijking tussen de lokale oscillatoren van de twee ontvangers landt rechtstreeks in de FDOA. Een restafwijking van 1×10⁻¹⁰ tussen twee gedisciplineerde referenties is 30 mHz bij 300 MHz — tien keer de zuivere meetvloer in het rekenvoorbeeld hieronder, en veel erger in holdover zonder GNSS. Met GPS gedisciplineerde oscillatoren (GPSDO) zijn de basis; OCXO- of rubidiumreferenties dragen de holdover; via glasvezel verdeelde PTP/White Rabbit haalt het probleem weg waar glasvezel bestaat.
- Platformnavigatie. De solver zet FDOA om in positie via de snelheidsvector van elke ontvanger; een fout daar is niet te onderscheiden van een Dopplerfout. Commerciële GNSS-ontvangers specificeren 0.05 m/s snelheidsnauwkeurigheid (u-blox NEO-M8-klasse) — ongeveer 70 mHz FDOA-fout voor een paar bij 300 MHz, opnieuw een orde van grootte boven de meetvloer.
- Geometrie. De isodoppler-gradiënt daalt als 1/R², en waar de isodoppler-kromme de TDOA-hyperbool onder een flauwe hoek kruist, beperken beide metingen vrijwel dezelfde richting en explodeert de foutellips. Nabijveldparen in echelon dwarslinks geven bijna loodrechte kruisingen; zenders op de verlengde basislijn of op de snelheidsas geven ontaarde.
- Coherentiegrenzen. De waarneming kan niet eindeloos groeien: het signaal moet fasecoherent blijven, de zender grofweg stilstaand, en voor breedsignaals verdrift de differentiële vertraging tijdens de waarneming (0.33 μs per seconde bij 100 m/s afstandsnelheidsverschil) — verwaarloosbaar bij 25 kHz bandbreedte, dominant bij 10 MHz. Frequentiespringers en burstzenders begrenzen het venster verder; het middel is fusie van vele korte waarnemingen in de tijd.
Dit is de laag die wij bouwen: kruisambiguïteitsverwerkingsketens, multisensor TDOA/FDOA-geolocatie-solvers met eerlijke covariantie-uitvoer, en hun integratie in SIGINT-verzamel- en C2-ketens. Als u een geolocatiecapaciteit voor luchtvaart, drones of een grondnet specificeert, vertel ons over uw platforms en signalen — wij brengen de haalbare nauwkeurigheid in kaart voordat iemand zich aan hardware bindt.
Rekenvoorbeeld: twee drones fixeren een zender op 300 MHz
Twee drones vliegen in echelon 10 km uit elkaar, beide op 50 m/s op dezelfde koers; een stilstaande 300 MHz-zender ligt 24 km ver, 65° van de basislijnas. Ontvanger A nadert met 28.6 m/s (+28.6 Hz), B met 11.5 m/s (+11.5 Hz): FDOA −17.1 Hz. Het padverschil is −4.15 km, dus TDOA −13.9 μs. Rond de zender is de gevoeligheid 0.93 Hz/km voor FDOA (1 Hz ≈ 1.1 km) en 1.25 μs/km voor TDOA, en de krommen kruisen onder 48° — behoorlijke, zo niet ideale geometrie.
Neem een ontvangerruisbandbreedte van 25 kHz en 3 dB signaal-ruisverhouding op elke drone, wat een effectieve SNR voor twee ontvangers van ongeveer 2 dB geeft. De Stein-grenzen geven dan de zuivere meetvloer (vóór navigatie- en referentiefouten):
| Coherente waarneming T | CAF-Dopplerbin (1/T) | sigma_FDOA (meting) | Positie alleen FDOA, 1σ | sigma_TDOA (meting) | Positie alleen TDOA, 1σ |
|---|---|---|---|---|---|
| 30 ms | 33 Hz | 531 mHz | 570 m | 638 ns | 511 m |
| 100 ms | 10 Hz | 87 mHz | 94 m | 349 ns | 280 m |
| 300 ms | 3.3 Hz | 17 mHz | 18 m | 202 ns | 162 m |
| 1 s | 1 Hz | 2.8 mHz | 3 m | 110 ns | 89 m |
Met één seconde coherentie is het signaal zelf niet langer de limiet: optelling van 0.05 m/s GNSS-snelheidsfout per drone (≈71 mHz) en een restreferentieafwijking van 1×10⁻¹⁰ (30 mHz) bij een meetvloer van 2.8 mHz geeft een totale FDOA-sigma van 77 mHz, naast 118 ns TDOA-sigma (110 ns meting + 42 ns klokbijdrage). De gecombineerde fix op 24 km is ruwweg 70 m × 150 m per sigma: CEP50 ≈ 130 m, CEP90 ≈ 260 m. Bij een waarneming van 100 ms ontaardt CEP50 richting een halve kilometer. De sterkste hefboom in de marge is geen RF-hardware — het zijn navigatiekwaliteit, referentiestabiliteit en waarnemingsduur.
Een FDOA-systeem bouwen: van gesynchroniseerde opname tot C2
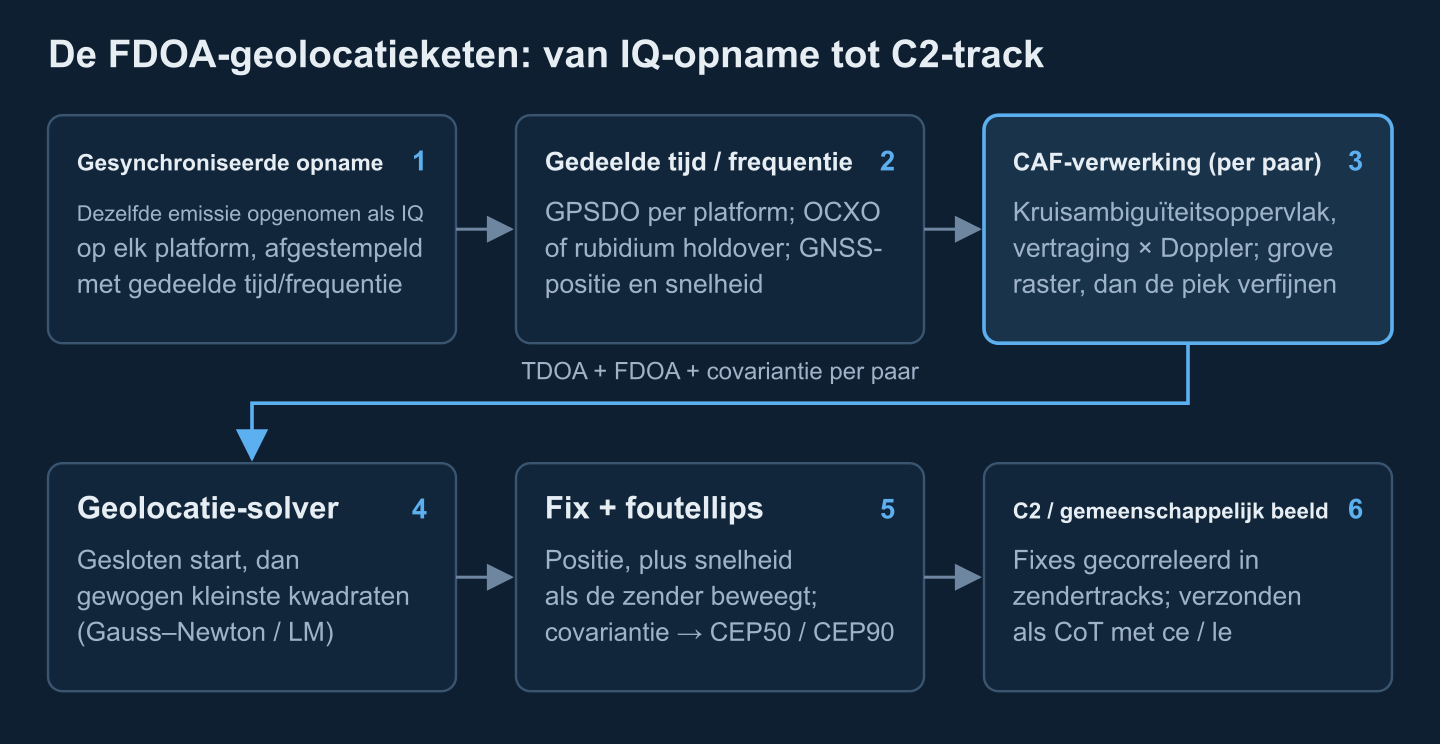
De meetketen is maar de helft van het systeem; de andere helft houdt de platforms coherent en brengt het product bij een beslisser:
- Gesynchroniseerde IQ-opname. Elk platform neemt dezelfde emissie op als complexe basisband-IQ, tijd- en frequentie-gestempeld tegen zijn GPSDO. De geolocatie-engine is consument van de signaalverwerkingsketen, geen aparte radio.
- Datalinkbudget. Correlatie heeft beide kopieën van het signaal op één plek nodig: een 25 kHz-kanaal in 16-bits IQ is ongeveer 1 Mbit/s per platform per waarnemingsseconde, een 1 MHz-emissie 40 Mbit/s. Verstuur ruwe IQ-fragmenten wanneer de link het toelaat, verwerk aan boord en verstuur alleen metingen, of centraliseer over glasvezel — de rand-versus-achter-split wordt geanalyseerd in onze architectuur voor SIGINT-randverwerking.
- Kalibratie. Restklok- en oscillatorafwijkingen worden in de solver als storingsparameters geschat, idealiter waargenomen tegen een referentiezender op bekende locatie. Satellietstoringsgeolocatie beschouwt dit als verplicht: bekende referentiesignalen via dezelfde twee satellieten verwijderen de systeemafwijkingen voordat de onbekende zender wordt opgelost.
- Solver. Gesloten vorm-initialisatie (de bekende-hoogte-oplossingen van Ho en Chan, 1997, zijn de klassieke referentie), daarna covariantie-gewogen Gauss–Newton- of Levenberg–Marquardt-verfijning over alle paren en overkomsten, gezamenlijke zendersnelheidsschatting waar nodig, uitbijterbemesting — en een positie die met zijn covariantie terugkomt, nooit een kale coordinaat.
- Uitvoer naar C2. Fixes correleren tot tracks in de peilingsdatabase, en tijdkritische gaan als Cursor on Target met
ce/le-nauwkeurigheidsvelden uit de foutellips naar het gemeenschappelijke operationele beeld — zie onze van commentaar voorziene CoT-berichtvoorbeelden. De omringende architectuur wordt behandeld in de gids voor SIGINT-platformarchitectuur.
Waar FDOA zich terugverdient
Satellietstoringsgeolocatie is de vlagschep-toepassing: een storende uplink die via twee naburige geostationaire satellieten wordt opgevangen levert DTO/DFO (de namen van de satellietgemeenschap voor TDOA/FDOA), gekalibreerd met referentiesignalen, en lokaliseert de stoorzender op de grond — diens driftende differentiële afwijkingen dwongen juist de hierboven beschreven Doppler-snelheidscompensatie af. Lucht-SIGINT behandelt TDOA/FDOA als de standaard fixmodus tegen stilstaande zenders: platformbeweging is gratis en opeenvolgende fixes langs de vluchtroute vermenigvuldigen zich tot een strakke track. Droneparen zetten het rekenvoorbeeld tegen lage kosten in de praktijk — tegen drone-commandolinks vult FDOA van bewegende verzamelaars de technieken uit onze analyse van HackRF-dronedetectie aan. En overal waar de smalbandige zender TDOA verslaat, is FDOA de waarneembare grootheid die nog werkt.
Wanneer FDOA het verkeerde gereedschap is
Statische paren met een statische zender meten niets. Verre geometrieën met ongelijke snelheden storten in tot zuivere richtingsinformatie, zodat een snelle drager in paar met een grondstation zelfverzekerde maar in afstand slecht geconditioneerde fixes kan opleveren. Bewegende zenders vertekenen de oplossing tenzij de snelheid gezamenlijk wordt geschat. De referentie- en navigatie-eisen zijn genadeloos: millihertz-FDOA bij 300 MHz is een frequentiemeting van de orde 10-11, en GNSS-ontkenning raakt haar zowel rechtstreeks (geen disciplinering, geen snelheid) als via holdoverdrift. Frequentiespringers en burstzenders kappen de coherente integratie waarop het nauwkeurigheidsverhaal rust. Wanneer het signaal breedbandig is, de sensoren statisch en de tijdsoverdracht uitstekend, is gewone TDOA eenvoudiger en beter; wanneer het doel dichtbij is en in de eerste seconde een peiling nodig is, wint AOA. De sterkste systemen weigeren te kiezen — ze fuseren.
Bouw de geolocatie-engine, niet alleen het diagram
Wij bouwen CAF-verwerkingsketens, multisensor TDOA/FDOA-geolocatie-solvers met covariantie-uitvoer, en hun integratie in SIGINT-verzamel- en C2-ketens. Vertel ons over uw platforms, banden en zenders.
Opgesteld door het engineeringteam van Corvus Intelligence, dat passieve geolocatie- en SIGINT-verwerkingssoftware bouwt voor defensieve verzamelprogramma's. Over Corvus Intelligence →