La différence de fréquence d'arrivée (FDOA) — aussi appelée Doppler différentiel — est une technique de géolocalisation passive qui détermine la position d'un émetteur RF à partir de la différence entre les décalages Doppler que la même émission produit sur deux récepteurs en mouvement par rapport à lui. La différence mesurée va typiquement de quelques hertz au millihertz et contraint l'émetteur à une courbe isodoppler ; croisée avec l'hyperbole TDOA de la même paire de récepteurs, elle produit une position sans rien émettre vers la cible. C'est la deuxième observable standard partout où les capteurs bougent : avions, drones et satellites.
La physique Doppler derrière la FDOA
Un récepteur qui se rapproche d'un émetteur ou s'en éloigne mesure une porteuse décalée : le décalage est la vitesse de rapprochement en visée directe divisée par la longueur d'onde. Deux récepteurs aux visées différentes mesurent des décalages différents, même quand la fréquence propre de l'émetteur est inconnue et non modulée. Dans le modèle à bande étroite standard (les vitesses relatives sont infimes devant c, donc le signal reçu est une réplique retardée et décalée en fréquence du signal émis) :
Doppler at receiver i:   d_i = v_los,i / lambda                     [Hz]
FDOA (receiver B - A):  f_FDOA = d_B - d_A
                              = (1/lambda) * ( v_B . u_B  -  v_A . u_A )

u_i = unit vector from receiver i toward the emitter
v_i = velocity vector of receiver i,  lambda = c / f0
La fréquence d'émission inconnue s'annule dans la différence — la porteuse exacte de l'émetteur n'a jamais besoin d'être connue — mais les deux récepteurs doivent partager une référence de fréquence stable à une petite fraction de la FDOA à mesurer. L'ordre de grandeur : à 300 MHz (longueur d'onde d'environ 1 m), un drone à 50 m/s voit au plus ±50 Hz de Doppler ; à 12 GHz, chaque 1 m/s de mouvement en visée directe vaut 40 Hz. Résoudre la différence entre deux tels décalages au millihertz près commande l'essentiel de la conception décrite sur cette page.
Contours isodoppler : la géométrie d'une mesure FDOA
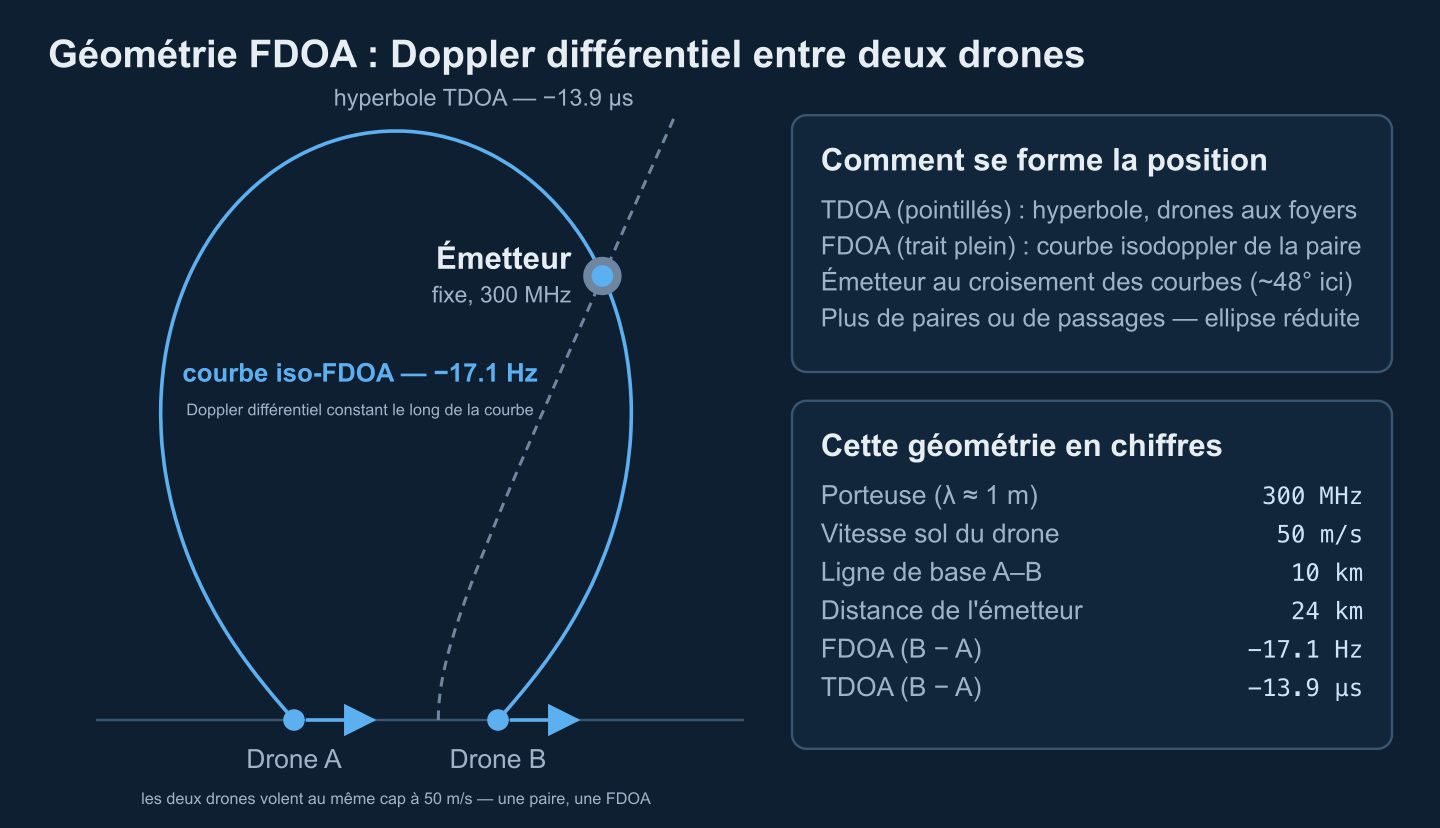
Chaque valeur FDOA mesurée définit un lieu : l'ensemble des positions d'émetteur produisant exactement ce Doppler différentiel pour les positions et vitesses connues des récepteurs. Ces contours isodoppler (iso-FDOA) sont la contrepartie des hyperboles TDOA, mais ce ne sont pas des coniques. Une analyse géométrico-algébrique récente montre que les équations FDOA à deux capteurs forment un système polynomial de degré huit (Duflot, Cheney et Given, 2024), et Pine, Pine et Cheney (IEEE TAES, 2021) cataloguent le comportement des courbes :
- Champ proche (distance de l'émetteur comparable à la ligne de base) : les contours s'enroulent autour de chaque capteur avec des singularités en corne aux positions des capteurs — pas de traitement fermé et net comme en jouit la TDOA.
- Champ lointain, vitesses de capteurs inégales : les contours se redressent en droites traversant la formation de capteurs, donc la FDOA porte une information de direction seule — la même que la TDOA fournit déjà, ce qui explique la médiocre performance en champ lointain de certaines solutions TDOA/FDOA à vitesses inégales.
- Champ lointain, vitesses égales (une paire en file) : le terme dominant de direction s'annule, une véritable information de distance survit, et la courbe isodoppler continue de couper l'hyperbole TDOA transversalement jusqu'à longue distance. C'est l'une des raisons pour lesquelles deux avions ou drones au même cap forment une géométrie si féconde.
La sensibilité décroît avec la distance : éloignez l'émetteur deux fois plus loin et le même changement de position produit environ le quart du changement de FDOA (environ v * b / (lambda * R^2) par le travers pour une paire en file de ligne de base b). La position par FDOA est donc de plus en plus mal conditionnée avec la distance — les systèmes satellitaires compensent par des longueurs d'onde 40× plus courtes et des vitesses se chiffrant en km/s.
Pourquoi au moins un capteur doit bouger
Pas de mouvement relatif, pas de FDOA. Avec un émetteur fixe et deux récepteurs fixes, les deux décalages Doppler sont nuls et la mesure est uniformément non informative — un réseau terrestre statique doit s'appuyer sur la seule TDOA ou angle d'arrivée. Trois régimes comptent en pratique :
- Émetteur fixe, récepteurs mobiles — le cas aérien canonique. Tout mouvement qui fait diverger les deux vitesses en visée directe produit de la FDOA : des caps différents, ou simplement des positions différentes le long d'une même route (une paire en file voit des angles de gisement différents vers l'émetteur, donc des Doppler différents, même à vitesse et cap identiques).
- Émetteur mobile, récepteurs fixes — la FDOA redevient mesurable, comme différence du Doppler de l'émetteur aux deux sites. Mais le vecteur vitesse de l'émetteur entre dans les équations comme inconnues supplémentaires : le solveur doit estimer position et vitesse conjointement et requiert d'autant plus de mesures.
- Un mouvement d'émetteur non modélisé est un biais, pas un bruit — dans l'exemple chiffré ci-dessous, un émetteur rampant à 10 m/s le long de la ligne de base alors que vous le supposez fixe décale la FDOA de 3.4 Hz — 3.7 km de déplacement apparent qu'aucune moyenne sur plus d'observations ne saurait effacer.
D'où vient le mouvement ? Les drones et les avions volent vite mais doivent consigner leur vitesse avec précision ; les satellites en orbite basse balayent des dizaines de kilohertz de Doppler devant l'émetteur pendant un passage ; et même les répéteurs géostationnaires de nom se déplacent de mètres par seconde — assez pour que la géolocalisation des brouillages satellite doive corriger un Doppler qui dérive pendant la collecte.
TDOA vs FDOA vs AOA : quelle technique quand
TDOA et FDOA s'estiment dans la même opération (section suivante) et ciblent le même émetteur, mais elles échouent en des endroits différents, et l'AOA demeure le troisième pilier. Le tableau résume l'arbitrage ; notre panorama de la géolocalisation RF en défense développe chaque technique en profondeur d'introduction.
| TDOA | FDOA | AOA | |
|---|---|---|---|
| Mesure | Différence de temps d'arrivée (différence de longueur de trajet) | Différence de décalage Doppler (différence de vitesse en visée directe) | Gisement depuis une antenne réseau calibrée |
| Lieu de position | Hyperbole avec la paire de capteurs aux foyers | Courbe isodoppler — pas une conique ; fixée par les deux vecteurs vitesse | Rayon de gisement ; position par triangulation |
| Prérequis dur | Synchronisation temporelle de classe nanoseconde | Mouvement relatif + référence de fréquence partagée de classe millihertz + navigation des plateformes connue | Étalonnage et ouverture du réseau |
| Excelle en | Signaux large bande, longues lignes de base, réseaux terrestres statiques | Signaux bande étroite, longues observations cohérentes, plateformes rapides | Courte distance, premier gisement rapide, désignation mono-platforme |
| Échoue en | Porteuses bande étroite (aucune netteté temporelle), géométrie colinéaire | Paires statiques, dégénérescence en champ lointain à caps égaux, références dérivantes, mouvement d'émetteur non modélisé | Longue distance (l'erreur croît linéairement), multitrajet, petites ouvertures |
| Capteurs types | Réseaux de capteurs terrestres, essaims de drones | Avions, paires de drones, satellites LEO et GEO | Couronnes de goniométrie terrestres, plateformes uniques mobiles |
La complémentarité est l'enjeu opérationnel : la précision TDOA évolue avec la bande du signal, la FDOA avec le temps d'intégration cohérente — une porteuse bande étroite qui affame la TDOA peut encore livrer une FDOA au millihertz. La fusion et l'arithmétique d'ellipse d'erreur pour la pondérer sont traitées dans notre guide de précision de géolocalisation et CEP, la vue topologique des capteurs dans l'architecture de réseau de goniométrie.
Estimation conjointe TDOA/FDOA : la fonction d'ambiguïté croisée
TDOA et FDOA ne se mesurent pas séparément : les signaux en bande de base complexes de la paire sont corrélés sur une grille bidimensionnelle de retards et de décalages de fréquence candidats — la fonction d'ambiguïté croisée (CAF), introduite pour ce problème par les travaux de Stein de 1981 sur la fonction d'ambiguïté et toujours la formulation standard :
CAF(tau, nu) = integral over t in [0, T] of
               s1(t) * conj( s2(t + tau) ) * exp( -j * 2 * pi * nu * t ) dt

peak of |CAF(tau, nu)|   ->   ( TDOA, FDOA ) estimate for the pair
Le long de l'axe des retards le pic fait environ 1/B de large (B = bande du signal) ; le long de l'axe Doppler environ 1/T (T = temps d'intégration cohérente). Ce sont des largeurs de résolution, pas des limites de précision — l'interpolation autour du pic récupère une fraction de bin — mais elles fixent la grille de recherche. Les moteurs pratiques suivent le schéma établi par Stein : former le produit retardé s1(n) * conj(s2(n+m)) pour chaque retard candidat m, le filtrer passe-bas et le décimer (la bande Doppler utile est une infime fraction de la fréquence d'échantillonnage), puis prendre une FFT par colonne de retard :
# coarse CAF on a delay x Doppler grid, then refine
for m in candidate_lags:                        # delay hypothesis
    lag = s1[n0:n0+N] * np.conj(s2[n0+m:n0+m+N])  # lag product
    lag = decimate(lowpass(lag, doppler_bw), M)
    A[:, m] = np.fft.fft(lag, n=n_fft)          # Doppler slice, one FFT per lag
# quadratic interpolation of |A| around the peak -> (tdoa, fdoa)
Deux raffinements comptent en production. D'abord une recherche du grossier au fin : une grille large à basse résolution pour trouver le pic, puis un affinage local — la force brute sur tout l'espace d'incertitude est ruineuse en calcul. Ensuite un terme de vitesse Doppler : quand le Doppler différentiel dérive pendant l'observation (les répéteurs satellite en sont le cas classique), la corrélation doit compenser une fréquence variant à peu près linéairement avec le temps — l'approche brevetée par QinetiQ pour la localisation de brouillages à deux satellites (Griffin et al., US 6,618,009), qui s'appuie sur la méthode antérieure de localisation satellite DTO/DFO de Haworth. Hauteur et courbure du pic fournissent aussi la covariance dont le solveur a besoin pour pondérer la paire. La CAF est le calcul le plus lourd de la chaîne — une FFT par colonne de retard, par paire, par observation — et se pose naturellement sur le même pipeline GPU que la canalisation et la classification, comme décrit dans l'architecture de notre chaîne de traitement de signaux SDR.
Ce qui fixe la précision FDOA
La référence classique est la borne inférieure de Cramér–Rao énoncée par Stein en 1981 (sans démonstration là ; le détail du modèle de signal a été examiné plus tard par Fowler et Hu, puis par Yeredor et Angel). Pour deux récepteurs observant le même signal inconnu dans un bruit blanc gaussien additif, sous l'approximation bande étroite :
sigma_FDOA  >=  1 / ( 2*pi * T_rms * sqrt(B * T * SNR_eff) )    [Hz]
sigma_TDOA  >=  1 / ( 2*pi * B_rms * sqrt(B * T * SNR_eff) )    [s]

1 / (2 * SNR_eff) = 1/SNR_1 + 1/SNR_2 + 1/(SNR_1 * SNR_2)

B      receiver noise bandwidth [Hz]
T      coherent collection time [s]
T_rms  rms duration of the effective window (T/sqrt(12) for rectangular)
B_rms  rms bandwidth of the signal spectrum
Lisez la mise à l'échelle, pas les constantes : la précision FDOA est fixée par le temps d'intégration — doubler l'observation cohérente améliore sigma_FDOA de 2*sqrt(2) ≈ 2.8× — tandis que la précision TDOA est fixée par la bande quadratique moyenne. Un signal de communication à 25 kHz est désespéré pour une TDOA nette mais excellent pour la FDOA à condition de quelques secondes de cohérence. Autour de la borne, quatre termes d'ingénierie dominent :
- Stabilité de référence. Tout écart de fréquence relatif entre les oscillateurs locaux des deux récepteurs atterrit directement dans la FDOA. Un écart résiduel de 1×10⁻¹⁰ entre deux références disciplinées fait 30 mHz à 300 MHz — dix fois le plancher de mesure pur de l'exemple chiffré ci-dessous, et bien pire en maintien sans GNSS. Les oscillateurs disciplinés par GPS (GPSDO) sont la base ; les références OCXO ou au rubidium assurent le maintien ; le PTP/White Rabbit distribué par fibre supprime le problème là où la fibre existe.
- Navigation de plateforme. Le solveur convertit la FDOA en position via le vecteur vitesse de chaque récepteur ; une erreur là est indiscernable d'une erreur Doppler. Les récepteurs GNSS du commerce annoncent 0.05 m/s de précision de vitesse (classe u-blox NEO-M8) — environ 70 mHz d'erreur FDOA pour une paire à 300 MHz, là encore un ordre de grandeur au-dessus du plancher de mesure.
- Géométrie. Le gradient isodoppler tombe en 1/R², et là où la courbe isodoppler croise l'hyperbole TDOA sous un angle aigu, les deux mesures contraignent presque la même direction et l'ellipse d'erreur explose. Les paires en champ proche, en file, par le travers donnent des croisements quasi perpendiculaires ; les émetteurs dans le prolongement de la ligne de base ou sur l'axe de vitesse donnent des croisements dégénérés.
- Limites de cohérence. L'observation ne peut croître indéfiniment : le signal doit rester cohérent en phase, l'émetteur à peu près fixe, et pour les signaux large bande le retard différentiel dérive pendant l'observation (0.33 μs par seconde à 100 m/s d'écart de vitesse radiale) — négligeable à 25 kHz de bande, dominant à 10 MHz. Les sauteurs de fréquence et les émetteurs en salves bornent encore la fenêtre ; la parade est la fusion de nombreuses observations courtes dans le temps.
C'est la couche que nous construisons : chaînes de traitement d'ambiguïté croisée, solveurs de géolocalisation TDOA/FDOA multicapteurs avec covariance honnête en sortie, et leur intégration dans les chaînes de collecte SIGINT et C2. Si vous spécifiez une capacité de géolocalisation aéroportée, par drones ou en réseau terrestre, parlez-nous de vos plateformes et de vos signaux — nous cartographierons la précision atteignable avant tout engagement sur le matériel.
Exemple chiffré : deux drones fixent un émetteur à 300 MHz
Deux drones volent en file à 10 km d'écart, tous deux à 50 m/s au même cap ; un émetteur fixe à 300 MHz se trouve à 24 km, à 65° de l'axe de la ligne de base. Le récepteur A se rapproche à 28.6 m/s (+28.6 Hz), B à 11.5 m/s (+11.5 Hz) : FDOA −17.1 Hz. La différence de trajet vaut −4.15 km, donc TDOA −13.9 μs. Autour de l'émetteur, la sensibilité est de 0.93 Hz/km pour la FDOA (1 Hz ≈ 1.1 km) et de 1.25 μs/km pour la TDOA, et les courbes se croisent à 48° — géométrie correcte, sans être idéale.
Supposons une bande de bruit de récepteur de 25 kHz et un rapport signal sur bruit de 3 dB sur chaque drone, soit un SNR effectif à deux récepteurs d'environ 2 dB. Les bornes de Stein donnent alors le plancher de mesure pur (avant erreurs de navigation et de référence) :
| Observation cohérente T | Bin Doppler CAF (1/T) | sigma_FDOA (mesure) | Position FDOA seule, 1σ | sigma_TDOA (mesure) | Position TDOA seule, 1σ |
|---|---|---|---|---|---|
| 30 ms | 33 Hz | 531 mHz | 570 m | 638 ns | 511 m |
| 100 ms | 10 Hz | 87 mHz | 94 m | 349 ns | 280 m |
| 300 ms | 3.3 Hz | 17 mHz | 18 m | 202 ns | 162 m |
| 1 s | 1 Hz | 2.8 mHz | 3 m | 110 ns | 89 m |
Avec une seconde de cohérence, le signal lui-même n'est plus la limite : ajouter 0.05 m/s d'erreur de vitesse GNSS par drone (≈71 mHz) et un écart de référence résiduel de 1×10⁻¹⁰ (30 mHz) au plancher de mesure de 2.8 mHz donne un sigma FDOA total de 77 mHz, à côté de 118 ns de sigma TDOA (110 ns de mesure + 42 ns d'horloge). La position combinée à 24 km est d'environ 70 m × 150 m à un sigma : CEP50 ≈ 130 m, CEP90 ≈ 260 m. À une observation de 100 ms, le CEP50 se dégrade vers un demi-kilomètre. Le levier le plus fort à la marge n'est pas le matériel RF — c'est la qualité de navigation, la stabilité de référence et la durée d'observation.
Construire un système FDOA : de la capture synchronisée au C2
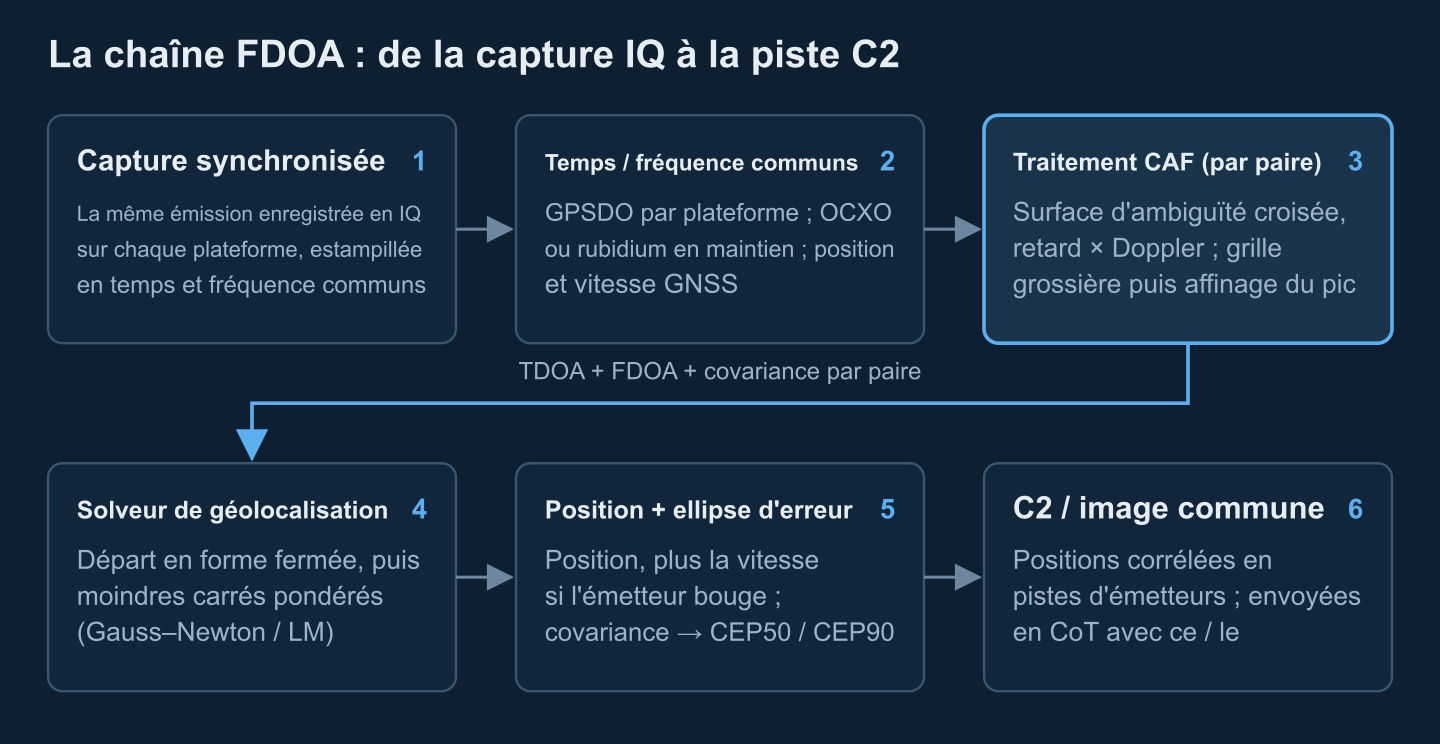
La chaîne de mesure n'est que la moitié du système ; l'autre moitié maintient les plateformes cohérentes et porte le produit au décideur :
- Capture IQ synchronisée. Chaque plateforme enregistre la même émission en bande de base IQ complexe, estampillée en temps et en fréquence contre son GPSDO. Le moteur de géolocalisation est un consommateur de la chaîne de traitement du signal, pas une radio séparée.
- Budget de liaison de données. La corrélation exige les deux copies du signal au même endroit : un canal de 25 kHz en IQ 16 bits fait environ 1 Mbit/s par plateforme et par seconde d'observation, une émission de 1 MHz 40 Mbit/s. Expédiez des extraits IQ bruts quand la liaison le permet, traitez à bord et n'expédiez que des mesures, ou centralisez sur fibre — le partage périphérie-arrière est analysé dans notre architecture de traitement SIGINT en périphérie.
- Étalonnage. Les écarts résiduels d'horloge et d'oscillateur local sont estimés comme paramètres de nuisance dans le solveur, idéalement observés contre un émetteur de référence en site connu. La géolocalisation des brouillages satellite le tient pour obligatoire : des signaux de référence connus passant par les deux mêmes satellites retirent les écarts système avant de résoudre l'émetteur inconnu.
- Solveur. Initialisation en forme fermée (les solutions à altitude connue de Ho et Chan, 1997, sont la référence classique), puis affinage Gauss–Newton ou Levenberg–Marquardt pondéré par covariance sur toutes les paires et tous les passages, estimation conjointe de la vitesse de l'émetteur au besoin, rejet des aberrants — et une position rendue avec sa covariance, jamais une coordonnée nue.
- Sortie vers C2. Les positions se corrèlent en pistes dans la base de gisements, et celles qui sont sensibles au temps partent vers l'image opérationnelle commune en Cursor on Target avec les champs de précision
ce/letirés de l'ellipse d'erreur — voir nos exemples annotés de messages CoT. L'architecture qui l'entoure est couverte par le guide d'architecture de plateforme SIGINT.
Là où la FDOA justifie son emploi
La géolocalisation des brouillages satellite est l'application phare : une liaison montante brouilleuse captée à travers deux satellites géostationnaires adjacents livre des DTO/DFO (les noms TDOA/FDOA de la communauté satellite), calibrés par signaux de référence, localisant le brouilleur au sol — ses écarts différentiels dérivants sont précisément ce qui a imposé la compensation de vitesse Doppler décrite plus haut. Le SIGINT aéroporté tient la TDOA/FDOA pour le mode de fix par défaut contre les émetteurs fixes : le mouvement de plateforme est gratuit et les fixes successifs le long de la route se multiplient en une piste serrée. Les paires de drones mettent l'exemple chiffré en pratique à bas coût — contre les liaisons de commande de drones, la FDOA de capteurs mobiles complète les techniques de notre analyse de détection de drones par HackRF. Et partout où l'émetteur bande étroite défait la TDOA, la FDOA est l'observable qui fonctionne encore.
Quand la FDOA est le mauvais outil
Des paires statiques avec un émetteur statique ne mesurent rien. Les géométries lointaines à vitesses inégales retombent en information de direction seule, donc un porteur rapide apparié à une station terrestre peut produire des fixes d'assurance mal conditionnés en distance. Les émetteurs mobiles biaisent la solution sauf si la vitesse est estimée conjointement. Les exigences de référence et de navigation sont impitoyables : une FDOA au millihertz à 300 MHz est une mesure de fréquence de classe 10-11, et le déni GNSS l'attaque directement (plus de discipline, plus de vitesse) comme via la dérive de maintien. Sauteurs de fréquence et émetteurs en salves bornent l'intégration cohérente sur laquelle repose tout le récit de précision. Quand le signal est large bande, les capteurs statiques et le transfert de temps excellent, la TDOA simple est plus simple et meilleure ; quand la cible est proche et qu'un gisement s'impose dès la première seconde, l'AOA gagne la course. Les systèmes les plus forts refusent de choisir — ils fusionnent.
Construire le moteur de géolocalisation, pas seulement le diagramme
Nous construisons des chaînes de traitement CAF, des solveurs de géolocalisation TDOA/FDOA multicapteurs avec covariance en sortie, et leur intégration dans les chaînes de collecte SIGINT et C2. Parlez-nous de vos plateformes, bandes et émetteurs.
Préparé par l'équipe d'ingénierie de Corvus Intelligence, qui développe la géolocalisation passive et les logiciels de traitement SIGINT pour les programmes de collecte de défense. À propos de Corvus Intelligence →