Kyllä — HackRF One pystyy havaitsemaan drooneja. Se virittyy 1 MHz:stä 6 GHz:iin ja kattaa kaikki taajuusalueet, joilla kuluttaja- ja FPV-droonit lähettävät; sen 20 MHz:n hetkellinen kaistanleveys mahtuu yksi droonin täydellinen digitaalinen vastaanottolinja, ja laiteohjelmiston hakutila läpikäy koko 6 GHz:n alueen noin 0,75 sekunnissa. Rajat ovat yhtä todellisia: 8-bittinen AD-muunnin, esivalinnan puute vastaanottimen etuosassa ja yksi puolidupleksinen vastaanottokanava USB 2.0:n yli. Yhdistelmä tekee siitä vahvan prototyyppialustan ja huonon kenttäanturin — tämä opas käsittelee tuomion molemmat puolet ja niiden välisen päivityspolun.
Mitä HackRF One tuo dronejen havaitsemiseen
Great Scott Gadgetsin dokumentaatio tiivistää alustan muutamaan lukuun, ja jokaisella on suora seuraus droonityöhön:
- Viritys 1 MHz – 6 GHz, puolidupleksi. Jokainen kiinnostava droonialue — 433/868/915 MHz:n ohjaus, 1,2 GHz:n analoginen video, 2,4 ja 5,8 GHz:n ohjaus ja video — mahtuu alueelle. Puolidupleksi tarkoittaa, että pelkkä vastaanotto kelpaa; sillä on merkitystä vain jos kuvittelet laatikon tekevän muuta kuin kuuntelemista (mikä ei jäljempänä käsiteltyjen oikeudellisten syiden vuoksi ole suositeltavaa).
- 2–20 Msps kvadratuurissa, 8 bitin I ja 8 bitin Q. Kaksikymmentä megahertsiä kaistaa on täsmälleen yksi OcuSync-luokan OFDM-vastaanottokanava, joten näet koko signaalin kerralla. Ratkaiseva rajoite on sen takana oleva 8-bittinen muunnin (analoginen etuos MAX5864, 48,5 dB SINAD 22 Msps:nopeudella valmistajan datalehden mukaan — alle kahdeksan efektiivistä bittiä): heikko droonilinja, joka jakaa spektrin vahvan Wi-Fi-purskeen kanssa, katoaa yksinkertaisesti muuntimen kvantisointikohinaan. Tuotantotason dronevastaiset vastaanottimet käyttävät 12–16-bittisiä muuntimia juuri tästä syystä.
- Ei esivalintaa, enintään −5 dBm sisääntulo. Laajakaistaisen etuosan edessä ei ole osakaistasuodattimia, joten läheinen puhelin tai tukiasema tylsyttää kaiken, ja todella voimakas lähellä oleva lähetin voi vaurioittaa vastaanotinta. Etuosan suodatus on tuotanto-ominaisuus.
- Hi-Speed USB 2.0. Yksi HackRF One 20 Msps:nopeudella käyttää käytännössä yhden USB 2.0 -väylän koko kaistanleveyden — useampaa laitetta ei voi kytkeä hubin kautta ja skaalata niin. Sääntö: yksi laite per väylä.
- Tehdaskvarsi, ulkoisen kellon portti. HackRF One toimitetaan ilman lämpökompensoitua oskillaattoria (uudemmassa HackRF Pro:ssa on sisäinen TCXO). Taajuustarkkaan työhön syötät 10 MHz:n, 3,3 V:n kanttiaallon CLKIN-SMA-porttiin tai kytket yhden laitteen CLKOUTin toisen laitteen CLKINiin ketjuna.
- Hakutila laiteohjelmistossa.
hackrf_sweepvirittää radiota isäntäkoneen osallistumatta ja saavuttaa 8 GHz sekunnissa hakunopeuden — 0,75 sekuntia koko 6 GHz:n viritysalueelle. Se lomittaa kaksi 5 MHz:n tulostusiivua jokaista 20 MHz:n askelta kohden väistääkseen keskustan DC-piikin ja kaistanreunojen vaimennuksen, hintana puolet teoreettisesta nopeudesta; lineaaritila käyttää jokaisen askeleen kaikki 20 MHz mutta tulostaa DC-piikin 20 MHz:n välein.
Kaksi käyttöhuomiota dokumentaatiosta merkitsee käytännössä. Ensinnäkin alle 8 Msps:n näytteenottotaajuuksia ei suositella — alapuolella basiskaistasuodatin ei karsita naapurispektrin energiaa puhtaasti. Toiseksi vastaanottovahvistus jakautuu kolmelle portaalle (noin 11 dB:n RF-vahvistin, IF-vahvistus 0–40 dB 8 dB:n askelin, basiskaistan vahvistus 0–62 dB 2 dB:n askelin), ja oikean yhdistelmän löytäminen omalle paikallesi on käsityötä, joka suoraan määrää, ovatko heikot droonilinjat tehokkaan kohinatason ylä- vai alapuolella. Täydellisempi vertailu HackRF:n asemasta RTL-SDR-sovittimien, USRP-laitteiden ja tarkoitukseen rakennettujen sotilasvastaanottimien joukossa on oppaassamme SDR-alustoista puolustukseen.
Mitkä droonien emissiot HackRF realistisesti havaitsee
Eivät kaikki droonisignaalit ole yhtä näkyviä, ja yksi yleinen kategoria ei ole SDR-ongelma lainkaan. Alla oleva taulukko on rehellinen versio siitä, mitä HackRF sinulle näyttää:
| Droonin emissio | Taajuusalue | Mitä HackRF näyttää | Tuomio |
|---|---|---|---|
| Wi-Fi-pohjaiset droonit (lelu-, opetus-, puhelinohjatut) | 2,4 / 5 GHz 802.11 | Tavallisia Wi-Fi-purskeita — drooni on vain yksi asema tai tukiasema lisää | Helppo nähdä, vaikea yhdistää |
| Digitaaliset ohjaus- ja videolinjat (DJI OcuSync-luokka) | 2,4 + 5,8 GHz, 20 MHz:n OFDM-kanavat | Jatkuva laajakaistainen OFDM-pari; AES-salattu hyötykuorma ei piilota energiaa | Havaittavissa koko kaistalla |
| Valmistajan seurantamajakka (DJI DroneID-tyyppi) | Kyykistyy OFDM-linjassa, ~640 ms välein | Pieniä jaksollisia kehyksiä irrallaan videovirrasta | Paras identiteettilähde, jos sijoitat dekoodaukseen |
| Analoginen FPV-video | Kanalisoitu 5,645–5,945 GHz; 1,2/1,3 GHz pitkille kantamille | Vahva, vakaa analoginen videokantoaalto, noin 8 MHz leveä | Taivaan helpoin signaali |
| Pitkän kantaman RC-ohjaus (ExpressLRS-luokka, Crossfire) | 433/868/915 MHz ja 2,4 GHz | Kapeita, matalan täyttösuhteen taajuushyppyjä tai LoRa-chirpejä | Vaatii laajakaistaisen kanalisoidun vahdin |
| Remote ID (ASTM F3411) | Bluetooth- ja Wi-Fi-kuljetukset | Tavallisia BLE-/Wi-Fi-kehyksiä, ei tunnusomaista RF-signatuuria | Käytä Wi-Fi/BLE-vastaanotinta |
Kolme näistä riveistä ansaitsee selityksen. Valtavirran kuluttajadroonien OFDM-ohjaus- ja -videolinjat ovat ydinkäyttötapaus: havaitseminen ei vaadi salauksen purkamista, vain 20 MHz:n levyisen OFDM-signaalin läsnäoloa droonimaisella ajoituksella ja täyttösuhteella. DJI mainostaa näille linjoille noin 15 km:n näköyhteyden kantamaa, joten drooni säteilee yleensä paljon enemmän tehoa kuin vastaanottimesi tarvitsee sen näkemiseen — rajoittava tekijä on kohinatasonsi, ei drooni.
Seurantamajakka-rivi on kiinnostavin. Bochumin Ruhr-yliopiston ja CISPA:n tutkijat (NDSS 2023) käänteissuunnittelivat DJI:n omisteisen DroneID-lähetyksen ja osoittivat, ensinnäkin, että se ei ole salattu vastoin yleistä käsitystä, ja toiseksi, että se kantaa droonin sijainnin, kotipisteen ja etälentäjän sijainnin toistuen noin 640 millisekunnin välein. Heidän prototyyppinsä — kannettava tietokone plus pieni SDR — dekoodasi sen luotettavasti noin 10 metrin säteellä; kantama rajautui keskittymisestä käänteissuunnitteluun eikä signaalin ominaisuuksista. Pysymme tarkoituksella tällä kuvailevalla tasolla; tuotantodekoodausketju on oma erillinen insinööriohjelmansa.
Remote ID ei ole SDR-ongelma. FAA:n Part 89 -sääntö edellyttää rekisteröidyiltä drooneilta tunnisteen ja sijainnin lähettämistä spektrissä, joka on yhteensopiva tavallisten henkilökohtaisten langattomien laitteiden kanssa, ASTM F3411:ssä määritellyillä Bluetooth- ja Wi-Fi-kuljetuksilla. HackRF näyttää liikenteen vain geneerisenä ISM-energiana; oikea työkalu on Wi-Fi-/Bluetooth-kykyinen vastaanotin — rajana tavallinen puhelin. Itse standardi toteaa, ettei se kata ilma-aluksia, jotka tarkoituksella kiertävät Remote ID:n — juuri siksi raakalinjojen RF-havaitseminen pysyy välttämättömänä. Arkkitehtuuri kaikkien näiden emissioiden ympärillä on käsitelty kumppanioppaassamme RF-pohjaisesta dronejen havaitsemisesta.
Tunnistusputki: hae, oleile, luokittele, hälytä
Toimiva HackRF-prototyyppi on pieni putki, ja jokaisella vaiheella on vakiomuoto:
- Ota paikan perustaso ensin. Ennen minkään hälyttämistä tallenna, miltä normaali spektrin käyttö näyttää — oppaamme droonien RF-spektrikartoituksesta käsittelee sitä syvällisesti. Perustasoton ilmaisin joko huutaa jokaisesta Wi-Fi-purskeesta tai istuu kuurovana.
- Hae laajasti, sitten oleile. Aja
hackrf_sweepkoko alueen (tai 2,4 ja 5,8 GHz:n ISM-osakaistat) yli löytääksesi ehdokasenergiaa, sitten pysähdy 20 Msps:nopeudelle aktiiviselle siivulle kaappaamaan koko kanava — hyppyjonot, purskeajoitukset ja kaikki. - Tunnista adaptiivisella kynnyksellä. Muunna IQ spektrogrammiksi ja aja CFAR-tyylinen ilmaisin, joka arvioi kohinatason kullekin taajuusbinille ja merkitsee ylitykset suhteessa tähän arvioon, ei koskaan kiinteään absoluuttiseen tehotasoon.
- Erota piirteet. Jokaiselle havainnolle: keskustaajuus, kaistanleveys, purskeen kesto, purskeiden välinen aika, hyppytahti ja -kaava. Taajuushyppyinen ohjauslinja paljastaa itsensä hyppyjensä kaavalla, ei yksittäisellä purskeella.
- Luokittele. Aloita säännöistä (vakaa 8 MHz:n kantoaalto 5,8 GHz:ssä on analogista videota; parilliset 20 MHz:n OFDM-lohkot epäsymmetrisellä purskeajoituksella ovat kuluttajaohjaus-/videolinja), siirry sitten koulutettuihin malleihin — tekniikat on käsitelty artikkeleissamme signaalien luokittelusta koneoppimisella ja SDR-signaalinkäsittelyputkista.
- Hälytä seurantalogiikalla. Vaadi useita johdonmukaisia havaintoja aikikkunan sisällä ennen hälytystä, jotta yksittäinen mikroaaltouunin artefakti ei koskaan ylety operaattorille asti.
Työkalut ovat tarkoituksella tylsiä: hackrf_sweep tulostaa CSV-rivejä muodossa date, time, hz_low, hz_high, hz_bin_width, num_samples, dB, … binileveyksillä 5 MHz:stä 2445 Hz:iin, jotka mikä tahansa skriptikieli käsittelee helposti:
# sweep the 2.4 GHz ISM band at ~2.4 kHz resolution
hackrf_sweep -f 2400:2483 -w 2445
# date, time, hz_low, hz_high, hz_bin_width, num_samples, dB, dB, ...
Ympärillä GNU Radio ja SDR++ hoitavat 20 Msps:n oleilukaappaukset, SoapySDR pitää käsittelykoodin siirrettävänä muille vastaanottimille, ja Python NumPyllä riittää ilmaisimeen ja piirrevaiheeseen missä tahansa nykyaikaisessa kannettavassa. Isäntäkoneen vaatimukset ovat maltilliset — dokumentaatio ei määritä vähimmäis-CPU:ta ja vain varoittaa, että SDR on CPU-intensiivistä ja että HackRF haluaa korkeilla näytteenottotaajuuksilla käytännössä koko USB 2.0 -väylän itselleen.
Väärät hälytykset: selviytyminen 2,4 ja 5,8 GHz:n kaupungin hälinästä
ISM-kaistat 2,4 ja 5,8 GHz ovat maailman ruuhkaisinta lisensoimatonta spektriä — ja juuri siellä kuluttajadroonit elävät. Kaupunkijärjestelyssä ilmaisimesi kilpailee satojen Wi-Fi-verkkojen, Bluetooth-liikenteen ja videolähettimien kanssa, ja HackRF:n 8-bittinen AD-muunnin vaikeuttaa ongelmaa: jokainen voimakas ISM-signaali syö muuntimen dynamiikkaa, jota heikko droonilinja tarvitsee. Kolme käytäntöä pitää väärät hälytykset hallittavina. Ensinnäkin suhteelliset kynnykset biniä kohti absoluuttisten tehokattojen sijaan. Toiseksi ylläpidetty liukuva perustaso, jotta ilmaisin huomaa poikkeamat tämän paikan normaalista käytöstä eikä spektrinlaajuisia absoluutteja. Kolmanneksi vahvistuslogiikka, joka vaatii droonimaisen kaavan — jatkuvan täyttösuhteen, hyppyrakenteen, parillisen lähetys-/vastaanottolinjan — eikä yksittäistä energiaylitystä. Luokitteluvaihe on paikka, jossa suurin osa oikeasta insinöörityöstä asuu, ja kyse on samasta ongelmasta riippumatta siitä, onko etuosa HackRF vai tuotantovastaanotin.
Miksi yksi HackRF ei anna sinulle suuntimaa
Yksittäinen HackRF One raportoi taajuuden, kaistanleveyden ja tehon. Se ei voi kertoa, missä lähetin on, sillä suunnanmääritys vaatii joko vaihekoherentin monikanalaisen antenniryhmän yhdellä paikalla tai useita ajassa synkronoituja antureita TDOA- tai FDOA-ratkaisuihin. Laitteisto tarjoaa rakennuspalikoita — jaetun 10 MHz:n kellon CLKIN/CLKOUTin kautta ja laitteistotriggeroinnin, jolle dokumentaatio antaa kunnian ajan synkronoinnista tarkemmin kuin yksi näytteistysjakso — mutta dokumentaatio tarkoituksella jättää lupaamatta vaihekoherenssin laitteiden välillä, ja epäkoherentti TDOA-rakenne riippumattomista oskillaattoreista antaa taajuussiirtymäongelmia ennen kuin se antaa ratkaisuja. Valinnainen Opera Cake -antennikytkin sisältää aikatilan, joka on nimenomaan tarkoitettu kokeiluun pseudo-Doppler-suunnanmäärityksessä — laillinen suuntimiskoe lukiolaisten tiedekilpailun tasolla, ei tuotantotason DF-kykyä. Koherentit ryhmät, kuten viisikanavaiset suuntimanvastaanottimet, ovat olemassa markkinoiden alaosassa ja toimivat hyvin — mutta ne kattavat suunnilleen 100 MHz – 1 GHz, mikä sulkee pois 2,4 ja 5,8 GHz:n. Todelliseen geolokalisointiin tarvitset koherentteja monikanalaisia SDR:iä tai verkkomaisen TDOA/FDOA-arkkitehtuurin; geometrian käsittelevät kumppaniartikkeli FDOA-geolokalisoinnista ja olemassa oleva käsittelymme passiivisista TDOA/FDOA-tekniikoista.
HackRF-prototyypistä tuotantoanturiin
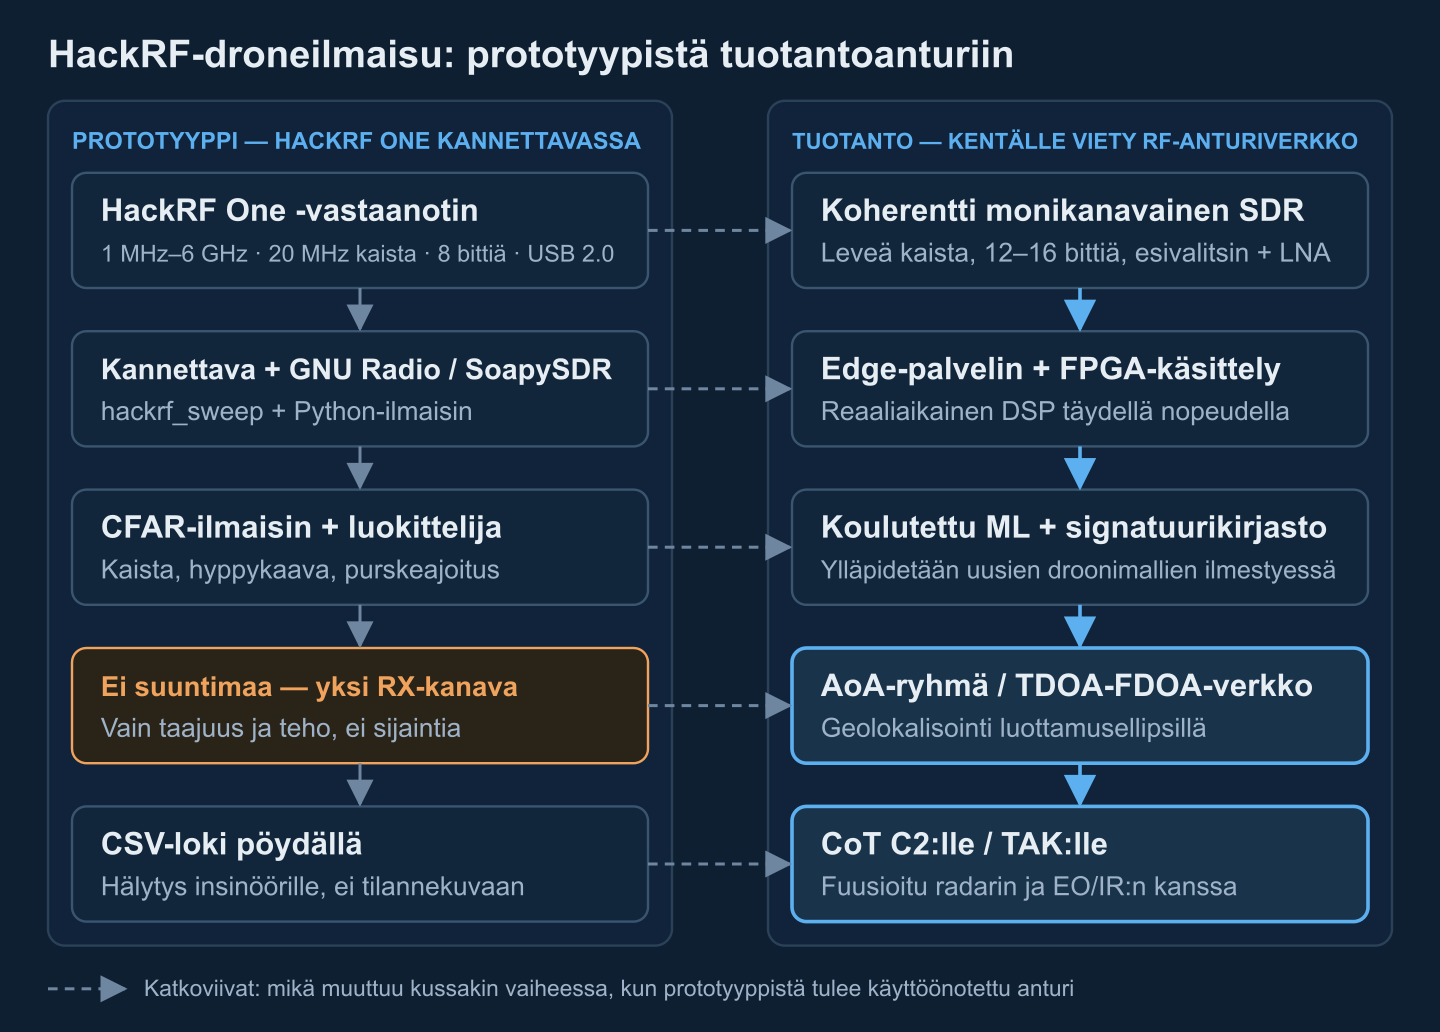
Prototyyppi todistaa tunnistusketjun. Tuotantojärjestelmä säilyttää ketjun ja päivittää sen jokaista vaihetta:
| Kyky | HackRF One -prototyyppi | Tuotannon dronevastainen RF-anturi |
|---|---|---|
| Viritysalue | 1 MHz – 6 GHz | ~70 MHz – 6 GHz per kanava, kaistakohtaiset etuosat |
| Hetkellinen kaistanleveys | 20 MHz, yksi kanava | 100–400 MHz kahdella tai useammalla koherentilla kanavalla |
| Dynamiikka | 8-bittinen AD-muunnin, 48,5 dB SINAD | 12–16-bittiset muuntimet — kymmeniä dB enemmän käyttökelpoista aluetta |
| Etuosa | Laajakaistainen, ei esivalintaa, enintään −5 dBm | Esivalitsimet, LNA:t, suodatetut osakaistat, sisääntulosuoja |
| Referenssi | Tehdaskvarsi; valinnainen 10 MHz CLKIN | GPS-sidotut oskillaattorit, kalibroidut vastaanottoketjut |
| Geolokalisointi | Ei mitään — yksi kanava (pseudo-Doppler vain kokeiluna) | Koherentit AoA-ryhmät ja/tai TDOA-FDOA-anturiverkot |
| Läpäisy | USB 2.0, yksi 20 Msps:n virta per väylä | 10 GbE tai FPGA-käsittely täydellä kaappausnopeudella |
| Tunnistuslogiikka | hackrf_sweep + avoimet työkalut + itse kirjoitetut säännöt | Ylläpidetyt signatuurikirjastot, koulutetut ML-luokittelijat, seurannan hallinta |
| Ympäristö | Pöytäkotelo | Varusteltu, EMC-suojattu, lämpötilaluokiteltu |
| Tuloste | CSV-rivit terminaalissa | CoT C2:lle/TAK:lle, fuusioituna radarin ja EO/IR:n kanssa |
Kaksi riviä ansaitsee painotuksen. Signatuurikirjasto on elävä omaisuus: tämän päivän kuluttajadrooneilla koulutettu luokittelija ei tunnista ensi kauden mallia, joten operatiivinen ohjelma budjetoi jatkuvan keruun, merkitsemisen ja uudelleenkoulutuksen — aineistotyö on pysyvä kustannus, eikä kertahässäkkö. Ja testaus ja arviointi lennetyillä maaleilla (ystävälliset droonit käsikirjoitetuilla lentoprofiileilla) on se, mikä muuttaa toimittajien väitteet mitatuiksi havaitsemistodennäköisyyksiksi omalla paikallasi; FAA:n oma neuvonta toteaa, että toimittajien väitteiden ja todellisen suorituskyvyn välillä on havaittu merkittäviä eroja.
Tämä on piste, jossa pöytäprototyyppi muuttuu insinööriohjelmaksi: koherentit etuosat, geolokalisointi, signatuurien ylläpito ja C2-integraatio. Rakennamme RF-havaitsemis- ja luokitteluputkia, DF/TDOA-anturiverkkoja ja TAK-integraatiota dronevastaisiin ohjelmiin — kerro, mitä HackRF-kokeilusi löysi, ja hahmottelemme anturin, joksi se kasvaa.
Havaintojen julkaisu: CoT, TAK ja anturifuusio
CSV-tiedostossa elävä havainto ei suojaa ketään. Vakiomalli on julkaista jokainen vahvistettu havainto Cursor-on-Target-tapahtumana TAK Serverille (TCP/TLS, tyypillisesti portti 8089), joka välittää sen heti ATAK-, WinTAK- ja CloudTAK-asiakkaille yhteisessä operatiivisessa tilannekuvassa. Tapahtuma käyttää vihollis- tai tuntemattoman ilmakohteen tyyppikoodia, konegeneroitua attribuutiota ja 20–30 sekuntia tulevaisuuteen sijoittuvaa vanhenemisaikaa (stale), jotta seuranta selviää lyhyistä havaintokatkoista:
<event version="2.0" uid="RF-SNSR-1-DET-42" type="a-h-A-M-H-Q" how="m-g"
       time="2026-10-07T10:00:00.000Z" stale="2026-10-07T10:00:30.000Z">
  <point lat="48.3794" lon="31.1656" hae="150.0" ce="9999999.0" le="9999999.0"/>
  <detail><contact callsign="RF-DETECTION"/>
    <remarks>5.8 GHz analog FPV video, sensor-relative, no fix yet</remarks></detail>
</event>ce/le-sentineliarvot sanovat rehellisesti ”sijainti tuntematon” — ennen geolokalisointia paljas havainto voi raportoida vain anturin oman sijainnin ja lähettimen parametrit. RF-havaitsemisella on myös sokea piste, jonka muut anturimodaliteetit kattavat: drooni, joka on kytketty autonomiseen reittipistelentoon ohjauslinjan ollessa poissa käytöstä, lakkaa sätelemästä signaaleja, joihin RF-anturi nojaa. Siksi tuotantoarkkitehtuurit fuusioivat RF:n tutkaan (joka seuraa runkoa säteilystä riippumatta) ja EO/IR:ään (joka vahvistaa visuaalisesti), ja seurannan assosiaatio ratkaisee, milloin kolme anturikontaktista tulee yhdeksi UAV-entiteetiksi — arkkitehtuuri on yksityiskohtaisesti oppaissamme dronevastaisesta C2-ohjelmistosta, dronevastaisesta EW-ohjelmistosta ja droonitelemetrian TAK-integraatiosta.
Oikeudelliset ja turvallisuusrajat
Kaikki tässä artikkelissa on pelkkää vastaanottoa. Se on tietoinen raja. Yhdysvalloissa FAAn, DOJ:n, FCC:n ja DHS:n vuoden 2020 virastojen välinen oikeudellinen lausunto toteaa, että UAS:n ja sen maa-aseman välisiä viestejä valvovat RF-järjestelmät voivat koskea Pen/Trap-lakia ja Wiretap Actia riippuen siitä, mitä kaapataan tai dekoodataan — passiivinen energian havaitseminen ja protokolladekoodaus eivät saa samaa kohtelua. Lähetys on kokonaan toinen maailma: 47 U.S.C. §333 kieltää lisensoitujen radioliikenteen tahallisen häirinnän ja §302a kieltää häirintälaitteet suoraan, joten häirintä, spoofaus tai droonin hallinnan kaappaus on siviileille laiton, emmekä anna sille ohjeita. Muut lainkäyttöalueet eroavat yksityiskohdissa mutta vetävät saman havaitseminen–vaikuttaminen-rajan. Ota lakimiehet mukaan ennen käyttöönottoa, ei jälkeen.
Muuta SDR-prototyyppisi kenttäanturiksi
Corvus Intelligence rakentaa RF-havaitsemis- ja luokitteluputkia, koherentteja DF/TDOA-anturiverkkoja ja C2/TAK-integraatiota dronevastaisiin ohjelmiin — HackRF-luokan toteutuskokeista monikanavaisiin tuotantoantureihin.
Laatinut Corvus Intelligencen SIGINT/RF-insinööritiimi, joka rakentaa droneilmaisuputkia, geolokalisointiverkkoja ja C2-integraatioita puolustusasiakkaille; jokainen tämän oppaan laiteluku on tarkistettu Great Scott Gadgetsin dokumentaatiota, valmistajien datalehtiä ja vertaisarvioitua tutkimusta vastaan. Tietoa Corvus Intelligencestä →