Saapumistaajuuden ero (FDOA) — sitä kutsutaan myös differentiaaliseksi Doppleriksi — on passiivinen paikannustekniikka, joka määrittää RF-lähettimen sijainnin Doppler-siirtymien erosta, jonka sama lähetys tuottaa kahdelle suhteessa siihen liikkuvalle vastaanottimelle. Mitattu ero on tyypillisesti muutamasta hertsistä millihertseihin, ja se rajoittaa lähettimen isodoppler-käyrälle; saman vastaanotinparin TDOA-hyperbelin kanssa leikattuna se tuottaa sijainnin lähettämättä mitään kohteen suuntaan. Se on vakioinen toinen havaittava suure kaikkialla, missä keräusalustat liikkuvat: lentokoneissa, lennokeissa ja satelliiteissa.
FDOA:n taustalla oleva Doppler-fysiikka
Vastaanotin, joka liikkuu lähetintä kohti tai siitä poispäin, mittaa siirtyneen kantoaallon: siirtymä on näkölinjan sulkeutumisnopeus jaettuna aallonpituudella. Kaksi vastaanotinta, joilla on eri näkölinjat, mittaavat eri siirtymiä silloinkin, kun lähettimen oma taajuus on tuntematon ja moduloimaton. Standardissa kapeakaistaisessa mallissa (suhteelliset nopeudet ovat mitättömiä c:hen verrattuna, joten vastaanotettu signaali on viivästetty, taajuudeltaan siirtynyt kopio lähetetystä):
Doppler at receiver i:   d_i = v_los,i / lambda                     [Hz]
FDOA (receiver B - A):  f_FDOA = d_B - d_A
                              = (1/lambda) * ( v_B . u_B  -  v_A . u_A )

u_i = unit vector from receiver i toward the emitter
v_i = velocity vector of receiver i,  lambda = c / f0
Tuntematon lähetystaajuus kumoutuu erotuksessa — lähettimen tarkkaa kantoaaltoa ei koskaan tarvitse tietää — mutta molemmilla vastaanottimilla on oltava yhteinen taajuusviite, joka on vakaa pieneseen osaan mitattavasta FDOA:sta. Lukujen suuruusluokka: 300 MHz:ssä (aallonpituus noin 1 m) 50 m/s lentävä lennokki näkee korkeintaan ±50 Hz Doppleria; 12 GHz:ssä jokainen 1 m/s näkölinjaliikettä on 40 Hz. Kahden tällaisen siirtymän eron ratkaiseminen millihertsin tarkkuudella sanelee suurimman osan tämän sivun järjestelmäsuunnittelusta.
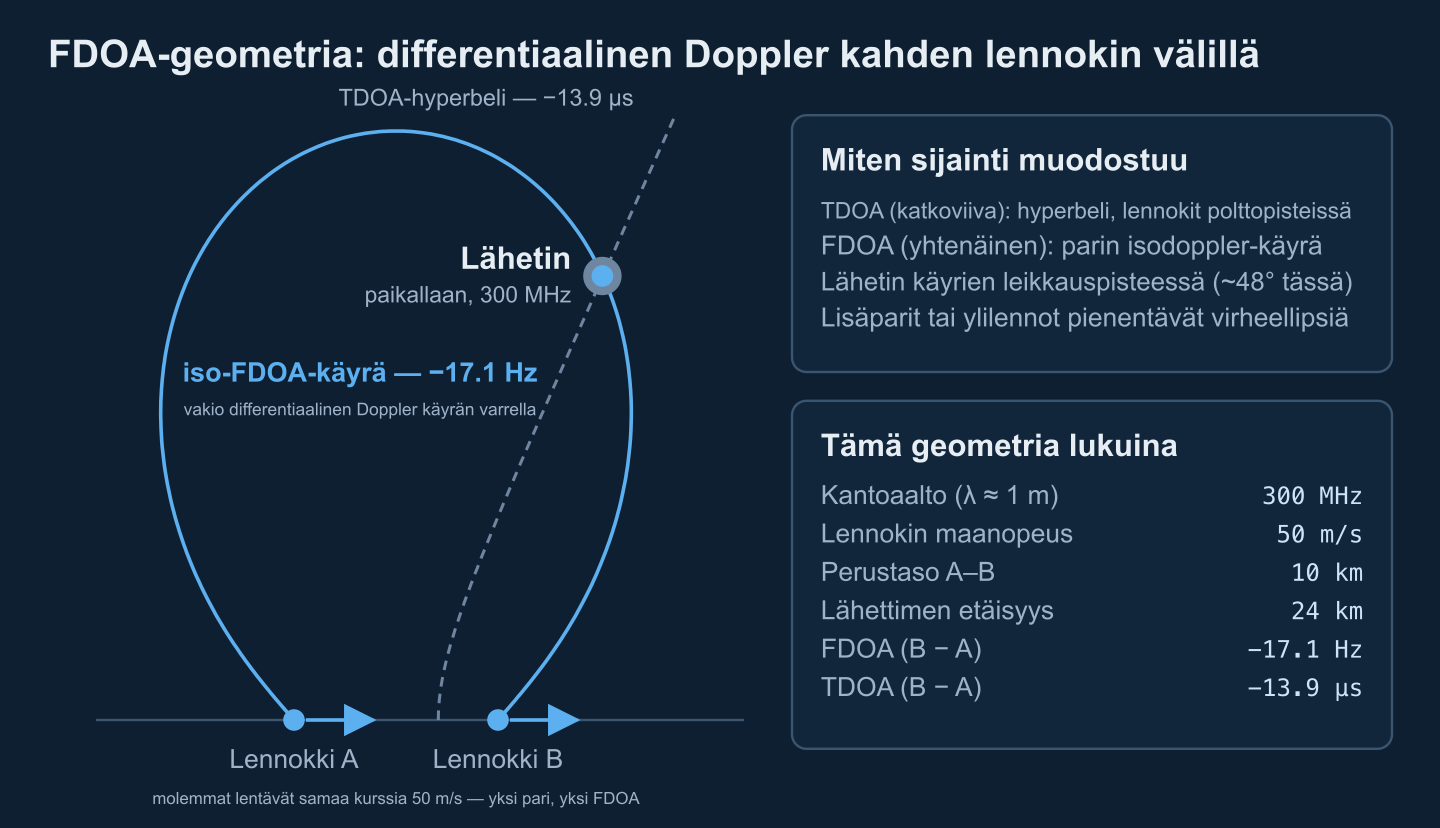
Isodoppler-kontuurit: FDOA-mittauksen geometria
Jokainen mitattu FDOA-arvo määrittää paikkakunnan: joukon lähettimen sijainteja, jotka tuottavat täsmälleen kyseisen differentiaalisen Dopplerin tunnetuille vastaanottimien sijainneille ja nopeuksille. Nämä isodoppler- (iso-FDOA-) kontuurit ovat TDOA:n hyperbelien vastine, mutta ne eivät ole kartioleikkauksia. Tuore algebra-geometrinen analyysi osoittaa, että kahden anturin FDOA-yhtälöt muodostavat kahdeksannen asteen polynomijärjestelmän (Duflot, Cheney ja Given, 2024), ja Pine, Pine ja Cheney (IEEE TAES, 2021) luettelevat käyrien käyttäytymisen:
- Lähikenttä (lähettimen etäisyys samaa suuruusluokkaa perustason kanssa): kontuurit kiertyvät kunkin anturin ympärille sarvimaisin erikoispistein anturien sijainneissa — ei siistiä suljetun muodon käsittelyä, kuten TDOA nauttii.
- Kaukakenttä, epäyhtäsuuret anturinopeudet: kontuurit suoristuvat anturimuodostelman läpi kulkeviksi suoriksi, joten FDOA kantaa vain suuntatietoa — samaa tietoa, jonka TDOA jo antaa, mikä selittää joidenkin epäyhtäsuurilla nopeuksilla toimivien TDOA/FDOA-ratkaisujen heikon kaukakenttäsuorituskyvyn.
- Kaukakenttä, yhtä suuret nopeudet (pari peräkkäin): suuntatietoista johtava termi kumoutuu, aito etäisyystieto jää voimaan, ja isodoppler-käyrä leikkaa TDOA-hyperbelin likimain kohtisuoraan pitkälle etäisyyksille asti. Tämä on yksi syy, miksi kaksi lentokonetta tai lennokkia samalla kurssilla on niin tuottava geometria.
Herkkyys heikkenee etäisyyden kasvaessa: siirrä lähetin kaksi kertaa kauemmas, ja sama sijainnin muutos tuottaa suunnilleen neljänneksen FDOA-muutoksesta (noin v * b / (lambda * R^2) kylkisuunnassa peräkkäin lentävälle parille perustasolla b). FDOA-paikannus on siis yhä huonommin ehdollinen etäisyyden kasvaessa — satelliittijärjestelmät kompensoivat 40× lyhyemmillä aallonpituuksilla ja km/s-nopeuksilla.
Miksi vähintään yhden keräimen on liikuttava
Ei suhteellista liikettä, ei FDOA:ta. Paikallaan olevan lähettimen ja kahden paikallaan olevan vastaanottimen kohdalla molemmat Doppler-siirtymät ovat nollia ja mittaus on tyystin informatiivinen — staattisen maaverkon on nojattava pelkkään TDOA:aan tai tulosuuntaan. Käytännössä ratkaisevat kolme tilannetta:
- Paikallaan oleva lähetin, liikkuvat vastaanottimet — kanoninen lentotapaus. Mikä tahansa liike, joka saa kaksi näkölinjanopeutta eroamaan, tuottaa FDOA:ta: eri kurssit tai yksinkertaisesti eri sijainnit lentoreitin varrella (peräkkäin lentävä pari näkee eri suuntakulmat lähettimeen, siis eri Dopplerit, samalla nopeudella ja kurssilla).
- Liikkuva lähetin, paikallaan olevat vastaanottimet — FDOA on taas mitattavissa, nyt lähettimen Dopplerin erona kahdella asemalla. Mutta lähettimen nopeusvektori tulee yhtälöihin lisätuntemattomina, joten ratkaisijan on estimoitava sijainti ja nopeus yhdessä ja tarvittava vastaavasti enemmän mittauksia.
- Modeloimaton lähettimen liike on systemaattinen vinouma, ei kohinaa — alla olevassa laskuesimerkissä lähetin, joka hiipii 10 m/s perustasoa pitkin silloin, kun oletat sen paikallaan olevaksi, siirtää FDOA:ta 3.4 Hz — 3.7 km näennäistä siirtymää, jota useampien havaintojen keskiarvoistus ei poista.
Mistä liike tulee? Lennokit ja lentokoneet lentävät nopeasti mutta kirjattava oma nopeutensa tarkasti; matalan kiertoradan satelliitit pyyhkäisevät kymmeniä kilohertsejä Doppleria lähettimen ohi yhden ylilenton aikana; ja jopa nimellisesti geostationaariset toistimet liikkuvat metrejä sekunnissa — niin paljon, että satelliittihäiriöpaikannuksen on korjattava Doppler, joka ajautuu keruun aikana.
TDOA vs FDOA vs AOA: mikä tekniikka milloin
TDOA ja FDOA estimoidaan samassa operaatiossa (seuraava osio) ja ne ratkovat samaa lähetintä, mutta pettävät eri paikoissa, ja AOA pysyy kolmantena pilarina. Taulukko tiivistää kompromissiavaruuden; RF-geolokalisoinnin yleiskatsauksemme puolustuksessa avaa kunkin tekniikan johdantosyvyydellä.
| TDOA | FDOA | AOA | |
|---|---|---|---|
| Mittaa | Saapumisajan eron (polkupituuseron) | Doppler-siirtymän eron (näkölinjanopeuseron) | Suuntiman kalibroidusta antenniryhmästä |
| Sijainnin paikkakunta | Hyperbeli, jonka polttopisteinä anturipari | Isodoppler-käyrä — ei kartioleikkaus; määräytyy molemmista nopeusvektoreista | Suuntimasäde; sijainti kolmiomittauksella |
| Kova edellytys | Nanosekuntiluokan ajansynkronointi | Suhteellinen liike + millihertsiluokan yhteinen taajuusviite + tunnettu alustan navigointi | Ryhmän kalibrointi ja apertuuri |
| Parhaimmillaan | Leveäkaistaiset signaalit, pitkät perustasot, staattiset maaverkot | Kapeakaistaiset signaalit, pitkät koherentit havainnot, nopeat alustat | Lyhyt etäisyys, nopea ensisuuntima, yksittäisen alustan vihjaus |
| Pettää | Kapeakaistaiset kantoaallot (ei aikaterävyyttä), kollineaarinen geometria | Staattiset parit, kaukakentän rapautuminen samalla kurssilla, ajautuvat viitteet, mallintamaton lähettimen liike | Pitkä etäisyys (virhe kasvaa lineaarisesti), monitie, pienet apertuurit |
| Tyypilliset kerääjät | Maasanturiverkot, lennokkiparvet | Lentokoneet, lennokkiparit, LEO- ja GEO-satelliitit | Maan suuntimakehät, liikkuvat yksittäisalustat |
Täydentävyys on operatiivinen ydin: TDOA:n tarkkuus skaalautuu signaalin kaistanleveyden ja FDOA:n koherentin integrointiajan mukaan — kapeakaistainen kantoaalto, joka näännyttää TDOA:n, voi silti tuottaa millihertsin FDOA:n. Fuusio ja sen painottamiseen tarvittava virheellipsiaritmetiikka käsitellään paikannustarkkuus- ja CEP-oppaassamme, anturitopologian näkökulma suuntimusverkon arkkitehtuurissa.
Yhteinen TDOA/FDOA-estimointi: ristiässä funktio
TDOA:ta ja FDOA:ta ei mitata erikseen: parin kompleksiset peruskaistasignaalit korreloidaan kaksiulotteisen hilan yli ehdokasviiveissä ja taajuussiirtymissä — tämä on ristiässä funktio (CAF), jonka tähän ongelmaan toi Steinin vuoden 1981 monitulkintaisuusfunktiotyöt ja joka on yhä vakiomuotoilu:
CAF(tau, nu) = integral over t in [0, T] of
               s1(t) * conj( s2(t + tau) ) * exp( -j * 2 * pi * nu * t ) dt

peak of |CAF(tau, nu)|   ->   ( TDOA, FDOA ) estimate for the pair
Viiveakselin suunnassa huippu on noin 1/B leveä (B = signaalin kaistanleveys); Doppler-akselin suunnassa noin 1/T (T = koherentti integrointiaika). Nämä ovat erotuskykyleveyksiä, eivät tarkkuusrajoja — huipun ympärillä interpolointi palauttaa osan lohkosta — mutta ne määräävät hakuhilan. Käytännön moottorit noudattavat Steinin vakiinnuttamaa kaavaa: muodosta viivetulo s1(n) * conj(s2(n+m)) jokaiselle ehdokasviiveelle m, alipassaa ja decimoi se (kiinnostava Doppler-kaista on murto-osa näytetaajuudesta) ja ota yksi FFT kutakin viivepylvästä kohti:
# coarse CAF on a delay x Doppler grid, then refine
for m in candidate_lags:                        # delay hypothesis
    lag = s1[n0:n0+N] * np.conj(s2[n0+m:n0+m+N])  # lag product
    lag = decimate(lowpass(lag, doppler_bw), M)
    A[:, m] = np.fft.fft(lag, n=n_fft)          # Doppler slice, one FFT per lag
# quadratic interpolation of |A| around the peak -> (tdoa, fdoa)
Tuotannossa kaksi parannusta ratkaisee. Ensinnä karkeasta tarkkaan -haku: leveä hila matalalla erotuskyvyllä huipun löytämiseksi, sitten paikallinen tarkennus — raaka voima koko epävarmuusavaruuden yli on laskennallisesti tuhoisa. Toiseksi Doppler-nopeustermi: kun differentiaalinen Doppler ajautuu havainnon aikana (satelliittitovereiden klassinen tapaus), korrelaation on kompensoitava ajassa likimain lineaarisesti muuttuva taajuus — QinetiQ:n kahden satelliitin häiriöpaikannukseen patentoima lähestymistapa (Griffin et al., US 6,618,009), joka nojaa Haworthin varhaisempaan DTO/DFO-satelliittipaikannusmenetelmään. Huipun korkeus ja kaarevuus antavat myös kovarianssin, jota ratkaisija tarvitsee parin painottamiseen. CAF on ketjun raskain laskenta — yksi FFT per viivepylväs, per pari, per havainto — ja asettuu luonnostaan samalle GPU-putkelle kanavisoinnin ja luokittelun kanssa, kuten on kuvattu SDR-signaalinkäsittelyputken arkkitehtuurissamme.
Mikä määrää FDOA:n tarkkuuden
Klassinen viittaus on Steinin vuonna 1981 esittämä Cramér–Rao alaraja (siinä ilman johtoa; signaalimallin pienpainoisen tarkistivat myöhemmin Fowler ja Hu sekä Yeredor ja Angel). Kahdelle vastaanottimelle, jotka havaitsevat saman tuntemattoman signaalin additiivisessa valkoisessa gaussoisessa kohinassa, kapeakaistaisessa approksimaatiossa:
sigma_FDOA  >=  1 / ( 2*pi * T_rms * sqrt(B * T * SNR_eff) )    [Hz]
sigma_TDOA  >=  1 / ( 2*pi * B_rms * sqrt(B * T * SNR_eff) )    [s]

1 / (2 * SNR_eff) = 1/SNR_1 + 1/SNR_2 + 1/(SNR_1 * SNR_2)

B      receiver noise bandwidth [Hz]
T      coherent collection time [s]
T_rms  rms duration of the effective window (T/sqrt(12) for rectangular)
B_rms  rms bandwidth of the signal spectrum
Lue skaalautuvuus, et vakiot: FDOA:n tarkkuuden määrää integrointiaika — koherentin havainnon kaksinkertaistaminen parantaa sigma_FDOA:ta 2*sqrt(2) ≈ 2.8× — kun taas TDOA:n tarkkuuden määrää rms-kaistanleveys. 25 kHz:n viestintäsignaali on toivoton terävälle TDOA:lle mutta erinomainen FDOA:lle sekuntien koherenssilla. Rajan ympärillä hallitsevat neljä insinööritermiä:
- Viitteen vakaus. Mikä tahansa suhteellinen taajuuspoikkeama kahden vastaanottimen paikallisoscillaattorien välillä osuu suoraan FDOA:han. 1×10⁻¹⁰ jäännöspoikkeama kahden kurinalaisen viitteen välillä on 30 mHz 300 MHz:ssä — kymmenen kertaa puhtaan mittausalapinnan yli alla olevassa esimerkissä ja paljon pahempi GNSS-kiellon alaisessa pidättelyssä. GPS-kurinalaiset oscillaattorit (GPSDO) ovat perustaso; OCXO- tai rubidiumviitteet kantavat pidättelyn; kuitua pitkin jaettu PTP/White Rabbit poistaa ongelman siellä, missä kuitua on.
- Alustan navigointi. Ratkaisija muuntaa FDOA:n sijainniksi kunkin vastaanottimen nopeusvektorin avulla; virhe siellä on erotettamaton Doppler-virheestä. Kuluttaja-GNSS-vastaanottimet lupaavat 0.05 m/s nopeustarkkuuden (u-blox NEO-M8-luokka) — noin 70 mHz FDOA-virhettä parille 300 MHz:ssä, taas kertaluokkaa mittausalapinnan yläpuolella.
- Geometria. Isodoppler-gradientti putoaa kuin 1/R², ja siellä, missä isodoppler-käyrä leikkaa TDOA-hyperbelin terävällä kulmalla, molemmat mittaukset rajoittavat lähes samaa suuntaa ja virheellipsi räjähtää. Lähikentän peräkkäin lentävät parit kylkisuunnassa antavat lähes kohtisuoria leikkauksia; lähettimet perustason jatkoksessa tai nopeusakselilla antavat rapautuneita.
- Koherenssin rajat. Havainto ei voi kasvaa loputtomiin: signaalin on pysyttävä vaihekoherenttina, lähettimen suunnilleen paikallaan, ja leveäkaistaisille signaaleille differentiaaliviive ajautuu havainnon aikana (0.33 μs sekunnissa 100 m/s etäisyydenmuutosnopeuserolla) — merkityksetön 25 kHz:n kaistalla, hallitseva 10 MHz:ssä. Taajuushyppääjät ja purskelähettimet rajaavat ikkunaa lisää; lievennyksenä on monien lyhyiden havaintojen fuusio ajan yli.
Juuri tätä kerrosta me rakennamme: ristiässä-käsittelyketjut, monianturiset TDOA/FDOA-paikannusratkaisijat rehellisellä kovarianssitulosteella sekä niiden integrointi SIGINT-keruu- ja C2-putkiin. Jos määritätte lentoperäistä, lennokki- tai maaverkkopohjaista paikannuskyvykkyyttä, kertokaa meille alustoistanne ja signaaleistanne — kuvitamme saavutettavan tarkkuuden ennen kuin kukaan sitoutuu rautaan.
Laskuesimerkki: kaksi lennokkia paikantaa 300 MHz:n lähettimen
Kaksi lennokkia lentää peräkkäin 10 km:n välimatkan päässä toisistaan, molemmat 50 m/s samalla kurssilla; paikallaan oleva 300 MHz:n lähetin on 24 km:n etäisyydellä, 65° perustason akselista. Vastaanotin A lähestyy nopeudella 28.6 m/s (+28.6 Hz), B nopeudella 11.5 m/s (+11.5 Hz): FDOA −17.1 Hz. Polkujen ero on −4.15 km, joten TDOA −13.9 μs. Lähettimen ympärillä herkkyys on 0.93 Hz/km FDOA:lle (1 Hz ≈ 1.1 km) ja 1.25 μs/km TDOA:lle, ja käyrät leikkaavat 48°:n kulmassa — kelvollinen, joskaan ei ihanteellinen geometria.
Oletetaan 25 kHz:n vastaanottimen kohinakaista ja 3 dB signaali-kohinasuhde kummallakin lennokilla, mikä antaa tehokkaan kaksivastaanottimisen SNR:n noin 2 dB. Steinin rajat antavat silloin puhtaan mittausalapinnan (ennen navigaatio- ja viitevirheitä):
| Koherentti havainto T | CAF:n Doppler-lohko (1/T) | sigma_FDOA (mittaus) | Pelkän FDOA:n sijainti 1σ | sigma_TDOA (mittaus) | Pelkän TDOA:n sijainti 1σ |
|---|---|---|---|---|---|
| 30 ms | 33 Hz | 531 mHz | 570 m | 638 ns | 511 m |
| 100 ms | 10 Hz | 87 mHz | 94 m | 349 ns | 280 m |
| 300 ms | 3.3 Hz | 17 mHz | 18 m | 202 ns | 162 m |
| 1 s | 1 Hz | 2.8 mHz | 3 m | 110 ns | 89 m |
Yhden sekunnin koherenssilla signaali ei ole enää rajoite: 0.05 m/s GNSS-nopeusvirheen lisääminen per lennokki (≈71 mHz) ja 1×10⁻¹⁰ jäännösviitepoikkeama (30 mHz) 2.8 mHz mittausalapinnan päälle antaa kokonais-FDOA-sigman 77 mHz sekä rinnalle TDOA-sigman 118 ns (110 ns mittaus + 42 ns kello-osuus). Yhdistetty sijainti 24 km:n etäisyydellä on suunnilleen 70 m × 150 m yhden sigman tasolla: CEP50 ≈ 130 m, CEP90 ≈ 260 m. 100 ms havainnolla CEP50 heikkenee puolikasta kilometriä kohti. Vahvin vipu marginaalissa ei ole RF-rauta — se on navigoinnin laatu, viitteen vakaus ja havainnon pituus.
FDOA-järjestelmän rakentaminen: synkronoidusta kaappauksesta C2:een
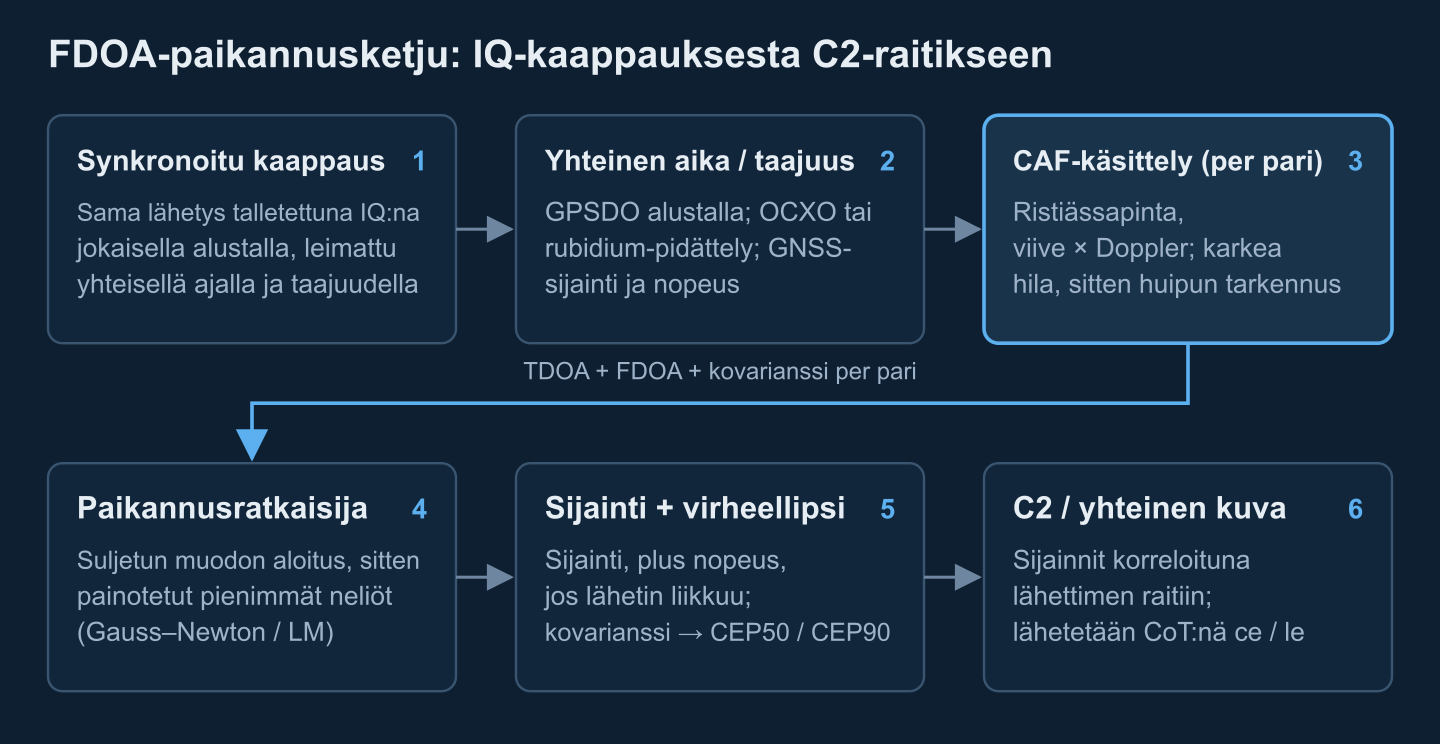
Mittausketju on vain puolet järjestelmästä; toinen puoli pitää alustat koherentteina ja vie tuotoksen päätöksentekijälle:
- Synkronoitu IQ-kaappaus. Jokainen alusta tallentaa saman lähetyksen kompleksisena peruskaistana IQ, aika- ja taajuusleimattuna omaa GPSDO:taan vastaan. Paikannusmoottori on signaalinkäsittelyputken kuluttaja, ei erillinen radio.
- Datalinkkibudjetti. Korrelaatio tarvitsee molemmat kopiot signaalista samaan paikkaan: 25 kHz:n kanava 16-bittisenä IQ:na on noin 1 Mbit/s alustaa kohti sekuntihavaintoa kohti, 1 MHz:n lähetys 40 Mbit/s. Lähetä raakoja IQ-pätkiä, kun linkki sallii, käsittele laivalla ja lähetä vain mittauksia tai keskistä kuidun yli — reunan ja takalinjan jakoa analysoidaan SIGINT-reunakäsittelyn arkkitehtuurissamme.
- Kalibrointi. Jäännöskello- ja oscillaattorisiirtymät estimoidaan ratkaisijassa häiriöparametreina, ihanteellisesti tunnetussa paikassa olevaa viitelähetintä vastaan havainnoituna. Satelliittihäiriöpaikannus pitää tätä pakollisena: tunnetut viittesignaalit samojen kahden satelliitin kautta poistavat järjestelmäsiirtymät ennen tuntemattoman lähettimen ratkaisua.
- Ratkaisija. Suljetun muodon alustus (Ho:n ja Chanin vuoden 1997 tunnetun korkeuden ratkaisut ovat klassinen viittaus), sitten kovarianssipainotettu Gauss–Newtonin tai Levenberg–Marquardtin tarkennus kaikkien parien ja ylilentöjen yli, lähettimen nopeuden yhteisestimointi tarvittaessa, poikkeamien portitus — ja sijainti, joka palautetaan kovarianssinsa kanssa, ei koskaan paljaana koordinaattina.
- Tuloste C2:een. Sijainnit korreloituvat raitiin suuntimustietokannassa, ja aikakriittiset menevät yhteiseen operatiiviseen kuvaan Cursor on Targetina virheellipsistä asetettuin
ce/le-tarkkuuskentin — katso kommentoidut CoT-viestiesimerkkimme. Ympäröivä arkkitehtuuri käsitellään SIGINT-alusta-arkkitehtuurin oppaassa.
Missä FDOA maksaa itsensä takaisin
Satelliittihäiriöpaikannus on lippulaivasovellus: kahden viereisen geostationaarisen satelliitin kautta kaapattu häiritsevä ylälinki tuottaa DTO/DFO:n (satelliittiyhteisön nimet TDOA/FDOA:lle), viittesignaalein kalibroituna, paikantaen häiritsejän maahan — sen ajautuvat differentiaalisiirtymät juuri pakottivat yllä kuvatun Doppler-nopeuskompensoinnin. Lentoperäinen SIGINT pitää TDOA/FDOA:ta oletuspaikannustilana paikallaan olevia lähettimiä vastaan: alustan liike on ilmaista, ja peräkkäiset sijainnit lentoreitin varrella kertautuvat tiiviiksi raitiksi. Lennokkiparit pankevat laskuesimerkin käytäntöön halvalla — dronejen ohjauslinkkejä vastaan liikkuvien kerääjien FDOA täydentää HackRF-dronehavainnointianalyysimme tekniikoita. Ja kaikkialla, missä kapeakaistainen lähetin voittaa TDOA:n, FDOA on havaittava suure, joka yhä toimii.
Milloin FDOA on väärä työkalu
Staattiset parit staattisen lähettimen kanssa eivät mittaa mitään. Kaukaiset, epäyhtäsuurilla nopeuksilla toimitvat geometriat romahtavat pelkäksi suuntatiedoksi, joten nopea alusta parityössä maa-aseman kanssa voi tuottaa itsevarmalta näyttäviä sijainteja, jotka ovat kauheasti ehdollisia etäisyyden suhteen. Liikkuvat lähettimet vääristävät ratkaisua, ellei nopeutta estimoida yhdessä. Viite- ja navigointivaatimukset ovat armottomia: millihertsin FDOA 300 MHz:ssä on 10-11-luokan taajuusmittaus, ja GNSS-kielto iskee siihen sekä suoraan (ei kurinalaisuutta, ei nopeutta) että pidättelyajautuman kautta. Taajuushyppääjät ja purskelähettimet karsivat koherentin integroinnin, jolle koko tarkkuustaru nojaa. Kun signaali on leveäkaistainen, anturit staattisia ja ajansiirto erinomaista, pelkkä TDOA on yksinkertaisempi ja parempi; kun kohde on lähellä ja suuntima tarvitaan ensimmäisellä sekunnilla, AOA voittaa kilpailun. Vahvimmat järjestelmät kieltäytyvät valitsemasta — ne fuusioivat.
Rakenna paikannusmoottori, ei vain kaaviota
Rakennamme CAF-käsittelyketjuja, monianturisia TDOA/FDOA-paikannusratkaisijoita kovarianssitulosteella sekä niiden integroinnin SIGINT-keruu- ja C2-putkiin. Kerro meille alustoistasi, taajuusalueistasi ja lähettimistäsi.
Laatinut Corvus Intelligencen insinööritiimi, joka rakentaa passiivista paikannusta ja SIGINT-käsittelyohjelmistoja puolustuksen keruuohjelmiin. Tietoa Corvus Intelligencestä →